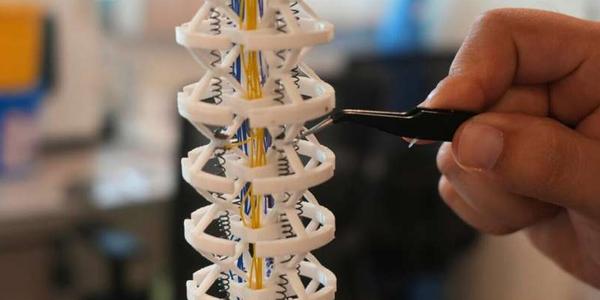
Один искусственный мускул позволил мягкому роботу совершать несколько изгибов
Исследователи Национального университета Сингапура разработали принцип управления мягкой роботизированной рукой, при котором один непрерывный искусственный мускул может сокращаться целиком или...