Учёные создали дрон, который находит ветку «вслепую»: девять датчиков дают более 99% успешных посадок
Учёные научили дрон искать ветку на ощупь, когда камера уже не справляется. Аппарат с трёхпалым захватом сначала получает лишь примерное положение цели, а затем физически нащупывает ветку, уточняет её положение и ориентацию и только после этого закрепляется на ней. Разработку представили исследователи Технического университета Делфта (TU Delft).
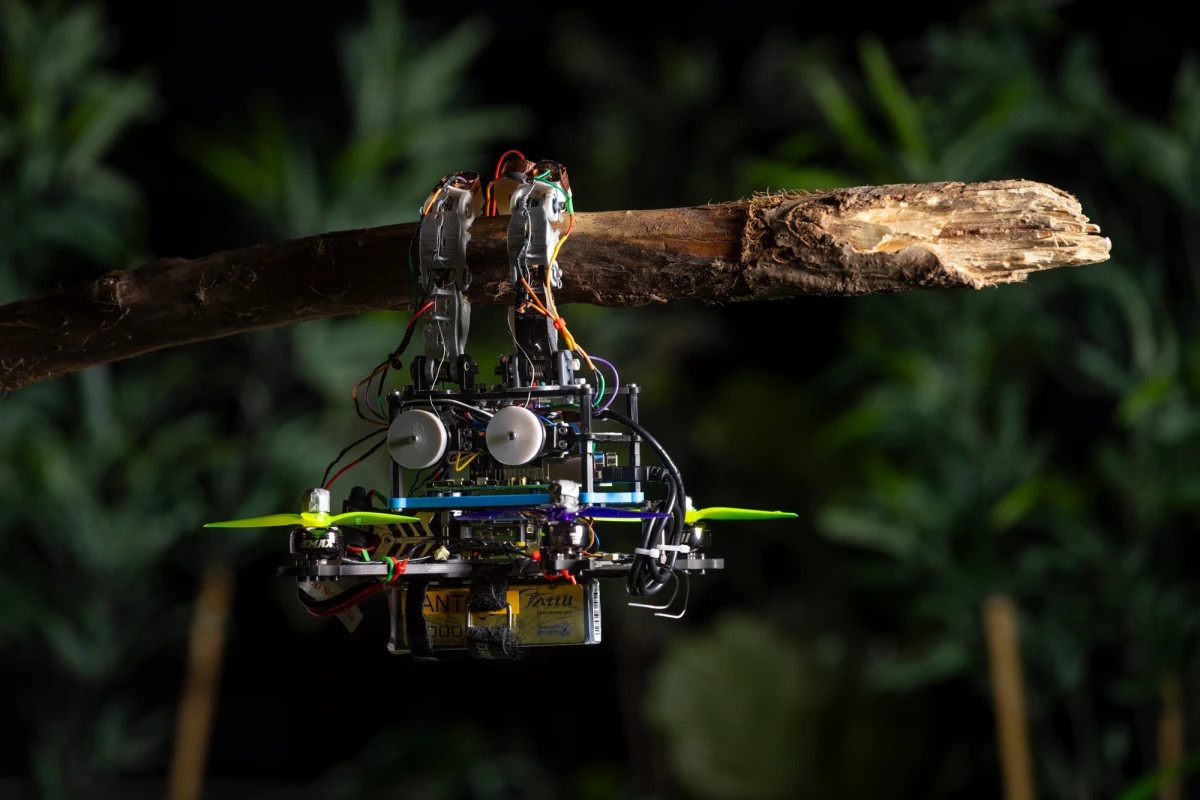
Идея решает одну из проблем автономной посадки небольших дронов. При подлёте камера может потерять ветку из-за листьев или самого захвата, поэтому аппарату становится сложно точно определить положение цели в последний момент. Новый дрон вместо попытки сохранить идеальное зрение продолжает движение и использует контакт как дополнительный источник информации: первое касание показывает, где находится ветка, после чего аппарат корректирует положение и повторяет поиск.
Захват состоит из трёх пальцев с тремя фалангами каждый. На поверхности расположены девять ёмкостных тактильных датчиков, которые фиксируют контакт. Пружины автоматически закрывают пальцы и удерживают дрон после посадки без постоянного расхода энергии, поэтому после надёжного захвата двигатели можно выключить. Для проверки алгоритма исследователи намеренно допускали ошибки в исходной оценке положения цели до 60 см и угла до 50° — в моделировании дрон успешно садился более чем в 99% случаев.
Разработка рассчитана прежде всего на длительные автономные наблюдения, где постоянное зависание быстро расходует аккумулятор и создаёт шум. Посадка на ветку позволяет аппарату выключить моторы и «отдохнуть», а тактильная система даёт возможность повторить попытку, если первый захват оказался неудачным.
Источник: tudelft
0 комментариев
Добавить комментарий