Робот-рыба установила рекорд скорости среди мягких BCF-роботов

Пост опубликован в блогах iXBT.com, его автор не имеет отношения к редакции iXBT.com

Исследователи Института автоматизации Шэньяна Китайской академии наук создали мягкого робота-рыбу с электрогидравлическим приводом. Робот развивает скорость до 2,13 длины корпуса в секунду, или примерно 26 см/с, и способен выполнять маневры в трех измерениях.

Разработчики объединили жестко-гибкую систему привода с активным регулированием плавучести. Это позволило совместить быстрое поступательное движение с маневренностью, которой обычно не хватает мягким подводным роботам.
Автор: magnific Источник: www.magnific.com

Привод имеет две степени свободы. Жесткие локальные ограничения уменьшают нежелательную деформацию корпуса, а попеременная работа двух приводных модулей имитирует работу мышц-антагонистов и создает высокочастотные колебания хвоста. По данным исследователей, достигнутая скорость стала рекордной для мягких роботов-рыб с движением за счет тела и хвостового плавника.

Для управления ориентацией инженеры разработали биомиметический плавательный пузырь. Он работает за счет перехода жидкости в газ: изменяя локальную плавучесть, робот создает момент тангажа и меняет угол положения корпуса от -20° до 58°.
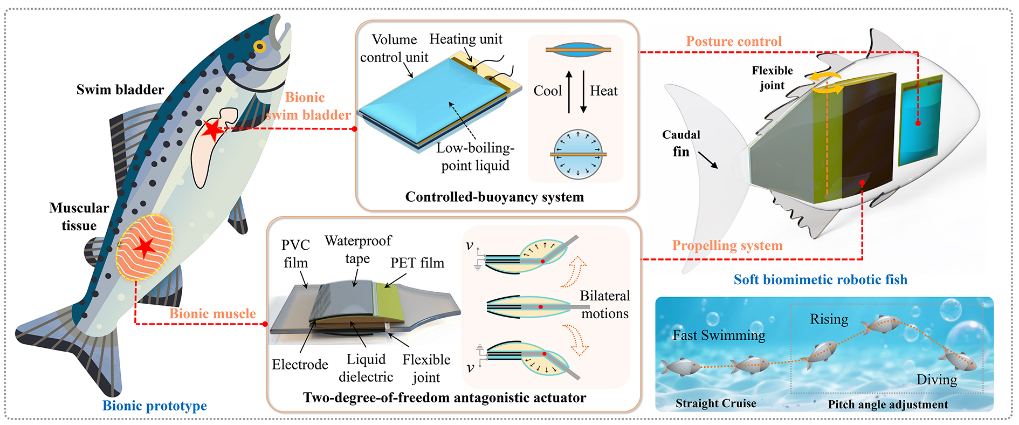
Автор: SIA Источник: english.sia.cas.cn

Согласованная работа привода и системы плавучести позволяет роботу двигаться горизонтально, поворачивать, плавать по S-образной траектории, подниматься, погружаться и подниматься по спирали. В испытаниях минимальная стоимость транспортировки составила 9,4 Дж/(кг·м).
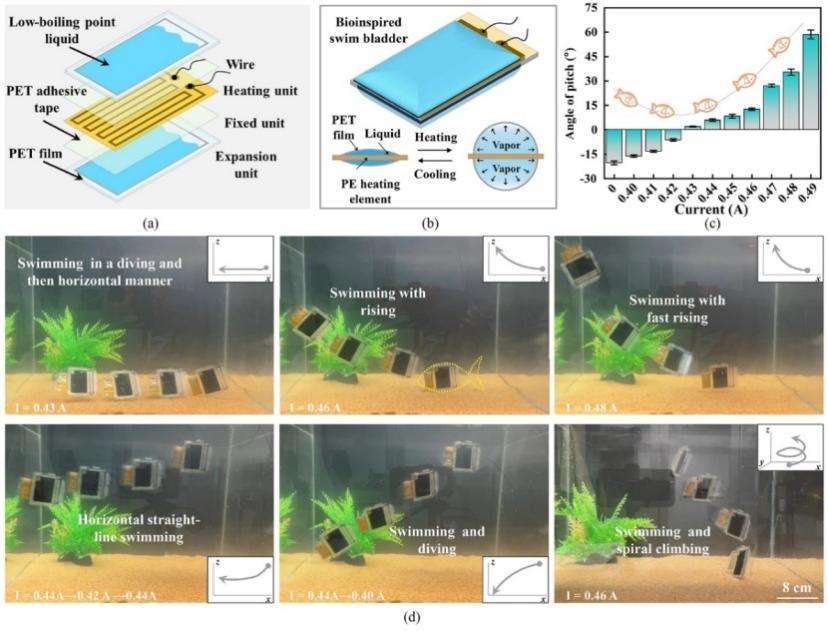
Автор: SIA Источник: english.sia.cas.cn

Исследование опубликовано 5 октября 2026 года в журнале IEEE/ASME Transactions on Mechatronics. Разработчики рассматривают робота как основу для подводного мониторинга окружающей среды и поиска ресурсов, однако о практическом применении или серийном выпуске пока не сообщалось.

Источник: Tech Xplore
Автор не входит в состав редакции iXBT.com (подробнее »)

0 комментариев

Добавить комментарий

Сейчас на главной

Новости

Публикации

Почему в СССР потратили сотни миллионов рублей на тоннель под Амуром, хотя рядом уже был мост

В 1937 году неподалёку от Хабаровска началось строительство железнодорожного тоннеля под Амуром. Работы велись в условиях секретности, к ним привлекли специалистов московского Метростроя, военных...

Компьютерный принцип в аналоговом звуке: зачем Technics установила сменный картридж в усилитель 1988 года

Японская корпорация Matsushita Electric запустила производство интегрального усилителя Technics SU-V450 в 1988 году и выпускала этот аппарат до 1991 года. Корпус с габаритами 430 x 126 x 311 мм и...

Минус 3 триллиона долларов за день: почему в США обвалились акции ИИ-компаний

Первые торги после промежуточных выборов в США закончились ростом. Однако уже на следующий день, 5 ноября 2026 года, началась распродажа, особенно сильная среди компаний, связанных с...

Почему в СССР так и не построили 1000-километровую железную дорогу вдоль Урала

В октябре 1950 года советские инженеры оценили строительство железной дороги вдоль восточных предгорий Урала в три миллиарда рублей. По предварительным расчётам предстояло проложить около тысячи...

Китайское поле экспериментов. Фонарик-Франкенштейн с отличной дальнобойностью. Обзор Wurkkos K1

Китайские инженеры сделали настоящего фонарного Франкенштейна, склеив в одном корпусе дальнобойный, налобный и кемпинговый фонарики. Wurkkos K1 имеет 400м дальнобойности, 600люм заливного ближнего...

Зачем на современных судах устанавливают огромные вращающиеся цилиндры

На верхней палубе балтийского парома Copenhagen стоит белый цилиндр высотой с многоэтажный дом. Во время работы его наружная оболочка вращается вокруг неподвижной опоры. Такие установки появились и...