4 робота-пылесоса в 1 комнате! Бой-гонка роботов-пылесосов и работа их алгоритмов. Эксперимент
Пост опубликован в блогах iXBT.com, его автор не имеет отношения к редакции iXBT.com
Всем привет. Сегодня посмотрим на алгоритмы работы четырёх китайских роботов-пылесосов с разной системой навигации в одной комнате. Тест достаточно интересный, поскольку он показывает возможность роботов подстроится к постоянно изменяющемуся пространству. Итак, чьи же алгоритмы уборки и навигация способны не запутаться в братьях по разуму. Давайте выяснять, погнали. Для начала предлагаю посмотреть полный видеообзор со всеми выводами, а уже потом перейти к прочтению текстовой части публикации.
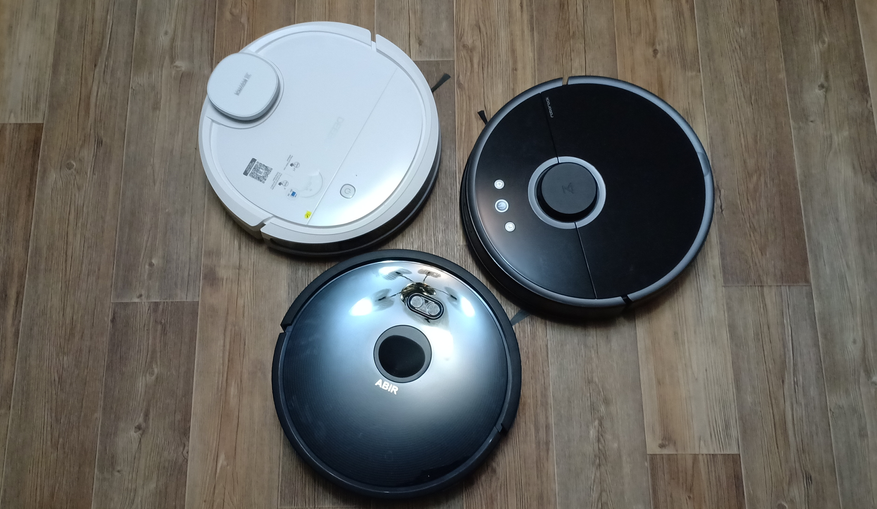
Робот-пылесос Proscenic 880L
Начнём с робота Proscenic 880L, который ориентируется в пространстве исключительно за счёт своего бампера и нескольких датчиков, работающих по типу парктроника в автомобиле. Он вышел из борьбы первым и не выстроил конкретного алгоритма уборки. Столкнувшись с другими роботами он определил их как стены и пропетляв между этими плавающими преградами завершил уборку.
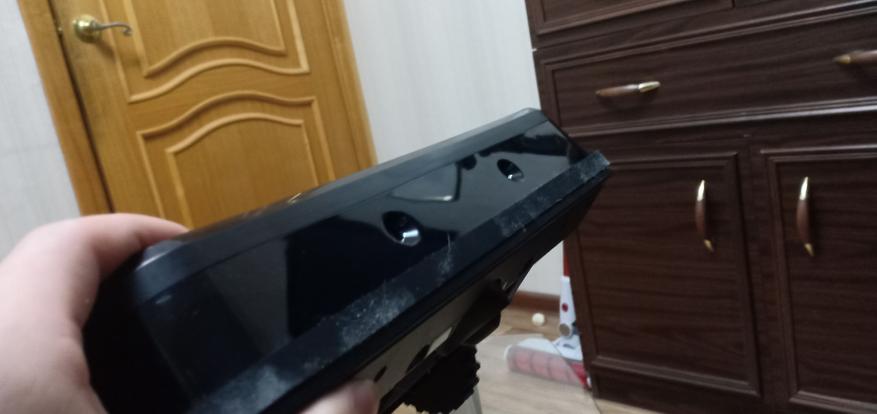
Кстати этот робот успешно трудится за городом одолевая кошек и собак. По качеству уборки за счёт длинной и качественной турбощетки нареканий нет. Также недавно я сделал обзор его более продвинутого брата, робота-пылесоса Proscenic 830P, с улучшенным алгоритмом уборки, который можно посмотреть — здесь. Обзор на робот-пылесос Proscenic 880L, который участвовал в гонке — здесь.
Робот-пылесос ABIR X6
Теперь перейдём к достаточно интересному роботу-пылесосу с камерной навигацией от китайского бренда ABIR X6. Расположение камеры на самом роботе позволяет понять, что она захватывает дальние объекты и даёт возможность устройству при минимальном количестве движений понять параметры помещения и выстроить верный алгоритм уборки.

В нашем тесте это большой плюс, поскольку обстановка постоянно изменялась. Именно поэтому робот показал себя с очень хороший стороны и прошёл практически всю комнату челноком, невзирая на плавающие преграды, хорошо отрабатывал бампером и объезжал их. При этом преграды не позиционировались пылесосом как стены и при повторном прохождении этих мест роботу не приходилось задумываться.
Робот-пылесос Ecovacs Deebot Ozmo 902
Интереснее всего показали себя роботы пылесосы с лидаром. Так, Debot Ozmo 902 и Xiaomi Roborock S55 при столкновении друг с другом образовывали хоровод и за счёт своей круглой формы крутились друг вокруг друга. Однако, это несильно сбивало их алгоритм движения челноком, за счёт практически мгновенной отрисовки карты по стенам. Преимуществом лидера является то, что робот находясь на одном месте и не совершая дополнительных движений сканирует все помещение целиком определяя стены и даже самые мелкие предметы, типа ножек штатива и других объектов, стоящих на полу.
При этом Debot Ozmo 902 завершил уборку вторым после Proscenic, поскольку в его алгоритм уборки заложен всего один проход челноком по комнате. За счёт этого время уборки сильно сокращается. Говорить о том, что качество уборки сильно страдает не приходится.
Робот-пылесос Xiaomi Roborock S55
Один из эталонов роботов-пылесосов Xiaomi Roborock S55 завершил уборку предпоследними и в его алгоритм заложено уже несколько проходов комнаты по челноку, за счёт чего время уборки сильно возрастает, но и на качество жаловаться не приходится.
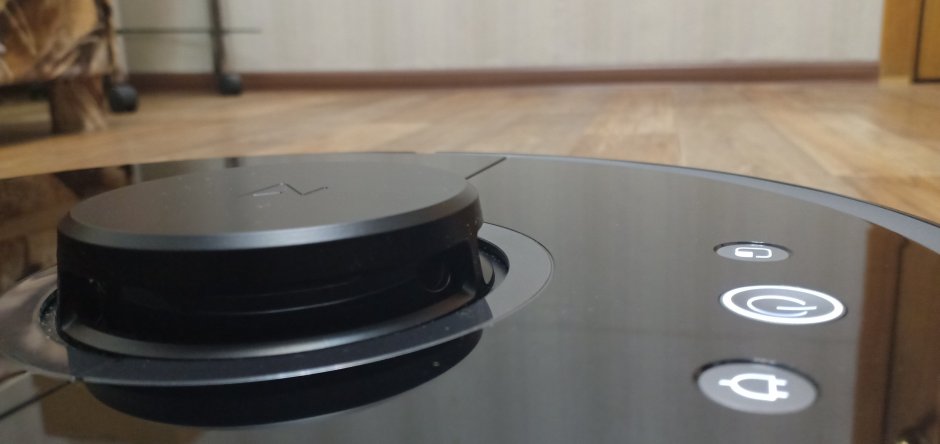
За счёт дополнительных боковых датчиков приближения к стене, которых нет ни у Ozmo 902 ни у ABIR X6, он лучше ориентируется в пространстве и достаточно легко находит выход из сложной ситуации. Так, например Roborock S55 проезжает между ножками стеклянного столика оставляя расстояние всего несколько миллиметров.
Резюмируя. Для начала хочу сказать, что это была достаточно сложная задача для всех роботов пылесосов как с
лидером, так и без него, потому что они все действуют по одному алгоритму, когда встречаются вместе, а именно пытаются объехать друг друга. Алгоритм их постоянно сбивался, что можно было проследить на всем протяжении видео.
лидером, так и без него, потому что они все действуют по одному алгоритму, когда встречаются вместе, а именно пытаются объехать друг друга. Алгоритм их постоянно сбивался, что можно было проследить на всем протяжении видео.
Первым из гонки выбыл Proscenic, посчитав, что он прошел всю комнату, хотя это конечно же не так. Конкретного алгоритма он никакого не избрал. Проехав вдоль и поперёк стен, увидев несколько роботов, столкнувшись и поюлив между этими своего рода стенами закончил уборку.
Далее уборку закончил робот Debot Ozmo 902. Он избрал достаточно интересны алгоритм и я даже думал, что он станет лидером, но это не совсем так. Робот хорошо прошел вокруг стен, полностью огибая все препятствия и других роботов-пылесосов, он не до конца прошел челноком всю комнату также посчитав, что при столкновении с роботами-пылесосами в некоторых местах там находится своего рода стена или преграда. Для него это сыграло злую шутку и он закончил уборку раньше двух остальных роботов-пылесосов.
Наверное один из самых интересных результатов показал Roborock S55, он сделал очень небольшую работу и вышел
из борьбы третьим. На самом деле он избрал для себя выжидательную позицию, при этом также сталкивался со
всеми роботами пылесосами, но тем не менее прошел челноком практически всю комнату в том числе и вдоль стен и в
конечном итоге завершил уборку.
из борьбы третьим. На самом деле он избрал для себя выжидательную позицию, при этом также сталкивался со
всеми роботами пылесосами, но тем не менее прошел челноком практически всю комнату в том числе и вдоль стен и в
конечном итоге завершил уборку.
В конце оказался робот-пылесос ABIR X6, который также избрал выжидательную позицию. Из минусов могу отметить то,
что он заехал под тумбу и захватил там провод, после чего мне пришлось его вытаскивать оттуда. В остальном он отлично объезжал уже недвижимые объекты и хорошо пропылесосил комнату, имея чёткое представление о её границах,
что он заехал под тумбу и захватил там провод, после чего мне пришлось его вытаскивать оттуда. В остальном он отлично объезжал уже недвижимые объекты и хорошо пропылесосил комнату, имея чёткое представление о её границах,
На этом всё. Я надеюсь Вам понравился этот необычный эксперименты. С другой стороны я просто не мог не задействовать всех роботов имея их в распоряжении. Пишите свои комментарии, как робот выбрали бы Вы исходя из результатов и цены. Всем удачи. Пока.
0 комментариев
Добавить комментарий