Робот‑платформа Beast: инженерные эксперименты по созданию автономных роботов в 1960‑х
В 2026 году никого не удивить роботом‑пылесосом, способным выполнять как сухую, так и влажную уборку, объезжать мебель и автоматически возвращаться на зарядку. Многие и не подозревают, что базовые принципы автономной навигации и самозарядки были опробованы задолго до массовой цифровой электроники — ещё в далёких 1960‑х годах.
Инженерные прототипы: Johns Hopkins Ferdinand и Beast
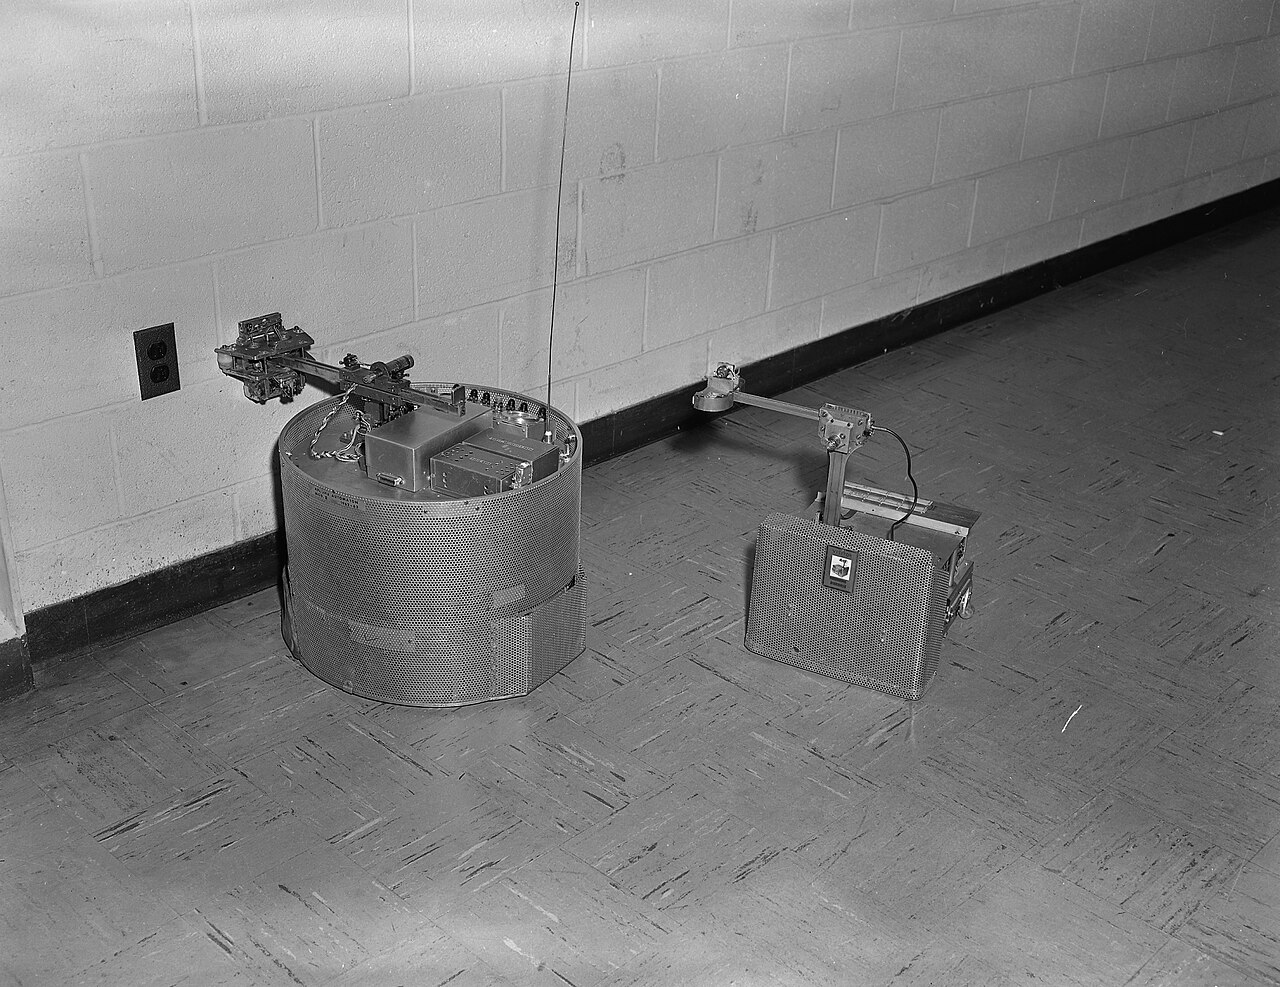
На известном снимке из архивов APL можно увидеть две версии первых автономных мобильных роботов — Ferdinand и его преемника Beast. В те времена их классифицировали как «автоматон» или автономный мобильный автомат.
Проект разрабатывался в конце 1950-х — начале 1960-х годов как исследовательская платформа для изучения автономного поведения машин в реальной среде. Инженеров интересовал не столько сам робот, сколько принципы построения систем, способных самостоятельно ориентироваться в помещении, избегать препятствий и обслуживать себя без участия человека.
Первая модель, имевшая прямоугольную форму и известная как Ferdinand (Mod I), полагалась исключительно на тактильные датчики. По её периметру были установлены механические контактные переключатели, выполнявшие роль своеобразных искусственных «усов».
Робот перемещался вдоль стен, буквально ощупывая их, и менял направление при физическом контакте с препятствием. Каждый датчик напрямую управлял мотором: замыкание переключателя мгновенно изменяло направление движения или скорость колёс. Такой способ навигации выглядел примитивным, однако позволял реализовать устойчивое поведение без использования вычислительной техники.
Поиск розетки для подзарядки также осуществлялся контактным способом: Ferdinand скользил штангой с разъёмом вдоль стены, пока штекер не попадал в гнездо. Механические переключатели на рукояти фиксировали розетку и позволяли выдвинуть электрические контакты для зарядки. Уже в этой версии была реализована ключевая идея автономности — способность самостоятельно восстанавливать запас энергии без вмешательства оператора.
Позднее, в начале 1960-х годов, появилась более совершенная модификация — Mod II, за которой закрепилось имя Beast. Это было автономное аналоговое устройство, система управления которого строилась на дискретных транзисторах, реализующих логические функции и поведенческие алгоритмы. Сигналы от нескольких датчиков могли комбинироваться через транзисторные логические элементы, позволяя роботу принимать более сложные решения о движении: замедлиться, остановиться или объехать препятствие.
Корпус робота представлял собой цилиндрическую платформу на колёсах с приводом от электрических моторов, питавшихся от аккумуляторной батареи. Электронная схема включала логические узлы для обработки сигналов датчиков и силовые каскады, управлявшие приводом колёс, штангой и механизмом автоматического подключения к бытовой электрической сети для подзарядки аккумулятора.
Как и предшественник, Mod II оснащался механическими тактильными датчиками по периметру корпуса для фиксации столкновений со стенами и предметами. При этом его поведение стало более сложным: система управления могла комбинировать сигналы от нескольких датчиков, что обеспечивало более устойчивую навигацию вдоль стен, корректное прохождение углов и снижение вероятности застревания.
Для улучшения ориентации в пространстве была добавлена система сонаров. Два ультразвуковых преобразователя позволяли определять расстояние до препятствий, обеспечивая навигацию по принципу эхолокации. С её помощью робот мог замедлять движение при встрече с людьми или объектами, распознавать двери и лестницы, а затем выбирать правильное действие: остановиться или объехать препятствие.
Для обнаружения точки подзарядки инженеры предусмотрели оптический сенсор, способный различать контрастные элементы на поверхности стены. Когда уровень заряда аккумулятора снижался до заданного порога, схема управления переводила устройство в режим поиска: робот начинал движение вдоль стен, обнаруживал черную розетку по оптическому признаку, выдвигал контактный механизм и подключался к электросети для зарядки.
Таким образом, Beast стал первым примером мобильного робота, где механические и оптические датчики, транзисторная логика и силовые каскады работали в единой системе, позволяя машине автономно ориентироваться в реальной среде, избегать препятствий и обслуживать себя без вмешательства человека.
Почему Beast важен для истории робототехники
Хотя Beast существовал лишь как экспериментальный прототип, его архитектура включала основные элементы автономного поведения, которые впоследствии стали фундаментом для современных мобильных роботов:
- автономное движение на основе сигналов от сенсоров;
- обход препятствий с использованием обратной связи;
- управление действиями без внешнего компьютера благодаря транзисторной логике;
- поиск источника энергии (зарядной станции) в окружающей среде.
Эти принципы применяются и сегодня в бытовых и промышленных мобильных платформах. Например, современные роботы‑пылесосы используют оптические, инфракрасные и лазерные сенсоры для обнаружения препятствий, а также алгоритмы реакции на столкновения и возврата к зарядной станции. Концептуально их работа повторяет идеи, отработанные в Beast ещё в 1960-х годах, что подчёркивает его историческое значение как одного из первых автономных роботов.
Заключение
Создание Johns Hopkins Beast — это история о том, как инженеры в 1960-х годах уже исследовали возможности машин самостоятельно ориентироваться и действовать, добиваясь результатов, опережавших своё время. Этот экспериментальный прототип демонстрировал методы навигации, сенсорного восприятия и управления с помощью аналоговой транзисторной логики, сенсорных блоков и механизмов подзарядки. Благодаря этим решениям Beast мог функционировать без вмешательства оператора в условиях лабораторных коридоров, что делает его одним из первых роботов, закладывавших основы современных мобильных платформ.
Это и подобные ранние исследования дали импульс для развития автономных роботов и мобильных систем, которые сегодня широко применяются в промышленности и быту.
Источник: en.wikipedia.org
Обсудить
Добавить комментарий