Робот-рыба научилась плавать как настоящая и менять размер от 60 см до 2,9 м
Учёные разработали подводного робота, который передвигается без гребного винта, изгибая гибкое тело подобно настоящей рыбе. Конструкцию под названием ScaFi испытали в трёх размерах — от 0,6 до 2,9 м, причём для изменения масштаба инженерам не пришлось заново проектировать весь механизм.
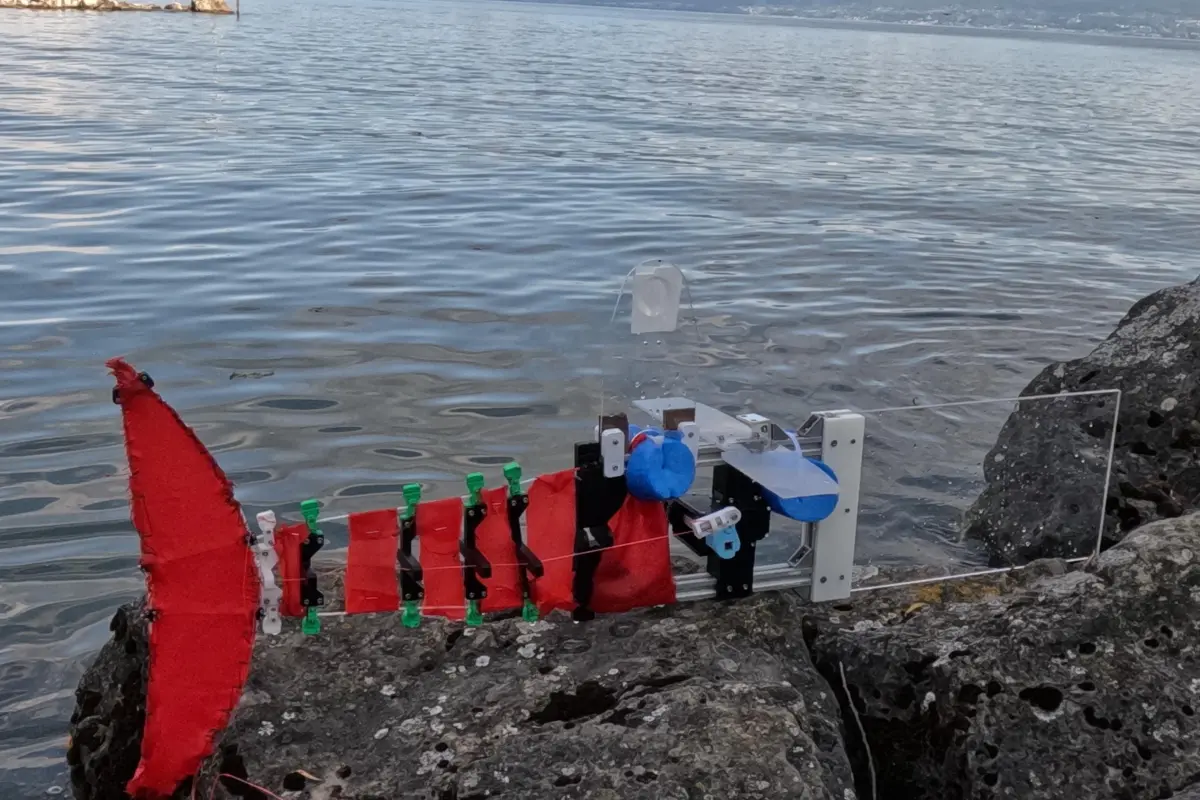
Такие роботы нужны для наблюдения за водоёмами, картографирования дна, контроля качества воды и изучения живых организмов. В отличие от аппаратов с пропеллерами, ScaFi не взбалтывает донные отложения и меньше мешает животным: движение создаёт гибкий хвост из стекловолоконных стержней и ткани. Двигатель в передней части через две тяги заставляет хвост изгибаться из стороны в сторону, за счёт чего робот движется вперёд.
Масштабирование стало ключевой особенностью конструкции. Двигатель и механизм с поперечными тягами остаются одинаковыми, а при создании робота другого размера инженеры меняют длину и диаметр стержней хвоста. Прототип длиной 0,6 м испытали в ручьях глубиной 15-30 см, 1,1-метровую версию — в швейцарском ручье, а крупнейшую, длиной 2,9 м, — на Женевском озере.
Испытания показали, что увеличение размеров меняет поведение робота: небольшие версии оказались манёвреннее и двигались ближе к настоящим рыбам, тогда как крупная конструкция была менее поворотливой и потребляла больше энергии. При этом 2,9-метровый ScaFi лучше сопротивлялся течению, а все три прототипа продолжали двигаться даже после отключения GPS. Следующей задачей исследователи называют выравнивание энергоэффективности роботов разных размеров.
Источник: Нью-Йоркский университет
0 комментариев
Добавить комментарий