Четвероногий робот Unitree Aliengo освоил «собачий» прыжок для прохождения узких проёмов

Пост опубликован в блогах iXBT.com, его автор не имеет отношения к редакции iXBT.com

Инженеры из Лаборатории адаптивного управления роботами (ArcLab) Гонконгского университета совместно со специалистами Оксфордского института робототехники разработали алгоритм, позволяющий четвероногим роботам преодолевать сложные препятствия. Технология протестирована на платформе Unitree Aliengo. Она дает устройству возможность совершать прыжки в ограниченном пространстве, используя визуальные данные и имитацию биомеханики животных. Итоги работы опубликованы в научном издании Advanced Robotics Research.
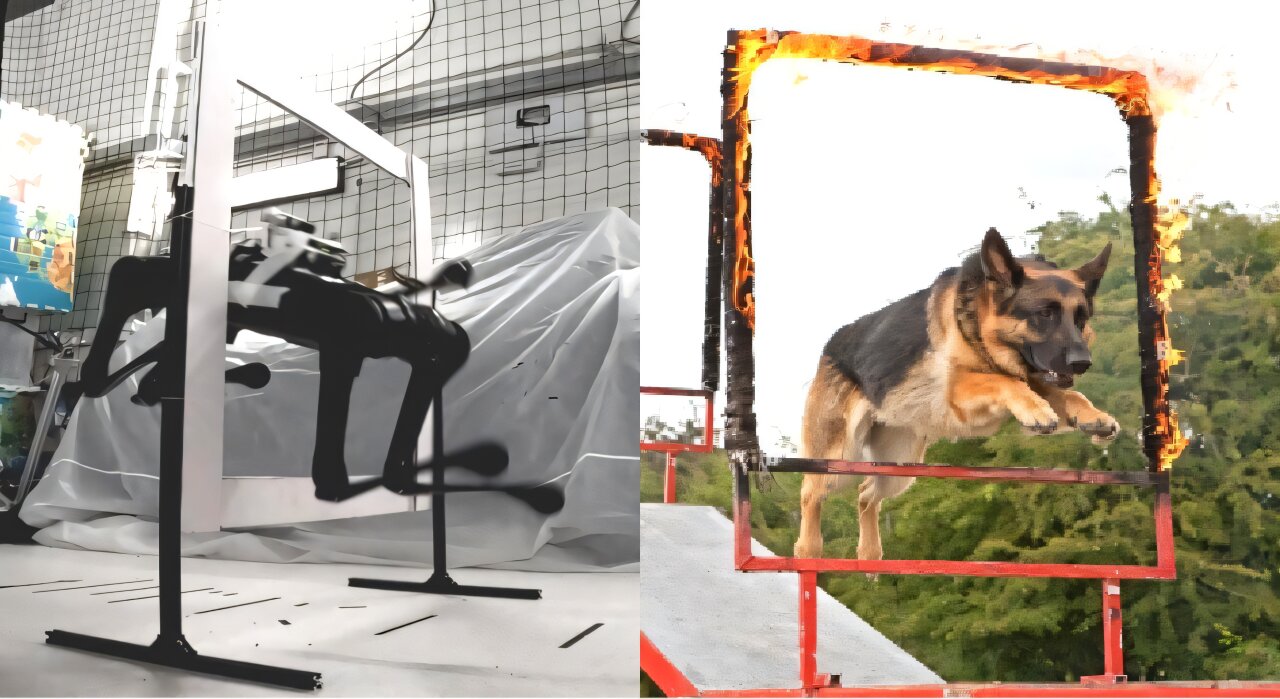
Наглядная демонстрация биомиметики: четвероногий робот Unitree Aliengo (слева) повторяет трюк живой собаки (справа). Опираясь только на оптические сенсоры, 22-килограммовый робопес без заминки вычисляет момент отрыва от земли и перелетает барьер своего размера, поджимая механические лапы в воздухе в точности так же, как это делают животные при прыжке сквозь препятствие.
Наглядная демонстрация биомиметики: четвероногий робот Unitree Aliengo (слева) повторяет трюк живой собаки (справа). Опираясь только на оптические сенсоры, 22-килограммовый робопес без заминки вычисляет момент отрыва от земли и перелетает барьер своего размера, поджимая механические лапы в воздухе в точности так же, как это делают животные при прыжке сквозь препятствие.
Автор: Luo et al. Источник: techxplore.com

В естественной среде четвероногие животные преодолевают преграды за счет динамических прыжков, группируя конечности и контролируя положение тела в безопорной фазе. Чтобы воспроизвести эту способность, инженеры применили иерархическое обучение с подкреплением в сочетании с имитацией биомеханики собак.

Архитектура системы разделена на два уровня. Низкоуровневый контроллер отвечает за моторику: нейросеть формирует библиотеку динамических навыков, включая отталкивание, поджимание лап в воздухе, ориентацию корпуса в полете и амортизацию удара при посадке.

Высокоуровневый модуль отвечает за визуальное восприятие и принятие решений. С помощью бортовой камеры глубины Intel RealSense алгоритм в реальном времени оценивает геометрические параметры, высоту и пространственные координаты проема. Система рассчитывает бесколлизионную траекторию полета и точно определяет момент перехода к прыжку, исключая соприкосновение корпуса и конечностей с рамой.
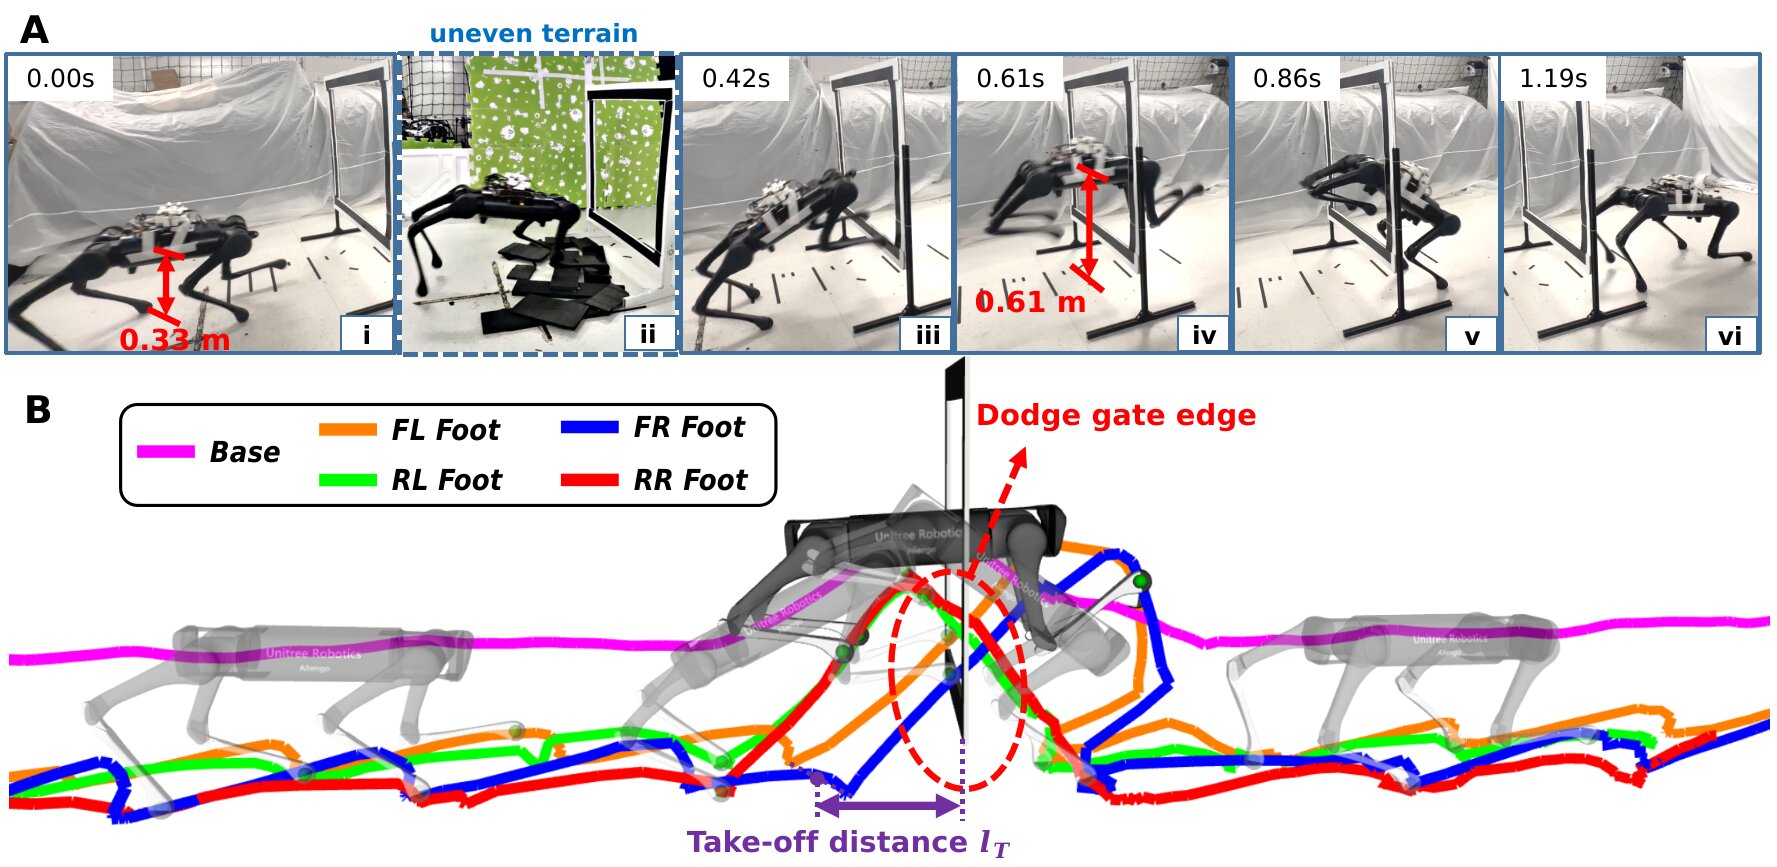
Четвероногий робот определяет положение рамки с помощью бортовой камеры, разгоняется и преодолевает препятствие в динамичном прыжке. На нижней схеме показана пространственная траектория корпуса и конечностей: пролетая сквозь створ, робот автоматически поджимает лапы, чтобы не задеть конструкцию. Этому трюку систему не обучали вручную — алгоритм управления выработал такое поведение самостоятельно.
Четвероногий робот определяет положение рамки с помощью бортовой камеры, разгоняется и преодолевает препятствие в динамичном прыжке. На нижней схеме показана пространственная траектория корпуса и конечностей: пролетая сквозь створ, робот автоматически поджимает лапы, чтобы не задеть конструкцию. Этому трюку систему не обучали вручную — алгоритм управления выработал такое поведение самостоятельно.
Автор: Luo et al. Источник: techxplore.com

Метод протестировали в реальных условиях на 22-килограммовом роботе Aliengo. В ходе экспериментов аппарат приближался к цели энергосберегающим шагом, распознавал створ, переходил в фазу разгона, совершал прыжок через узкую раму и восстанавливал баланс сразу после приземления. Система также подтвердила устойчивость при диагональном преодолении ворот и при старте с деформируемого грунта.

Как отметил старший автор работы Пэн Лу, предложенная схема объединяет распознавание среды и скоростную моторику, приближая мобильность роботов к уровню живых организмов. Технология ориентирована на применение в спасательных операциях, разборе завалов и инспекции разрушенной инфраструктуры.

Источник: wiley.com
Автор не входит в состав редакции iXBT.com (подробнее »)

0 комментариев

Добавить комментарий

Сейчас на главной

Новости

Публикации

Как один бензовоз перевозит АИ-92, АИ-95 и дизель, не смешивая топливо

Представьте обычную ситуацию на заправке. Подъезжает бензовоз, водитель готовит оборудование для разгрузки, а затем из одной машины пополняют запасы сразу нескольких видов топлива. В одном...

В озёра выпустили креветок, чтобы помочь лососю — в результате лосось исчез, а вместе с ним ушли сотни белоголовых орланов

В начале 1980-х осенью к ручью Макдональд-Крик в национальном парке Глейшер слетались сотни белоголовых орланов. Их привлекала рыба: кокани, пресноводная форма нерки, поднималась сюда на нерест из...

Ugreen Studio Max5s: обзор доступных полноразмерных беспроводных наушников с LDAC и автономностью 112 часов

Ugreen Studio Max5s это обновление популярных наушников Ugreen Max5с, которые уже пару лет являются настоящим бестселлером. В новой версии Max5s поработали над звуком, сделав его более...

Как устроен ИИ-агент для обработки заявок: разбор архитектуры, вызова функций и подводных камней

Аверин Елисей основатель студии по внедрению искуственного интелекта в бизнес разбирает, чем ИИ-агент технически отличается от обычного чат-бота: как модель вызывает функции, откуда берёт цены, как...

Инженеры создали автономный шестой палец с камерой: он сам понимает, когда нужно схватить предмет

Многие повседневные действия требуют участия обеих рук, но нагрузка между ними распределяется неравномерно. Когда человек откручивает крышку пластиковой бутылки, на весу размешивает сахар в чашке...