Роботы-черви могут лазить по стенам и объединяясь друг с другом
Научная группа из Школы инженерных и прикладных наук имени Джона А. Полсона при Гарвардском университете представила революционную разработку в области мягкой робототехники. Руководитель лаборатории Designing Emergence Джастин Верфель и его коллеги создали систему гибких роботизированных элементов, функционирующих по принципу коллективного взаимодействия, что принесло им престижную награду на конференции IEEE.
Инженерное решение вдохновлено биологическим феноменом калифорнийских червей, образующих единые подвижные скопления. Каждый элемент системы представляет собой автономный модуль из эластичных полимеров протяженностью около трети метра. Техническая особенность устройств заключается в пневматическом механизме: при нагнетании воздуха во внутренние полости происходит изгибание конструкции, что при взаимодействии нескольких модулей приводит к формированию сложных переплетений.
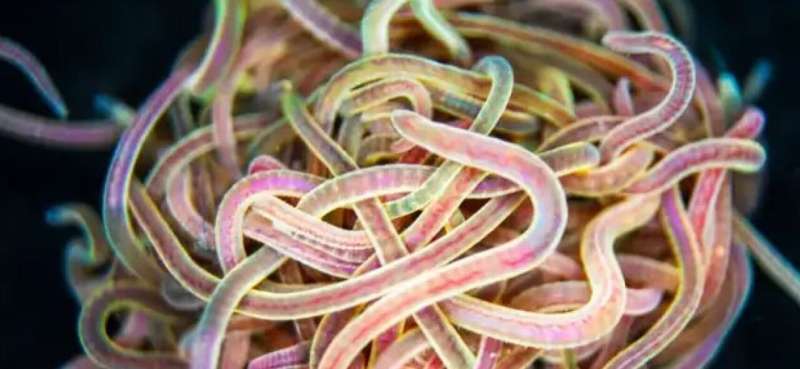
Примечательной характеристикой данных агрегатов является их способность к образованию функциональных структур, демонстрирующих эмерджентные свойства. Объединенные в группу, роботы успешно преодолевают вертикальные препятствия, маневрируют в ограниченных пространствах и транспортируют предметы — задачи, непосильные для одиночных устройств.
В текущей фазе проекта исследователи разрабатывают усовершенствованную модификацию с применением микрофлюидных технологий для автономного управления. Это позволит создать самоорганизующиеся комплексы, не требующие внешнего контроля при выполнении операций в разнообразных средах.
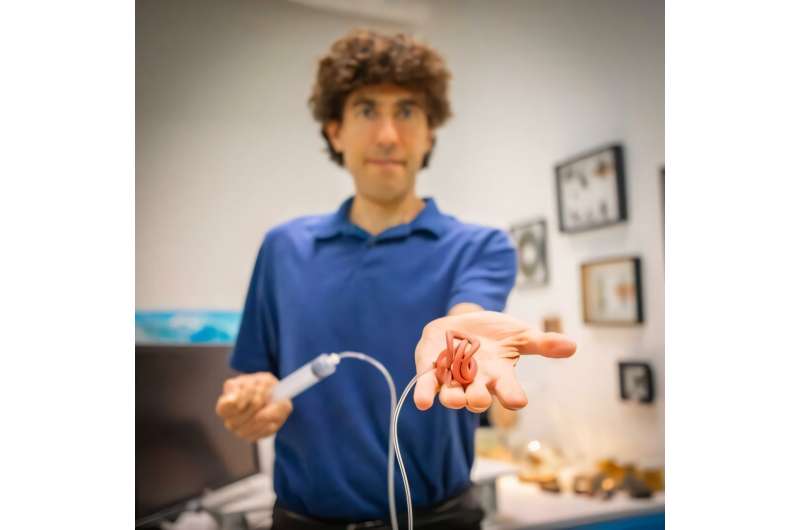
Научная значимость проекта выходит за рамки инженерных достижений. Гарвардские специалисты изучают фундаментальные аспекты физического взаимодействия как потенциального канала передачи информации между отдельными элементами системы, что открывает новые перспективы для понимания коллективного интеллекта.
Практическое применение разработки видится в областях, требующих адаптивных решений: обследование труднодоступных зон, аварийно-спасательные работы, мониторинг инфраструктурных объектов. Перспективная цель проекта — создание многокомпонентных систем, способных к автономной навигации и решению комплексных задач в естественных условиях.
Источник: Tech Xplore

0 комментариев
Добавить комментарий