Робот-паук QuadBoat маневрирует по воде и захватывает объекты на поверхности
Исследователи из Китая и США создали четвероногого водного робота QuadBoat для поиска и спасения людей на воде. Существующие беспилотные суда умеют находить пострадавших, но не могут их физически поднять на борт — QuadBoat восполняет этот пробел.
Прототип разработали специалисты Шэньчжэньского института аэрокосмической науки и техники и Технологического института Стивенса. За основу взяли паука-рыболова: у него длинные водоотталкивающие конечности, которые распределяют вес по поверхности воды. Робот удерживается на плаву за счет обычной плавучести, а не поверхностного натяжения.
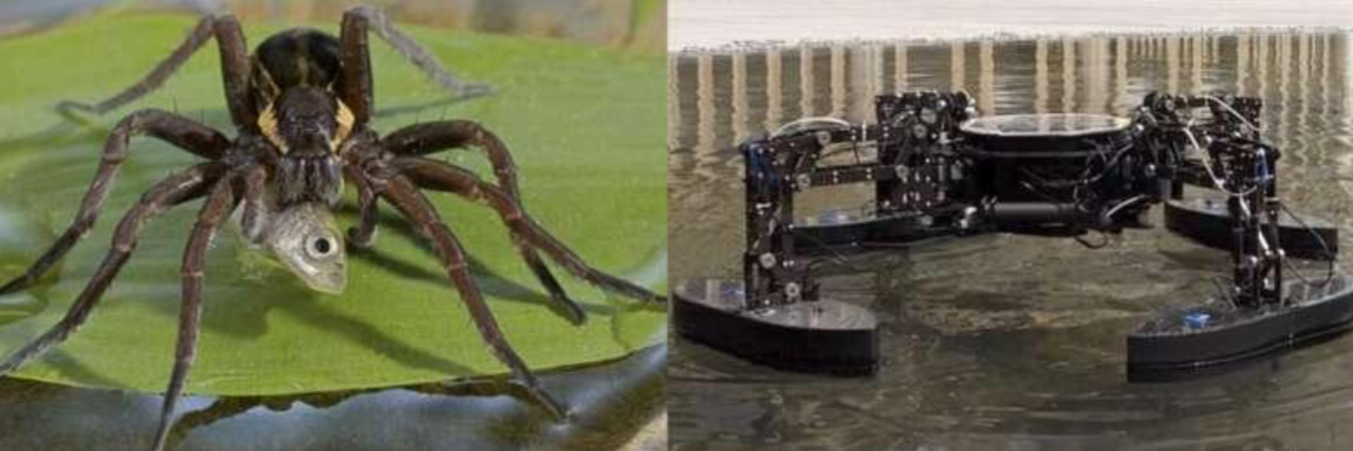
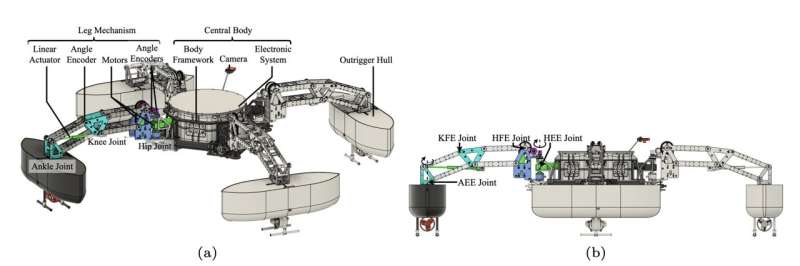
QuadBoat состоит из центрального корпуса и четырех активных ног. Их движения рассчитывает контроллер обратной кинематики. Общее направление и стабилизацию курса обеспечивает каскадный ПИД-регулятор совместно с алгоритмом MPC (предиктивного управления с моделью).
Испытания проводились в бассейне. Робот точно следовал заданным маршрутам, обнаруживал, преследовал и захватывал плавающие объекты. Проверялась как навигация по траектории, так и визуальное отслеживание подвижных целей в помещении и на открытом воздухе.
Описание QuadBoat опубликовано на препринт-сервере arXiv. Следующий этап — испытания в условиях, приближенных к реальным спасательным операциям: на открытой воде с течением и волнением. Авторы не приводят данных о стоимости разработки и сроках коммерциализации.
Источник: Tech Xplore
0 комментариев
Добавить комментарий