Пчёлы вдохновили ученых на создание сверхэффективной навигационной системы для дронов
Учёные из Делфтского технического университета разработали навигационный алгоритм, который копирует поведение медоносных пчёл при поиске пути обратно в улей. Система позволяет небольшим дронам самостоятельно возвращаться «домой» после полёта, не используя спутниковую навигацию и тяжёлые вычислительные модели. Разработка получила вдохновение из наблюдений за тем, как пчёлы совмещают краткие ознакомительные полёты и запоминание окружающего пространства для последующей ориентации.
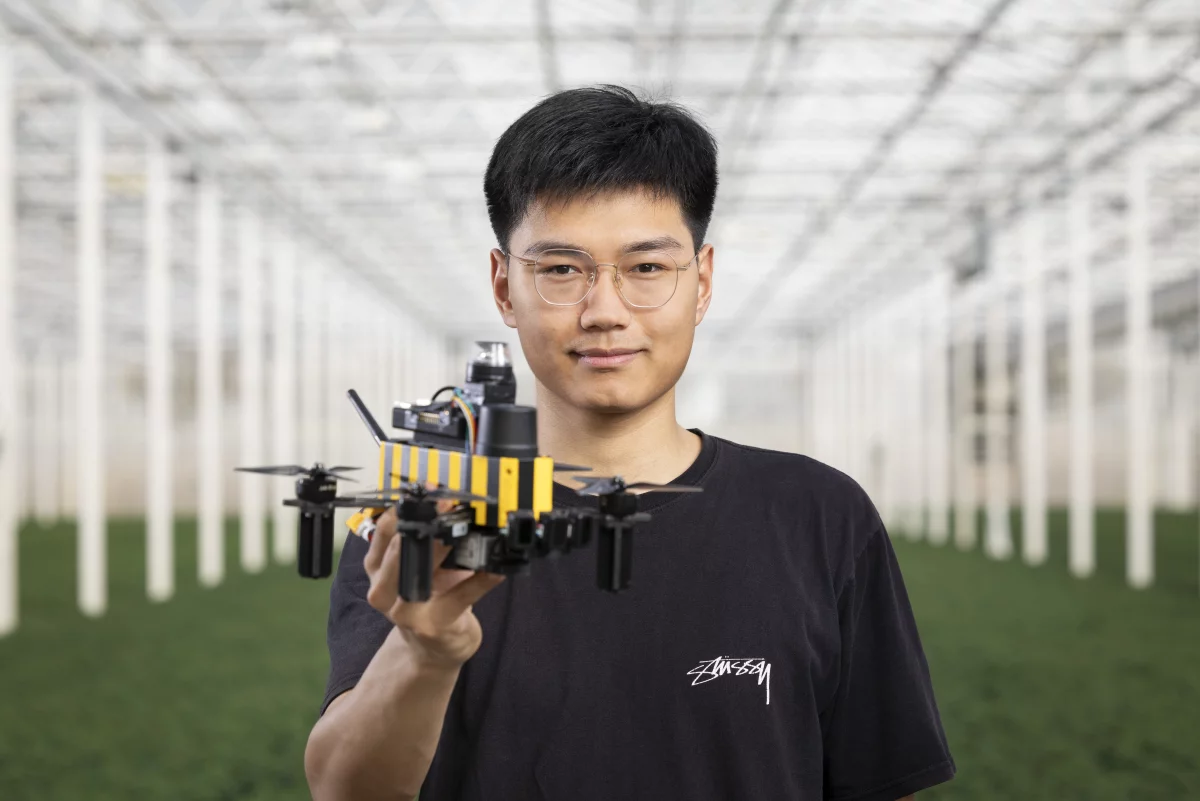
В основе системы лежит принцип обучения во время короткого «разведывательного» полёта. Дрон фиксирует окружающую среду с помощью панорамного обзора и формирует компактную нейросеть, которая связывает визуальные данные с направлением и расстоянием до точки старта.
Ключевая особенность подхода — минимальное использование вычислительных ресурсов. В зависимости от конфигурации модель занимает всего несколько килобайт памяти, а в расширенных испытаниях — десятки килобайт. Это радикально снижает требования к бортовой электронике и энергопотреблению.
После этапа обучения дрон способен ориентироваться в пространстве, используя только визуальные ориентиры и оценку собственного перемещения. Алгоритм учитывает накопленные ошибки движения и корректирует маршрут на основе ранее «запомненной» сцены.
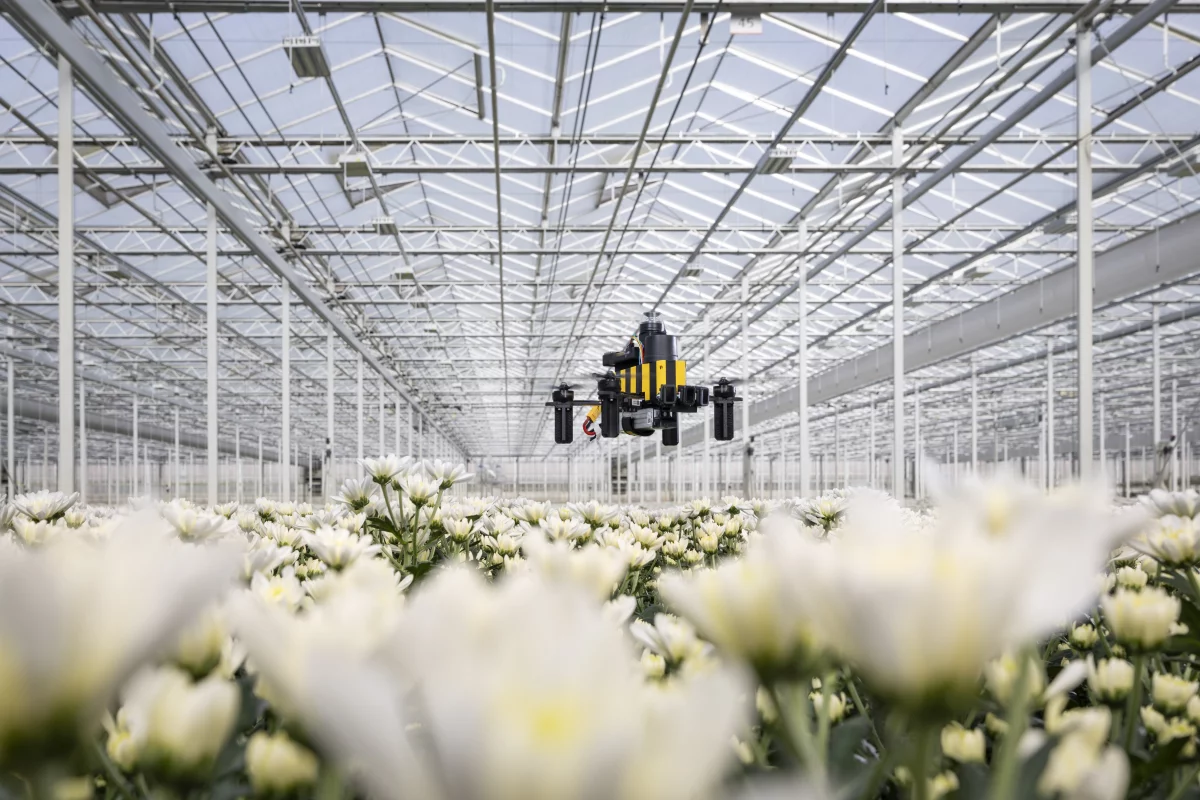
В испытаниях устройство уверенно возвращалось к исходной точке после полётов на сотни метров как в помещении, так и на открытом воздухе. При этом точность снижалась в сложных погодных условиях, например при сильном ветре, когда меняется визуальная картина сцены.
Разработчики рассматривают систему как основу для лёгких автономных дронов, работающих в средах, где GPS недоступен или нестабилен. Среди потенциальных сценариев — тепличные хозяйства, складская логистика, промышленный мониторинг и задачи инспекции инфраструктуры. Отдельный интерес представляет возможность создания малых дронов с ограниченными вычислительными ресурсами, которые смогут работать дольше за счёт экономии энергии на навигации.
Подход, основанный на принципах поведения пчёл, позволяет существенно упростить навигацию автономных летательных аппаратов. Вместо тяжёлых картографических систем используется компактная модель, которая учится «видеть» путь домой так же, как это делает насекомое в природе.
Источник: Tudelft

Обсудить
Добавить комментарий