Манипулятор EleTac имитирует хобот слона и распознаёт объекты встроенной камерой
Исследователи из Японского института передовых наук и технологий представили роботизированный захват EleTac со встроенной камерой. Устройство распознает предметы за счет деформации собственной оболочки, а не с помощью внешних датчиков.
Захват изготовлен из мягкого резиноподобного материала. Конструкция включает два гибких пальца. Привод работает за счет вакуумного давления. При откачке воздуха через пневматический туннель стенки изгибаются внутрь, и пальцы смыкаются вокруг предмета.
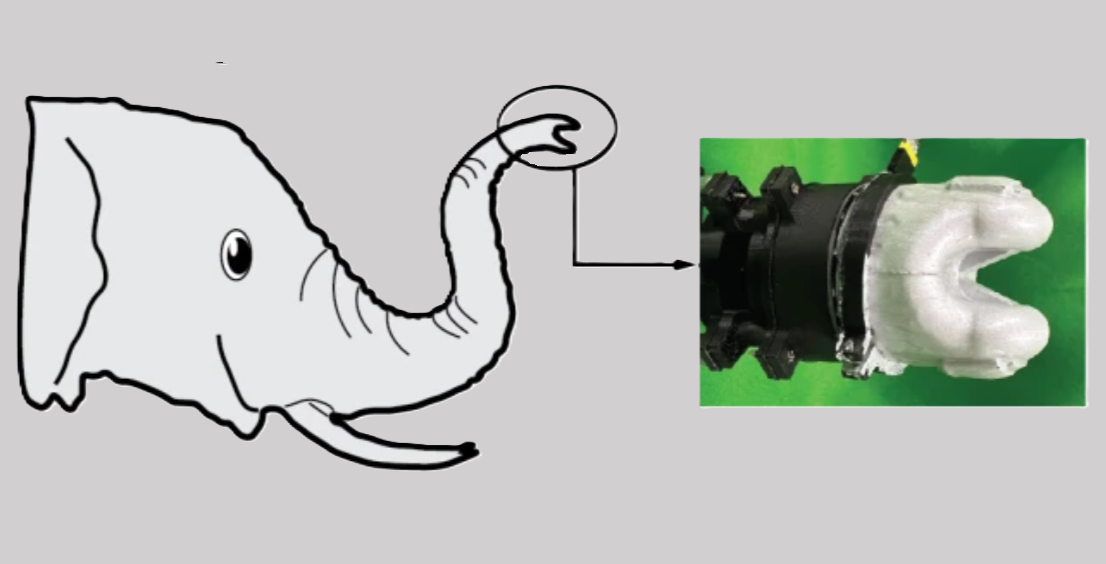
На конце манипулятора расположена миниатюрная камера. Она непрерывно фиксирует деформацию внутренней поверхности при контакте с объектами. Для получения четких кадров установлено кольцо из 18 светодиодов. Они излучают зеленый, красный и синий свет для равномерной подсветки.
Алгоритм искусственного интеллекта обучен на сотнях изображений деформации. Он определяет три ключевых параметра: приложенное усилие, форму удерживаемого предмета и угол изгиба каждого пальца. Система обрабатывает данные в режиме реального времени. Это позволяет регулировать захват в процессе манипуляции.
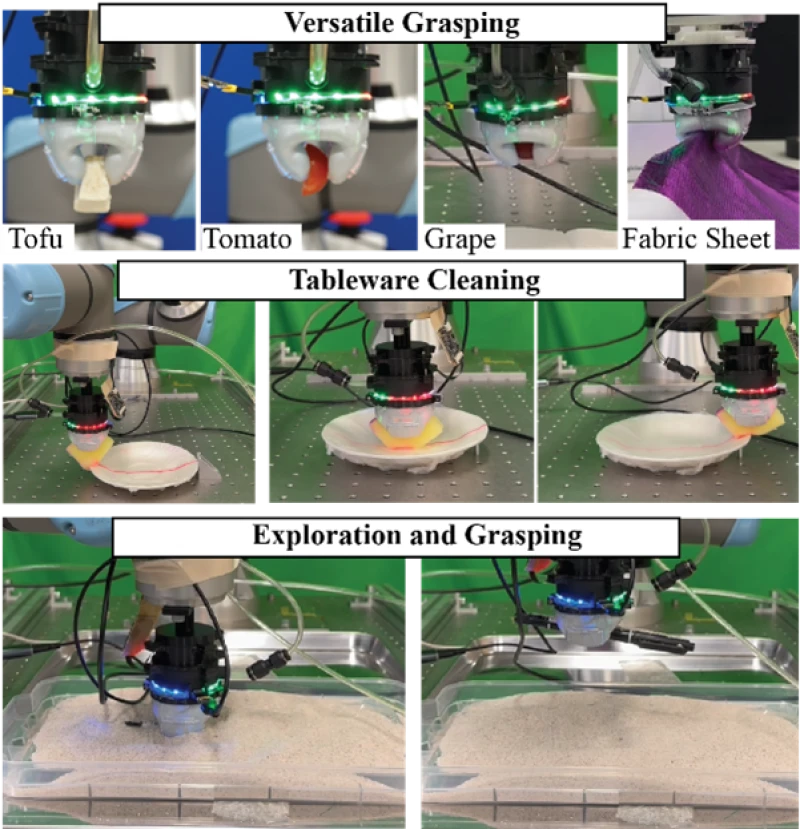
В ходе экспериментов EleTac успешно работал с продуктами питания, тканью и игральными картами. Наиболее показательным стал тест с поиском ручки под слоем песка. Внешняя камера не видела объект, но робот нашел его по изменению деформации пальцев. Манипулятор также протирал посуду губкой, самостоятельно регулируя давление.
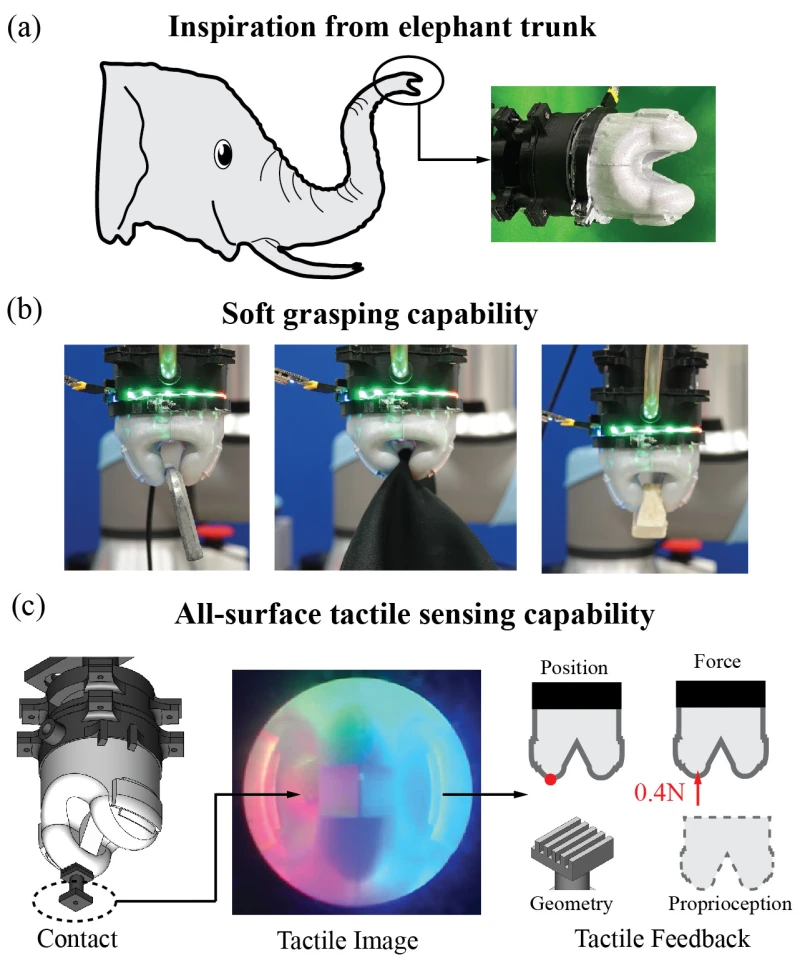
В традиционных мягких захватах используются внешние камеры и дополнительные сенсорные слои. После обхвата предмета они теряют визуальный контроль над точкой контакта. Разработчики пытались решить проблему установкой тактильных датчиков. EleTac использует другой подход: весь манипулятор работает как единый сенсор, анализирующий внутренние деформации.
Источник: New Atlas
0 комментариев
Добавить комментарий