Исследователи Disney создали систему контролируемых падений для двуногих роботов
Специалисты Disney Research совместно с университетскими инженерами представили технологию, позволяющую двуногим роботам безопасно приземляться при потере равновесия. Разработка направлена на минимизацию повреждений хрупких компонентов машин во время падений.
Технология основана на методе обучения с подкреплением. В ходе разработки исследователи провели масштабное компьютерное моделирование, в рамках которого виртуальные копии роботов отрабатывали различные сценарии падения. Программа анализировала результаты каждого падения и определяла оптимальные движения для снижения ударной нагрузки на критически важные узлы.
Команда создала базу из 24 тысяч устойчивых поз для приземления. Модели роботов сбрасывали с высоты человеческого пояса в симуляторе, работающем по законам физики. Десять дополнительных поз разработали аниматоры, создав варианты от глубоких приседаний до специфических защитных поз. Все позы соответствовали физическим возможностям реальных сервоприводов и суставов.
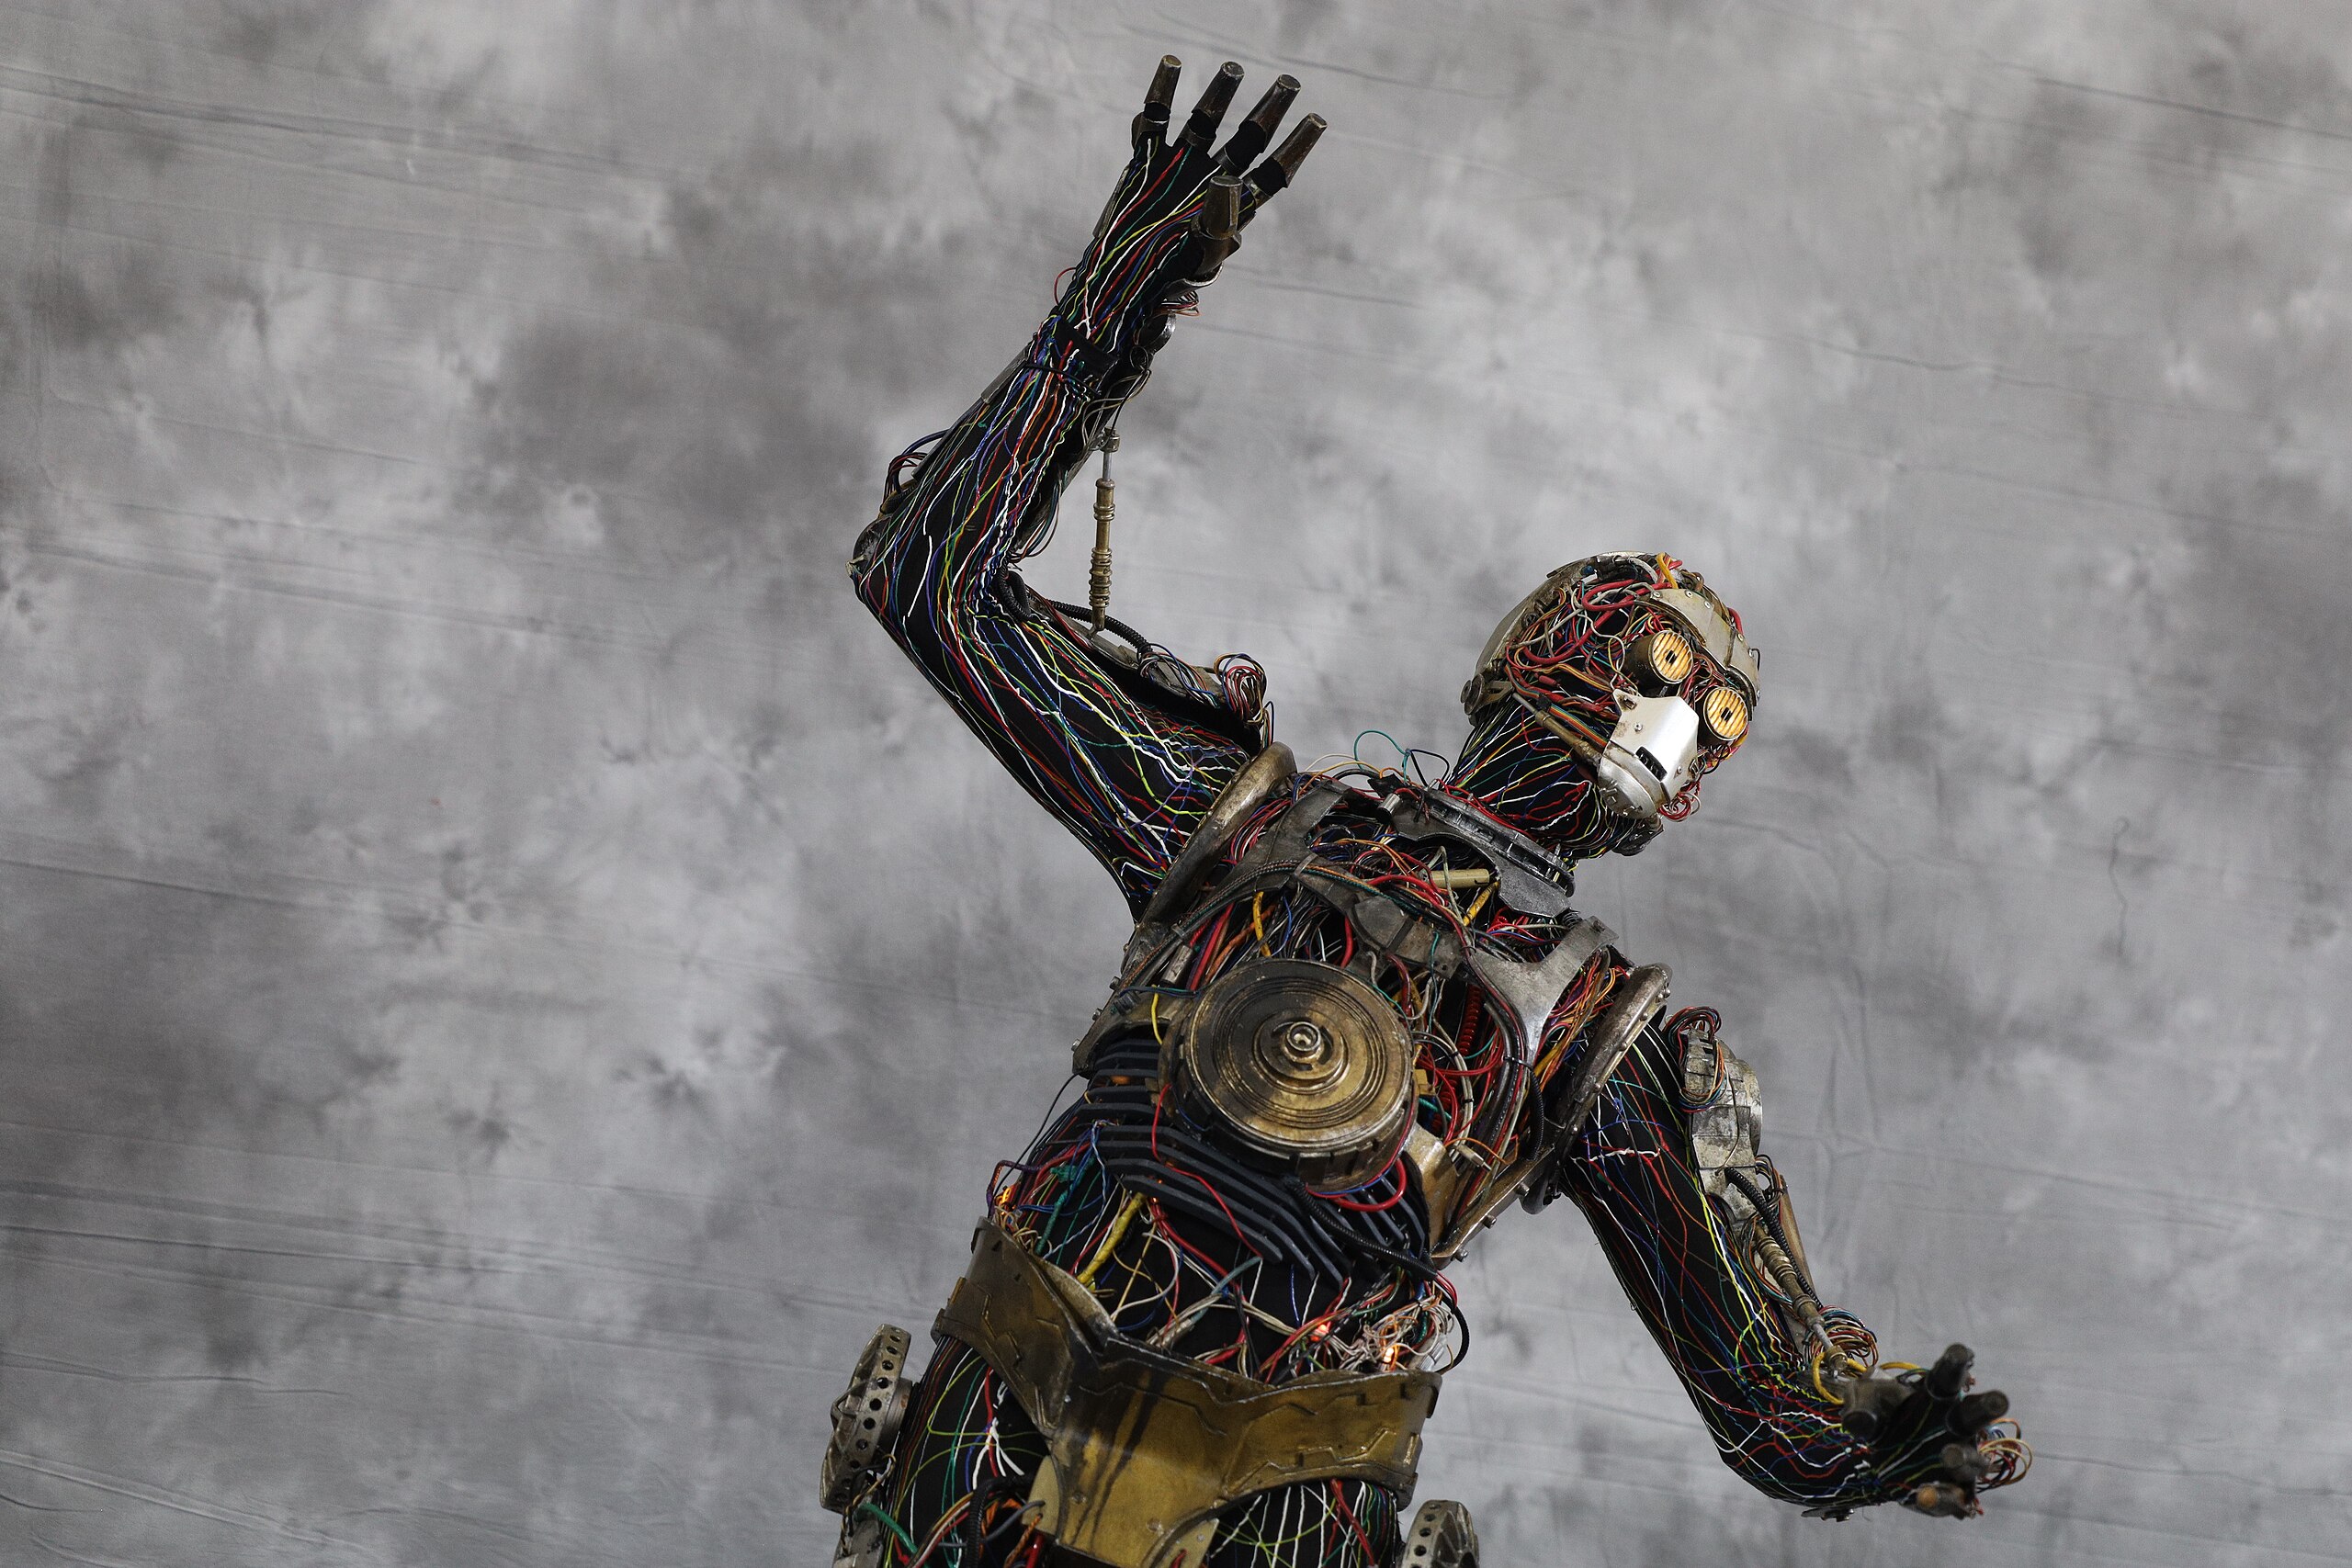
Процесс обучения занял двое суток на высокопроизводительных графических процессорах. Параллельно обрабатывались данные от четырёх тысяч виртуальных роботов. Компактная нейронная сеть получала информацию о положении суставов, ориентации корпуса и скорости движения, выдавая управляющие сигналы с частотой пятьдесят раз в секунду.
Система учитывает различную уязвимость частей робота. Конечности получили минимальный приоритет защиты, в то время как голова и аккумуляторный отсек требуют максимальной защиты от ударов. Алгоритм использует проксимальную оптимизацию политики для плавной корректировки поведения без резких изменений траектории.
Финальные испытания прошли на физическом прототипе массой 16 килограммов с пружинными опорами и механическими манипуляторами. Система захвата движения фиксировала перемещения машины в режиме реального времени и передавала актуальные данные контроллеру для мгновенной коррекции действий.
Источник: Interestingeng Iineering
Обсудить
Добавить комментарий