Без фильтров и химии: рои крошечных роботов буквально выбивают микропластик из почвы и воды
Загрязнение окружающей среды микропластиком превратилось в глобальную экосистему проблему. К настоящему моменту человечество произвело более 6,3 миллиарда тонн пластиковых отходов, из которых около 79% накопилось на свалках и в природных экосистемах. Под воздействием солнечного ультрафиолета, перепадов температур и механического трения крупный пластиковый мусор распадается на частицы размером менее 5 миллиметров — микропластик.
Основное внимание общественности и экологов традиционно приковано к загрязнению океанов. Однако исследования показывают, что суша накапливает от 4 до 23 раз больше микропластика, чем морская среда. Каждую неделю в сельскохозяйственные почвы Европы попадает от 63 до 430 тысяч тонн микропластиковых частиц, а в почвы Северной Америки — от 44 до 300 тысяч тонн. Главные источники загрязнения на полях — сельскохозяйственные защитные пленки для мульчирования, удобрения, полив сточными водами и атмосферные осадки.
Накапливаясь в земле, пластиковые частицы ухудшают структуру грунта, снижают его способность удерживать воду и питательные вещества, а также угнетают жизнедеятельность почвенных бактерий и дождевых червей. Это ведет к снижению урожайности и создаёт риски для продовольственной безопасности.
Содержание
- Сложность очистки почвы и ограничения существующий методов
- Устройство микроробота: сочетание 2D-материала и никелевого двигателя
- Физика движения и способы управления
- Эксперименты по очистке воды от микропластика
- Сценарии захвата пластика различного размера
- Результаты очистки воды
- Извлечение пластика из почвы: механический отрыв частиц
- Механизм действия микророботов в грунте
- Результаты очистки почвы
- Сравнительные показатели эффективности
- Ограничения технологии и направления дальнейших исследований
Сложность очистки почвы и ограничения существующий методов
Очистить воду от микропластика относительно просто: воду можно профильтровать или добавить в неё поглощающие материалы, которые затем собирают вместе с загрязнениями. Очистить почву таким способом невозможно.
Почва представляет собой плотную и неоднородную среду, состоящую из минеральных частиц, органики и воздуха. Частицы микропластика застревают в узких извилистых каналах шириной от 10 до 100 микрометров и прочно связываются с поверхностью минералов и гумуса.
Применяемые сегодня методы очистки имеют ключевые недостатки:
- Неподвижные материалы-поглотители (например, активированный уголь или биоуголь) эффективно работают только при прямом контакте с загрязнителем. В почве нет свободного потока жидкости, поэтому такие материалы способны очистить только те участки, куда они попали изначально.
- Химические микромоторы, передвигающиеся за счет реакции с перекисью водорода, выделяют токсичные вещества, которые отравляют почвенную микрофлору.
- Световые микророботы, использующие энергию света для движения, бесполезны в толще земли, куда солнечные лучи не проникают.
Наиболее перспективным решением стало использование внешних магнитных полей. Магнитное поле беспрепятственно проходит сквозь почву любой плотности, не разрушает её структуру и позволяет точно управлять микроскопическими объектами на глубине.
Устройство микроробота: сочетание 2D-материала и никелевого двигателя
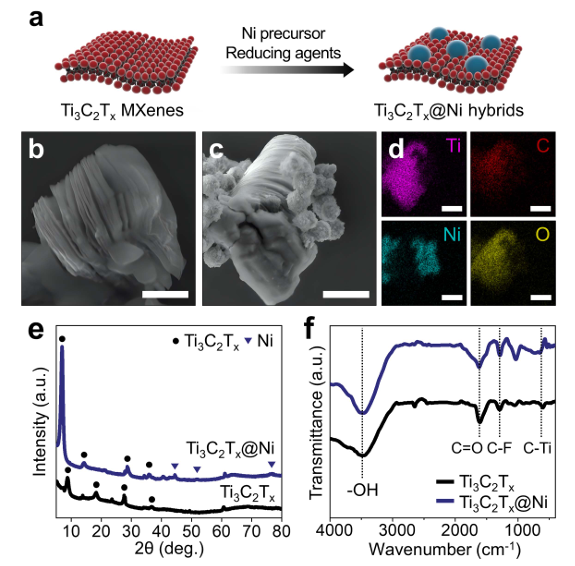
Международная группа ученых разработала подвижных микророботов, объединив в одной структуре два компонента: двумерный материал мксен (Ti₃C₂Tₓ) и наночастицы никеля.
1. Поглощающий корпус из мксена
Мксены — это класс двумерных материалов, состоящих из слоев карбида титана толщиной всего в несколько атомов. Внешне микрочастица мксена напоминает стопку бумажных листов с зазорами между ними.
Эта структура обеспечивает огромную площадь поверхности: один грамм материала имеет площадь 92,1 квадратного метра. На поверхности мксена находится множество химических групп — гидроксильных (-OH), кислородных (-O-) и фторных (-F). Они придают материалу отрицательный электрический заряд (потенциал -14,1 мВ) и позволяют удерживать молекулы пластика за счет электрического притяжения и химических связей.
2. Никелевый магнитный двигатель
Чтобы заставить частицы мксена передвигаться, ученые закрепили на их поверхности сферические наночастицы никеля диаметром около 500 нанометров. Для этого хлорид никеля смешали с раствором мксена, добавили щелочь и гидразингидрат, после чего нагревали смесь при температуре 70 градусов Цельсия в течение часа с использованием ультразвука.
Никель был выбран из-за его магнитных свойств. Распространенный в медицине и технике оксид железа (Fe₃O₄) при уменьшении до наномасштабов теряет способность удерживать намагниченность без внешнего поля. В жидкой среде частицы с оксидом железа не могут развивать достаточную силу вращения. Никель сохраняет высокую магнитную жесткость (коэрцитивную силу от 150 до 300 эрстед), что позволяет наночастицам жестко следовать за вращением внешнего магнитного поля и тянуть за собой весь микроробот.
Физика движения и способы управления
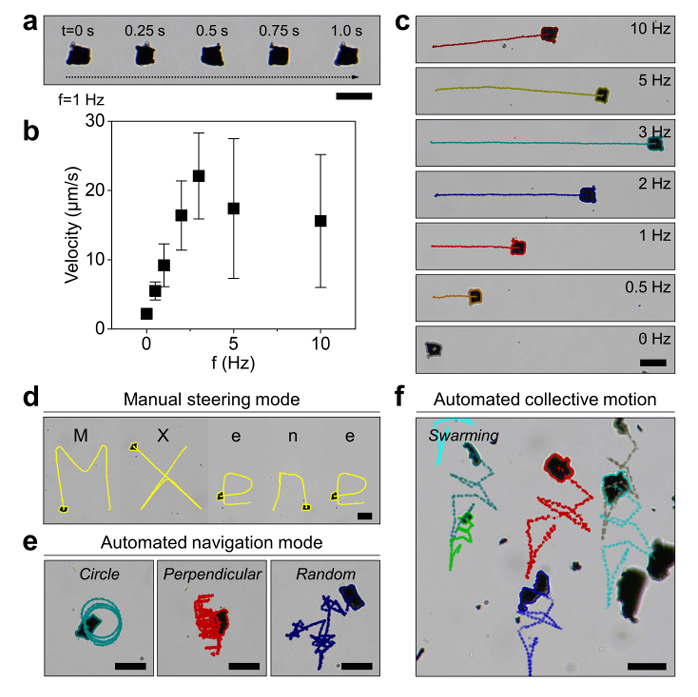
Движение микророботов создается с помощью установки из шести электромагнитных катушек, генерирующих вращающееся магнитное поле напряженностью 5 миллитесла.
Когда магнитное поле вращается в вертикальной плоскости, микроробот начинает кувыркаться по поверхности, за счет чего передвигается вперед. Направление движения меняется поворотом плоскости вращения магнитного поля.
Скорость перемещения зависит от частоты вращения поля:
- При частоте от 0,5 до 3 Герц скорость робота растет линейно и достигает максимума в 22,1 микрометра в секунду при 3 Герцах.
- При частоте выше 3 Герц вязкое сопротивление воды начинает превышать магнитную силу, увлекающую никель. Робот теряет синхронность с полем, и скорость его движения падает. Частота 3 Герца является предельной частотой синхронного движения.
Ученые продемонстрировали два режима управления микророботами:
- Ручной режим: оператор менял параметры поля в реальном времени, заставляя один микроробот вычерчивать на экране микроскопа буквы «M», «X», «e», «n» и «e».
- Автоматический режим: система по заранее заложенной программе направляла рой микророботов по круговым, перпендикулярным или случайным траекториям, а также заставляла их совершать синхронные возвратно-поступательные движения.
Эксперименты по очистке воды от микропластика
Для проверки эффективности ученые использовали два вида пластикового загрязнения:
- Полистирол (PS): идеальные шарики диаметром 1 микрометр с положительным зарядом поверхности (+15,9 мВ).
- Полиэтилентерефталат (PET): осколки неправильной формы размером от 1 до 150 микрометров, полученные путем измельчения обычных пластиковых бутылок из-под питьевой воды (слабый отрицательный заряд -9,7 мВ).
Для точного подсчета количества удаленного пластика на спектрофотометре частицы PET окрасили специальным флуоресцентным красителем, светящимся под ультрафиолетом.
Сценарии захвата пластика различного размера
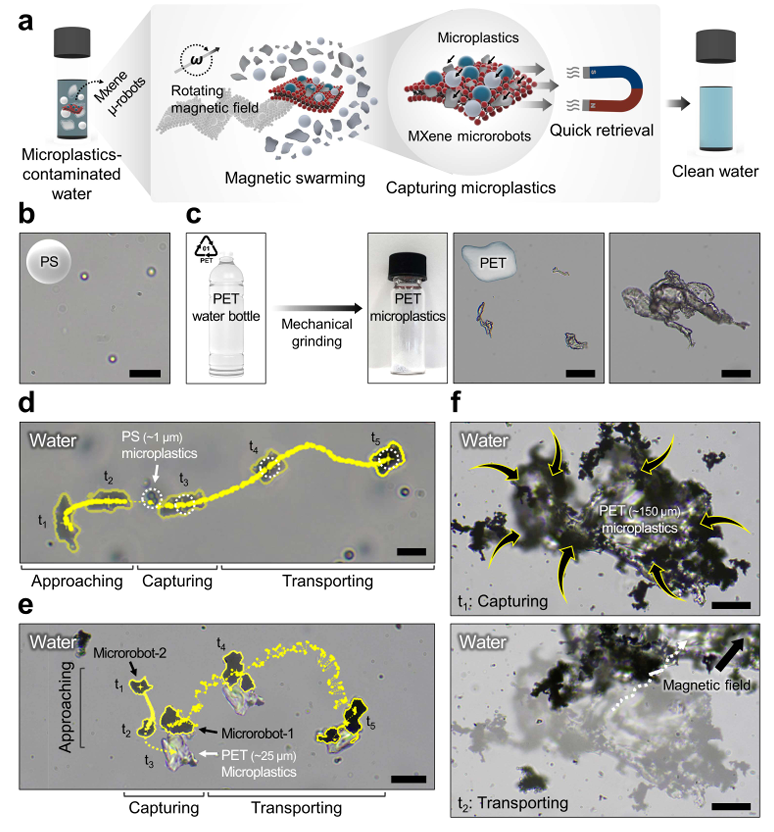
В жидкой среде движение микророботов создает локальное перемешивание воды, обеспечивая активный поиск и захват пластиковых частиц:
- Пластик меньше робота (около 1 мкм): одиночный микроробот подплывает к шарику полистирола, притягивает его к своей поверхности за счет противоположных электрических зарядов и транспортирует в нужную точку.
- Пластик больше робота (около 25 мкм): один робот не может сдвинуть такой фрагмент. В этом случае несколько микророботов объединяются, подплывают к частице с разных сторон и совместными усилиями перемещают её.
- Крупные обломки (около 150 мкм): рой из десятков микророботов полностью покрывает поверхность крупного пластикового фрагмента. Образовавшийся агрегат затем легко притягивается к стенке сосуда обычным постоянным магнитом.
Результаты очистки воды
Смесь микророботов и загрязненной воды подвергали воздействию вращающегося магнитного поля в течение определенного времени, после чего у стенки сосуда помещали постоянный магнит. За 1 минуту все микророботы вместе с захваченным пластиком собирались у магнита, а очищенную воду отбирали для анализа.
Сравнение подвижных (управляемых полем) и неподвижных микророботов показало следующие результаты:
- Полистирол (PS): за первые 10 минут подвижные роботы удалили 80,6% пластика, что на 17,9% превысило показатель неподвижного материала. Через 60 минут активная система очистила воду на 94,0% (против 81,1% у неподвижной).
- Полиэтилентерефталат (PET): за 60 минут динамические микророботы удалили 89,2% осколков пластика, тогда как неподвижные — только 74,4%.
Движение микророботов заменяет собой внешнее перемешивание жидкости, преодолевая ограничения медленной диффузии.
Извлечение пластика из почвы: механический отрыв частиц
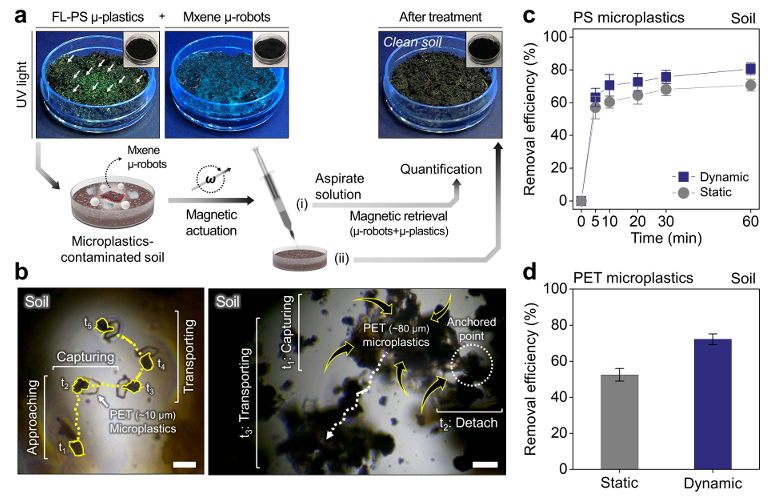
Самым сложным этапом исследований стала очистка почвы. Для этого почвенные образцы помещали в чашки Петри, добавляли микропластик и воду, создающую сеть микропоровых каналов.
В грунте микропластиковые частицы застревают между песчинками и органическими отложениями. Неподвижные поглотители в таких условиях практически бесполезны, так как они не могут вступить в контакт с пластиком, находящимся внутри почвенной матрицы.
Механизм действия микророботов в грунте
- Проникновение: Вращающееся магнитное поле заставляет микророботов продвигаться по узким каналам шириной 10-100 микрометров, заполненным водой.
- Механический отрыв: Подплывая к застрявшему в грунте фрагменту пластика, микроробот продолжит кувыркаться. Постоянные микроскопические удары корпуса робота по частице пластика создают механическое усилие. Это усилие разрывает связи, удерживающие пластик на поверхности почвенных минералов.
- Захват и сбор: Отделившийся от почвы пластик мгновенно прилипает к функциональным группам мксена. После завершения цикла смесь воды и микророботов откачивают из почвы шприцем и разделяют с помощью магнита.
Результаты очистки почвы
При обработке почвы в течение 60 минут ученые зафиксировали следующие показатели:
- Полистирол (PS): подвижные микророботы удалили 80,6% частиц из почвы, а неподвижный материал — 70,7% (прирост за счет движения составил 9,9%).
- Полиэтилентерефталат (PET): подвижные роботы извлекли 72,2% застрявших в грунте обломков бутылок, тогда как неподвижный материал смог связать только 52,5% (прирост за счет активного движения составил 19,7%).
Эксперимент доказал, что именно механическое воздействие вращающихся роботов позволяет сдергивать застрявшие частицы пластика с почвенных опорных точек, что недостижимо для любых пассивных фильтров.
Сравнительные показатели эффективности
Ниже приведены итоговые данные по удалению микропластика за 60 минут обработки:
| Среда | Тип пластика | Режим работы микророботов | Эффективность извлечения (%) |
|---|---|---|---|
| Вода | Полистирол (1 мкм) | Подвижный (динамический) | 94,0% |
| Вода | Полистирол (1 мкм) | Неподвижный (статический) | 81,1% |
| Вода | ПЭТ-осколки (1-150 мкм) | Подвижный (динамический) | 89,2% |
| Вода | ПЭТ-осколки (1-150 мкм) | Неподвижный (статический) | 74,4% |
| Почва | Полистирол (1 мкм) | Подвижный (динамический) | 80,6% |
| Почва | Полистирол (1 мкм) | Неподвижный (статический) | 70,7% |
| Почва | ПЭТ-осколки (1-150 мкм) | Подвижный (динамический) | 72,2% |
| Почва | ПЭТ-осколки (1-150 мкм) | Неподвижный (статический) | 52,5% |
Ограничения технологии и направления дальнейших исследований
Несмотря на высокую эффективность, разработанная система пока не готова к массовому применению в сельском хозяйстве из-за проблемы химической безопасности никеля.
В процессе работы часть наночастиц никеля может окисляться или растворяться в воде с выделением ионов никеля (Ni²⁺). Никель относится к тяжелым металлам и при накоплении в грунте проявляет токсичность по отношению к растениям и почвенным организмам. Кроме того, в реальной почве сложно гарантировать стопроцентный возврат всех запущенных микророботов с помощью магнита.
Авторы исследования подчеркивают, что использование никеля было необходимым техническим допущением на этапе создания действующего прототипа. Основная задача фундаментального эксперимента заключалась в том, чтобы доказать саму возможность механического извлечения пластика из закрытой почвенной матрицы с помощью магнитоуправляемых микрочастиц.
Дальнейшая работа авторов будет сосредоточена на замене никеля без потери подвижности роботов:
- Поиск безопасных магнитных сплавов на основе железа и марганца, обладающих высокой коэрцитивной силой, но не выделяющих токсичных ионов.
- Создание защитных полимерных или углеродных оболочек вокруг магнитных ядер, предотвращающих контакт металла с почвенной влагой.
- Разработка мобильных магнитных установок для обработки верхних слоев пахотных земель непосредственно в полевых условиях.
Создание подвижных микророботов на основе 2D-материалов открывает путь к созданию точечных систем очистки замкнутых экосистем, где стандартные методы механической фильтрации или химической обработки не применимы.
Источник: NPG Asia Materials
1 комментарий
Добавить комментарий