Живая мышца вместо мотора: учёные создали плавающего робота-манту
Робот-манта на основе живой мышечной ткани развил пиковую скорость до двух длин собственного корпуса в секунду — это самый высокий относительный показатель для биогибридного робота, приводимого в движение скелетными мышцами. Машину создали исследователи Шэньянского института автоматизации Китайской академии наук, использовав мышцу из ноги лягушки-быка и беспроводную систему управления с помощью ближнего инфракрасного света.
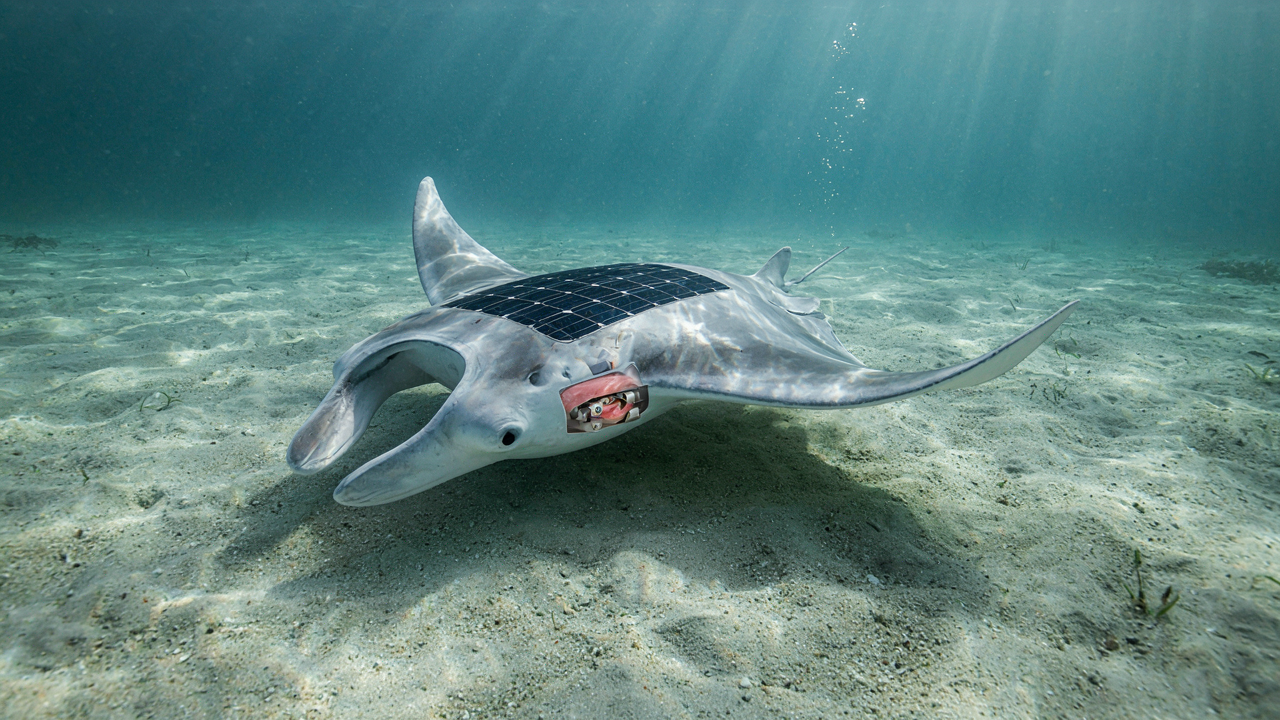
В штатном режиме робот двигался со скоростью 0,54 длины корпуса в секунду, или около 2,7 см/с, а кратковременное ускорение достигало 2 длин корпуса в секунду. Для маневрирования достаточно отдельно стимулировать левую и правую мышцы: робот способен двигаться прямо, поворачивать, плавать по кругу и выполнять разворот, при этом минимальный радиус поворота составляет 0,8 длины корпуса.
В качестве привода учёные взяли не выращенную в лаборатории мышечную ткань, а нативную мышцу Rana catesbeiana gracilis, сохранившую естественное расположение волокон. При оптимальной стимуляции с частотой 1 Гц, напряжением 5 В и импульсом длительностью 10 мс она развивала силу сокращения 6,5 Н, а при более интенсивном воздействии — до 9,4 Н. Ткань сохраняла электрическую активность до 11 дней и могла стабильно приводить робота в движение в течение семи дней.
Проводов к роботу при этом не требуется: на его верхней поверхности установлены фотоэлектрические модули из арсенида галлия, которые получают энергию от направленного лазера с длиной волны 808 нм и преобразуют её в электрические импульсы для стимуляции мышцы. Этот подход позволяет управлять сторонами робота независимо, однако полностью автономной система пока не стала: срок работы биологического привода ограничен, а лазер по-прежнему находится снаружи. Следующим этапом исследователи называют увеличение срока жизни мышечной ткани и создание бортовой системы накопления энергии.
Источник: Advanced Functional Materials
0 комментариев
Добавить комментарий