XPeng создала систему, которая учит машины предвидеть будущее на дороге
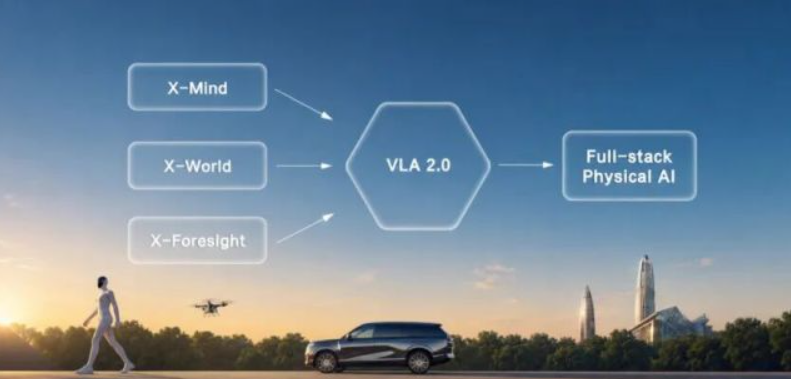
Компания XPeng Motors официально запустила технологическую платформу X-Mind, предназначенную для расширения возможностей прогнозирования в системах автономного вождения. Платформа использует модели прогнозирования окружающей обстановки для интеграции в крупномасштабные системы управления транспортным средством.
Архитектура X-Mind позволяет встраивать прогностические модели в алгоритмы вождения без потери производительности. Система использует механизм рекуррентного распространения, выполняя этапы обработки на разных внутренних слоях в рамках одного цикла прямого распространения. На основе предсказанного физического будущего алгоритм планировщика вычисляет оптимальную траекторию движения автомобиля.
Разработчики внедрили технологию Visual CoT для явного пространственно-временного анализа перед принятием решений. Это позволяет автомобилям анализировать будущие изменения дорожной обстановки на планируемом маршруте с учетом динамики движения других участников дорожного движения.
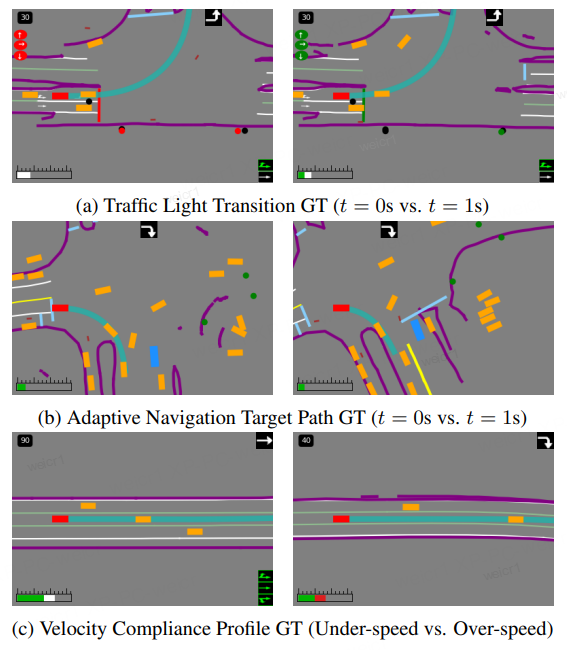
В качестве промежуточного представления данных X-Mind использует так называемое когнитивное полотно, объединяющее карту с высоты птичьего полета с абстрактными представлениями о вождении. Карта включает в себя физические элементы сцены, состояние светофоров, навигационные данные и информацию о допустимых скоростных режимах.
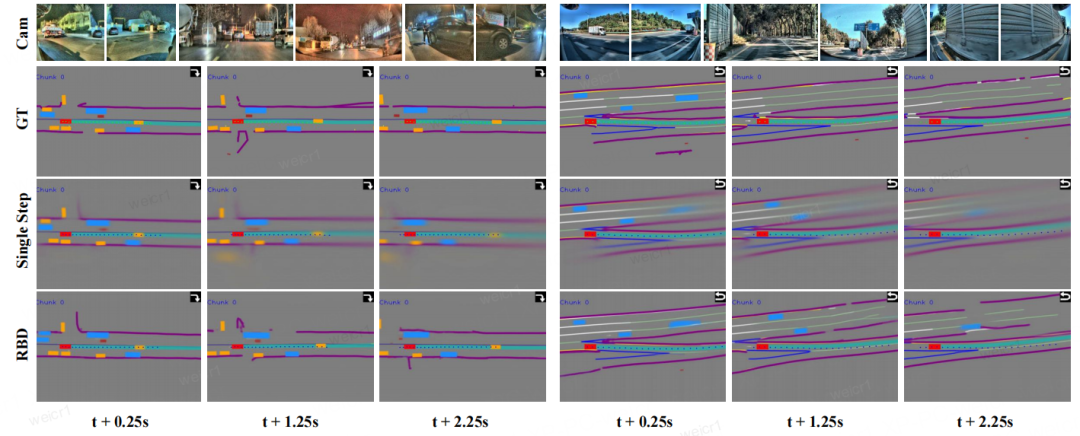
Ключевым техническим достижением платформы является эффективное сжатие данных. Двенадцатикадровая проекция будущего окружения кодируется в 96 токенов с использованием глубокого автокодировщика сжатия. Это позволяет отфильтровать текстурные помехи, не связанные с планированием маршрута, и сохранить только семантические данные о топологии дороги, состоянии светофоров и навигационных намерениях, что решает проблему вычислительных ограничений при обработке больших объемов информации.
Компания XPeng заявила, что система обучена на наборе данных, содержащем сотни миллионов кадров реальных дорожных ситуаций. Платформа способна предсказывать расположение препятствий и причинно-следственные связи различных дорожных событий, включая резкое торможение впереди идущих автомобилей, съезды с пандусов и сложные маневры на перекрестках.
По данным сравнительных тестов, X-Mind снижает погрешность прогнозирования траектории по сравнению с традиционными системами как в горизонтальном, так и в вертикальном направлении, особенно в сложных сценариях. Платформа также демонстрирует низкую задержку при обработке данных, что позволяет использовать ее в автомобильных микросхемах с ограниченными ресурсами.
Генеральный директор XPeng Хэ Сяопэн сообщил, что глобальное развертывание VLA 2.0 вступило в стадию подтверждения. 29 июня на Конференции сторон Рабочей группы ООН были утверждены два регламента: DCAS UNR 171 серии 02 и UNR ADS. Первый регламент вступит в силу через шесть месяцев в качестве обязательного стандарта Европейского союза. Он предусматривает легализацию автономного вождения во всем мире к концу 2026 года.
Источник: IT Home
0 комментариев
Добавить комментарий