Роботов научили распознавать ошибки оператора по сигналам мозга до их совершения
Исследователи из Университета штата Оклахома разработали нейроадаптивную систему управления, которая позволяет роботам считывать электрическую активность мозга человека-оператора и корректировать свои действия в течение миллисекунд после того, как человек мысленно зафиксировал ошибку.
Система работает на основе нейрокомпьютерного интерфейса и электроэнцефалографической шапочки, которую надевает оператор. Шапочка регистрирует так называемые потенциалы, связанные с ошибкой (ErrP), — электрические импульсы, которые генерирует передняя поясная кора головного мозга в момент осознания ошибки. Эти сигналы возникают быстрее, чем человек успевает физически отреагировать и скорректировать действие вручную. При обнаружении ErrP робот автоматически замедляется, останавливается или передаёт управление человеку.
По словам разработчика Хеманта Манджунатхи, при традиционном телеуправлении робот фиксирует ошибку только в момент столкновения с препятствием, когда последствия уже наступили. Новая система решает эту проблему за счёт упреждающего реагирования.
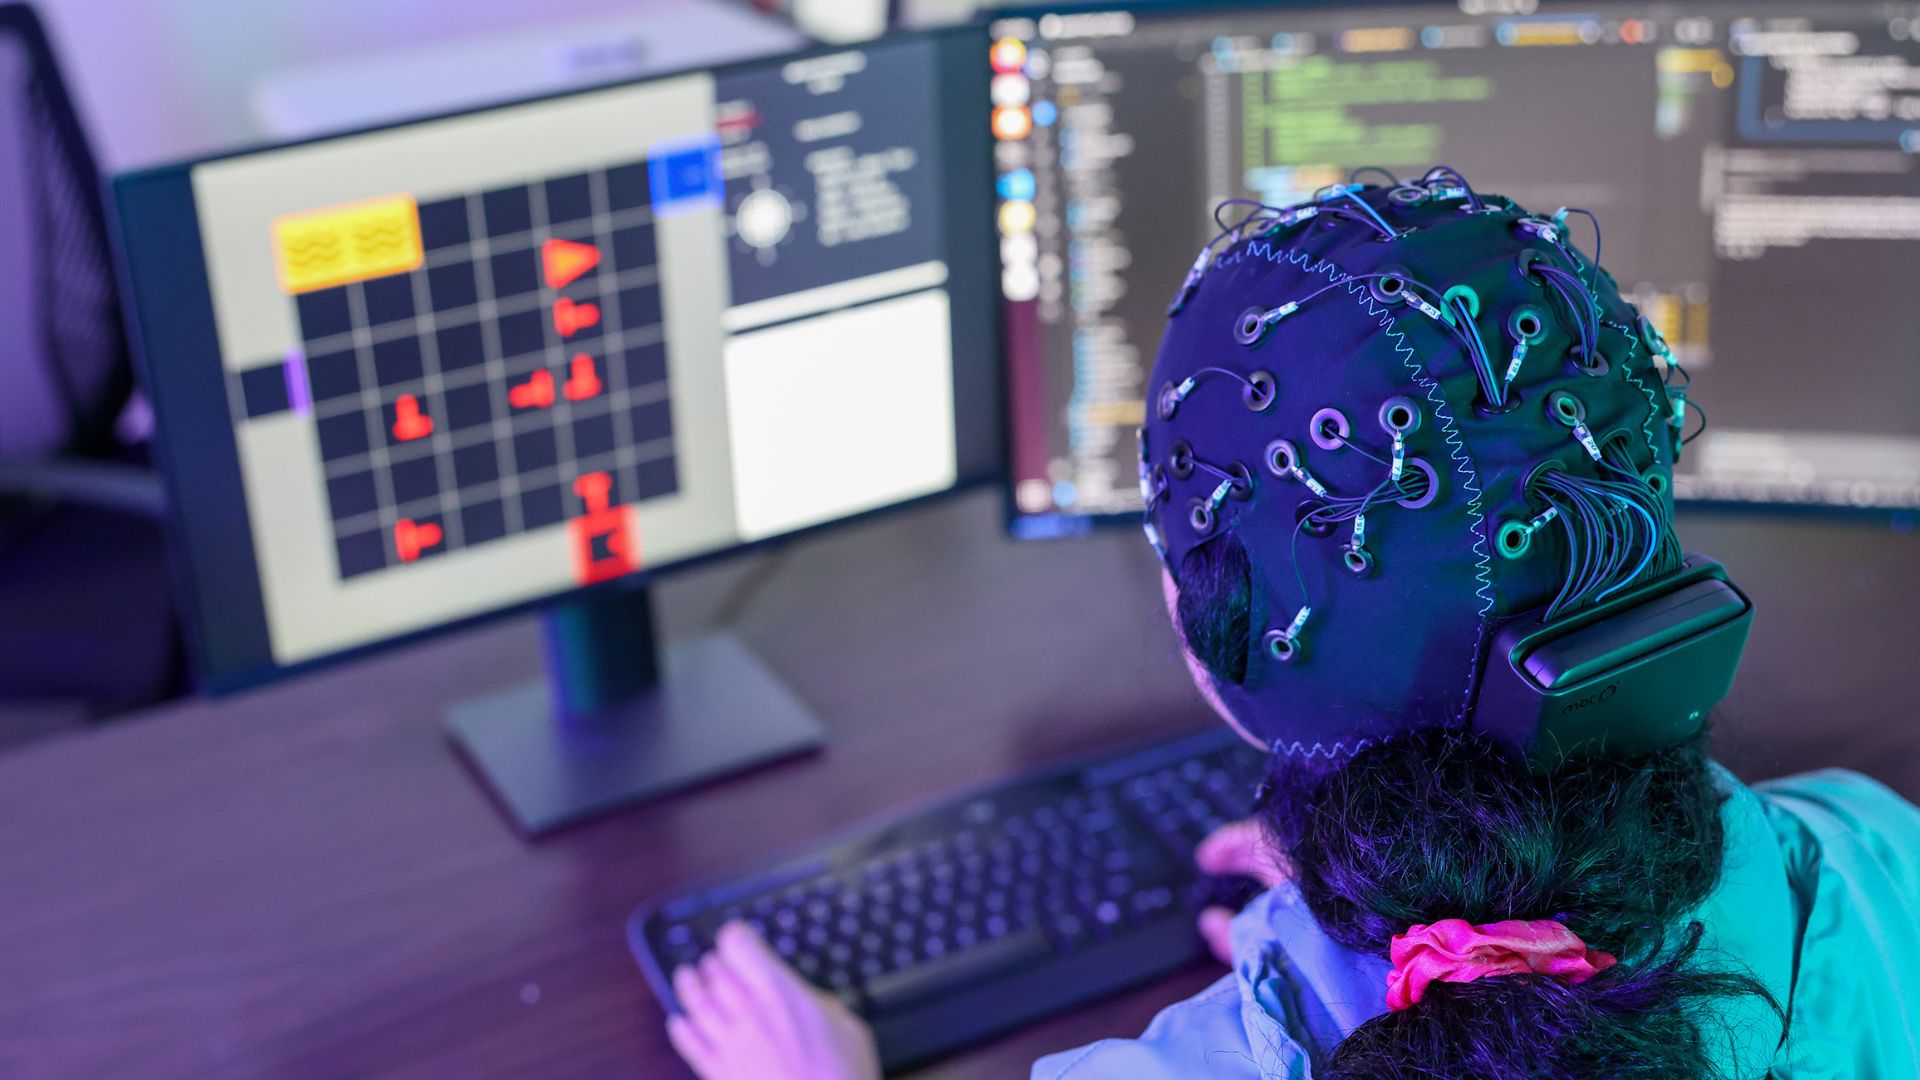
Для практического применения исследователи создали адаптивную модель декодирования мозговых сигналов. Она сначала обучается на общих паттернах нейронной активности, а затем подстраивается под конкретного пользователя, что сокращает время калибровки по сравнению с существующими интерфейсами «мозг — компьютер». Безопасность обеспечивается сигнальной темпоральной логикой, задающей жёсткие границы допустимого поведения робота. Тестирование проводится на платформах NVIDIA Isaac Lab и Isaac ROS с использованием графических процессоров RTX PRO 6000.
Технология предназначена для операций с высоким уровнем риска — вывода из эксплуатации ядерных объектов и глубоководных инспекций. В перспективе разработку планируют адаптировать для протезирования и управления экзоскелетами.
Источник: Interesting Engineering

0 комментариев
Добавить комментарий