Автономный робот впервые построил конструкцию в космосе
В будущем в космосе должны появляться всё больше объектов — антенны и спутниковые группировки. Чем крупнее такая конструкция, тем сложнее доставить её на орбиту с помощью ракет. Поэтому частные компании и космические агентства делают ставку на разработку роботов, способных взять на себя строительство непосредственно в космосе.
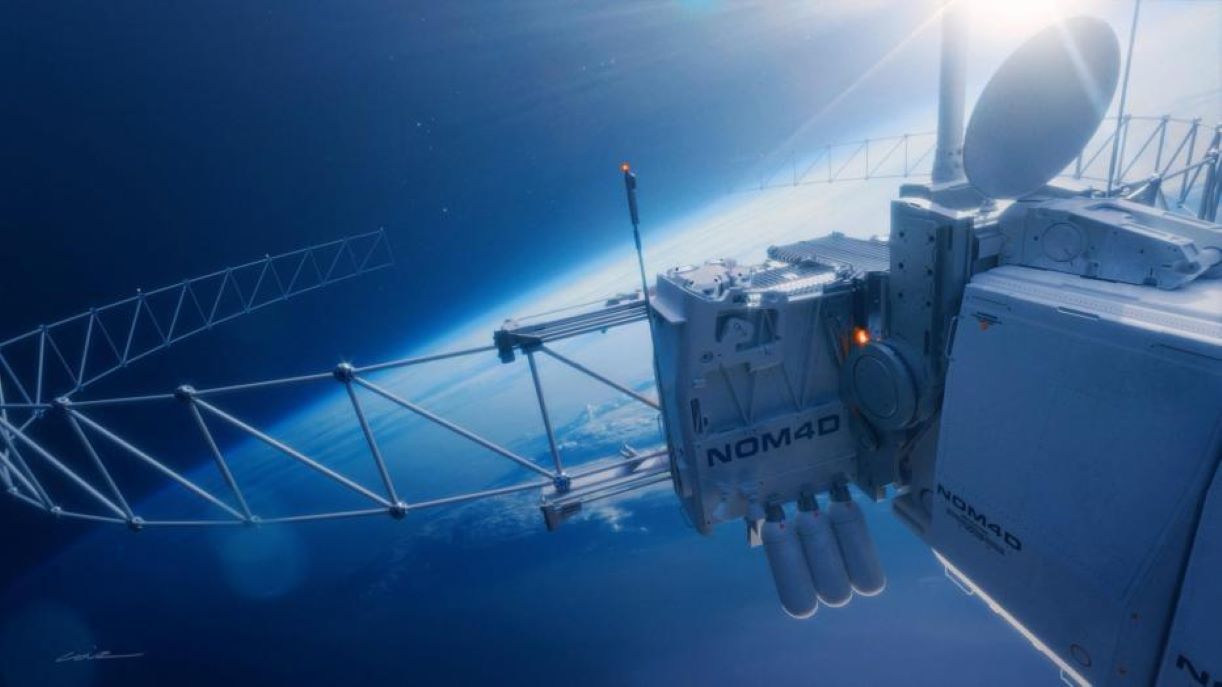
Именно это впервые удалось осуществить. Автономный робот ASTRA (Autonomous In-Space Tensioned Reflector Assembly — «Автономная система сборки натянутых отражателей в космосе»), разработанный Калифорнийским технологическим институтом (Caltech), успешно собрал решётчатую конструкцию из отдельных компонентов. Для этого робот самостоятельно извлекает стержни и соединительные элементы из автоматизированного хранилища и монтирует их на специальной платформе. Затем к ним крепятся сетчатые перфорированные плёнки, которые постепенно натягиваются. По мере сборки конструкция поэтапно выдвигается в открытый космос.
В результате должна получиться зеркальная антенна диаметром 1,4 метра. Она состоит из труб на основе композитных материалов, алюминиевых соединительных узлов и отражающей поверхности из каптона. Антенна разделена на отдельные сегменты: первые два уже были собраны ранее, а робот дополнил их новыми элементами. В общей сложности готовая конструкция будет состоять из 11 сегментов.
Конструкции размером в километры
Этот демонстрационный образец был создан в рамках проекта NOM4D. Название NOM4D расшифровывается как «Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design» («Новые методы производства, материалы и эффективное с точки зрения массы проектирование для орбиты и Луны»). Программу курирует DARPA — исследовательское подразделение Министерства обороны США. По словам руководителя проекта NOM4D Эндрю Детора, цель состоит в том, чтобы сделать создание крупногабаритных конструкций более эффективным и масштабируемым.
Под очень крупными я подразумеваю объекты размером в сотни метров или даже километры. Сегодня создание чего-либо подобного невозможно.
Эндрю Детор
До сих пор существовало два способа доставки крупных объектов в космос. Некоторые из них полностью собирались на Земле. Однако в этом случае их размеры и вес ограничены, поскольку они должны целиком помещаться в ракету. Так, для телескопа «Джеймс Уэбб» была разработана специальная конструкция, позволяющая аппарату и его гигантскому солнечному щиту разворачиваться уже в космосе. Это создает дополнительный риск: если механизмы развертывания дадут сбой, возникнут серьезные проблемы.
Другой подход, применявшийся, например, при создании космических станций вроде МКС, заключается в модульной сборке непосредственно на орбите. Крупные модули оснащены стыковочными узлами — подобно тем, что используются космическими кораблями для доставки грузов и экипажей на МКС. Многие модули, включая лабораторные отсеки и солнечные панели, были установлены с помощью роботизированных манипуляторов, управляемых дистанционно. Такие работы, как прокладка кабелей, выполнялись астронавтами вручную — для этого они прибывали к месту «строительства» на борту космических челноков. И по сей день ремонт и техническое обслуживание МКС осуществляются силами экипажа во время многочасовых выходов в открытый космос.
Новую технологию сборки можно сравнить с конструктором
По словам Детора, новый роботизированный метод можно сравнить с конструктором — детской игрушкой, в которой из стержней и соединительных элементов собираются различные конструкции. Отдельные стержни постепенно соединяются в узловых точках, образуя более крупную структуру. Этот метод особенно хорошо подходит для создания легких объектов, таких как жилые модули, солнечные коллекторы или антенны.
Работа над проектом продвигалась быстрее, чем ожидалось. Система ASTRA показала себя настолько эффективно, что испытания на орбите удалось провести раньше запланированного срока. С момента разработки концепции до запуска прототипа прошло всего 15 месяцев — сравнительно небольшой срок для подобных исследовательских проектов.
Впрочем, миссия прошла не совсем гладко. «Всегда возникает множество мелких неожиданностей», — отмечает член команды Джейден Су. Хотя он не уточняет, с какими именно проблемами пришлось столкнуться, их удалось воспроизвести и проанализировать на Земле с помощью аналогичного робота. Исследователи нашли решения и отправили обновления программного обеспечения на робота, находящегося в космосе. Поскольку завершение проекта намечено на декабрь, ученые считают маловероятным, что удастся подготовить все 11 сегментов. Тем не менее, команда подчеркивает, что полученных данных достаточно для дальнейшего совершенствования робота.
Следующий этап программы NOM4D запланирован уже на этот год. Система, разработанная в Иллинойсском университете в Урбана-Шампейне, должна отправиться на МКС, где впервые будет опробован процесс создания особо прочных композитных конструкций непосредственно в космических условиях.
Источник: DARPA
0 комментариев
Добавить комментарий