Автономная кисть-робот научилась ходить, печатать и поднимать предметы
Исследователи из лаборатории мягкой робототехники ETH Zurich разработали автономную роботизированную кисть, способную передвигаться на собственных пальцах. Прототип не закреплён на манипуляторе, не использует колёса или отдельные ноги и одновременно применяет пальцы для движения, удержания равновесия и работы с объектами.
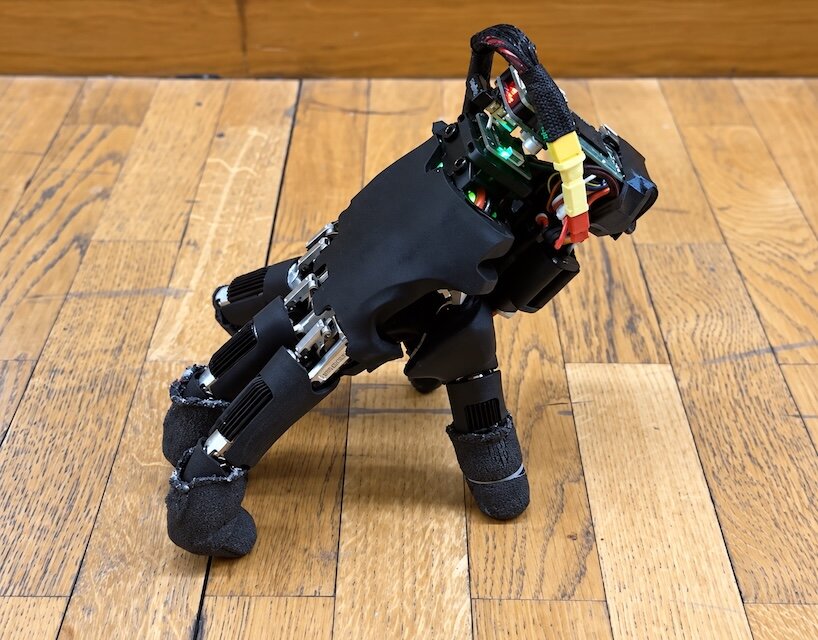
Проект получил название Fingers as Legs. За основу инженеры взяли серийную антропоморфную кисть с пятью пальцами и 20 приводными суставами — по четыре на каждый палец. На её корпус установили аккумулятор, инерциальный датчик и вычислительный модуль Raspberry Pi. Полностью автономная конструкция весит 818 г.
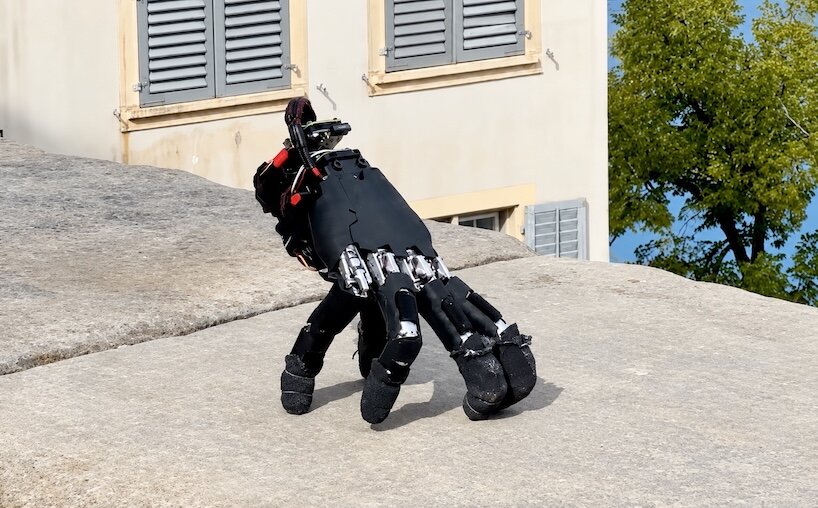
Главная сложность заключалась в том, что пальцы кисти не являются одинаковыми опорами, как ноги шагающего робота. Они различаются по длине, форме и диапазону движений, а ладонь расположена под углом. Когда один палец делает шаг или нажимает на объект, остальные должны удерживать вес всей системы и компенсировать потерю устойчивости.
Для обучения использовали reinforcement learning. Сначала алгоритм вырабатывал стратегию движения в симуляторе NVIDIA Isaac Lab, а затем её переносили на физического робота. Такой подход позволил кисти самостоятельно выбирать, какими пальцами опираться на поверхность, а какими делать следующий шаг.
В испытаниях устройство передвигалось по 14 видам покрытий внутри и снаружи помещений. Среди них были ковёр, плитка, деревянный пол, металлическая решётка, асфальт, трава, гравий и выветренный камень. Также робот самостоятельно поднимался после падения: он вернулся в рабочее положение в 21 из 25 попыток.
Помимо движения, кисть выполняла простые действия с объектами. В одном из тестов она удерживала себя на поверхности частью пальцев, а свободными пальцами нажимала стрелки на клавиатуре. Робот успешно выполнил 29 из 32 нажатий и смог пройти несколько ходов в головоломке Sokoban. В другом сценарии он подходил к небольшому предмету и толкал его к заданной цели.
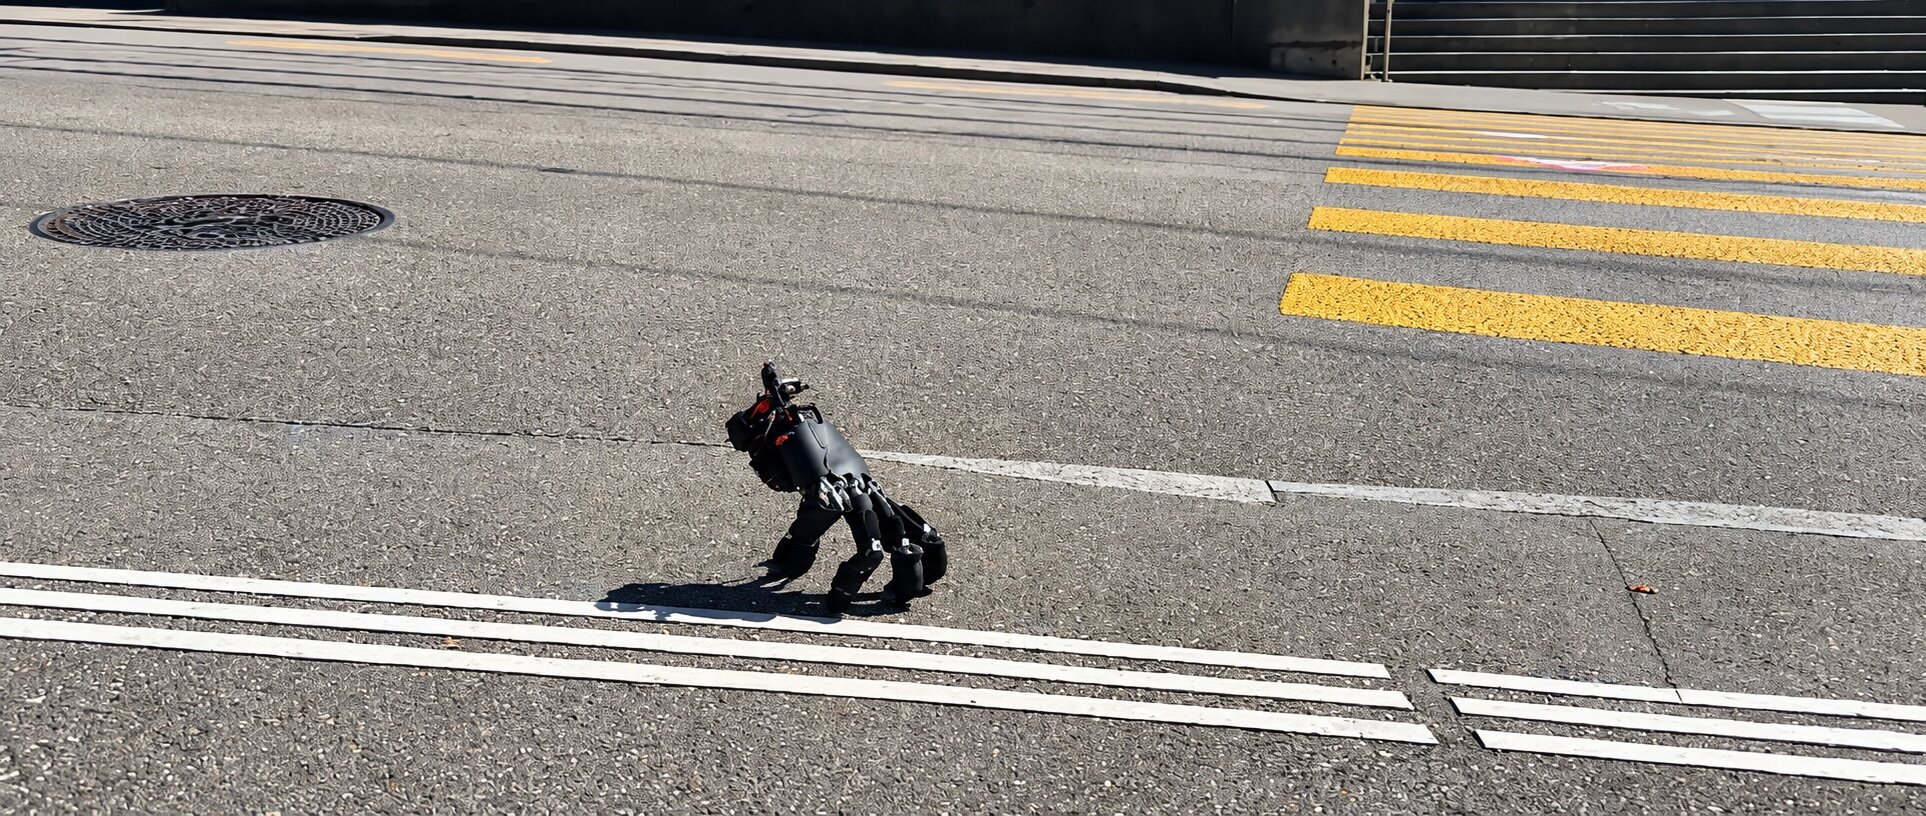
Авторы считают, что подобная система может пригодиться там, где крупный мобильный манипулятор не способен работать напрямую. В перспективе робот мог бы доставлять такую кисть к узкому отверстию, технической нише или труднодоступной панели, после чего она самостоятельно добиралась бы до нужного переключателя или объекта.
Пока это исследовательский прототип. Для практического применения ему потребуются более совершенные системы восприятия окружающей среды, расширенные навыки манипулирования и проверка в более сложных условиях.
Источник: designboom
0 комментариев
Добавить комментарий