Оптический контроль инерции: как логика магнитофона «Электроника ТА1-003» спасала тонкий лавсан
Стационарный катушечный магнитофон высшей группы сложности «Электроника ТА1-003» пошел в серию в 1979 году на фрязинском заводе «Рений», а в 1980 году сборку развернули на мощностях кировского электромашиностроительного производственного объединения имени Лепсе. Машина вышла тяжелая: 27 кг, габариты корпуса 491х220х456 мм, из сети она брала 130 Вт. Но дело не в весе. Лентой здесь управляли совсем не так, как в рядовой бытовой аппаратуре: инженеры заложили внутрь логику, которая при определенных условиях аппаратно блокировала команды с клавиш на лицевой панели. Нажал кнопку, а аппарат не слушается. Для магнитофона звучит странно, но у этой строптивости была веская причина.
Тяжелое литое шасси держало трехмоторный лентопротяжный механизм: прямой привод тонвала и два боковых асинхронных двигателя ДП-3. Кинематику рассчитали под массивные катушки №27 диаметром 270 мм, куда влезало до 1000-1100 м ленты. Рабочий тракт при этом проектировали под стандартную советскую лавсановую ленту толщиной 34 мкм марки А4409-6Б и под особо тонкую толщиной 27 мкм марки А4309-6Б. Скорости протяжки две: 19,05 см/с и 9,53 см/с. Запомните эту тонкую ленту, 27 мкм: в нашей истории ей достается первой.
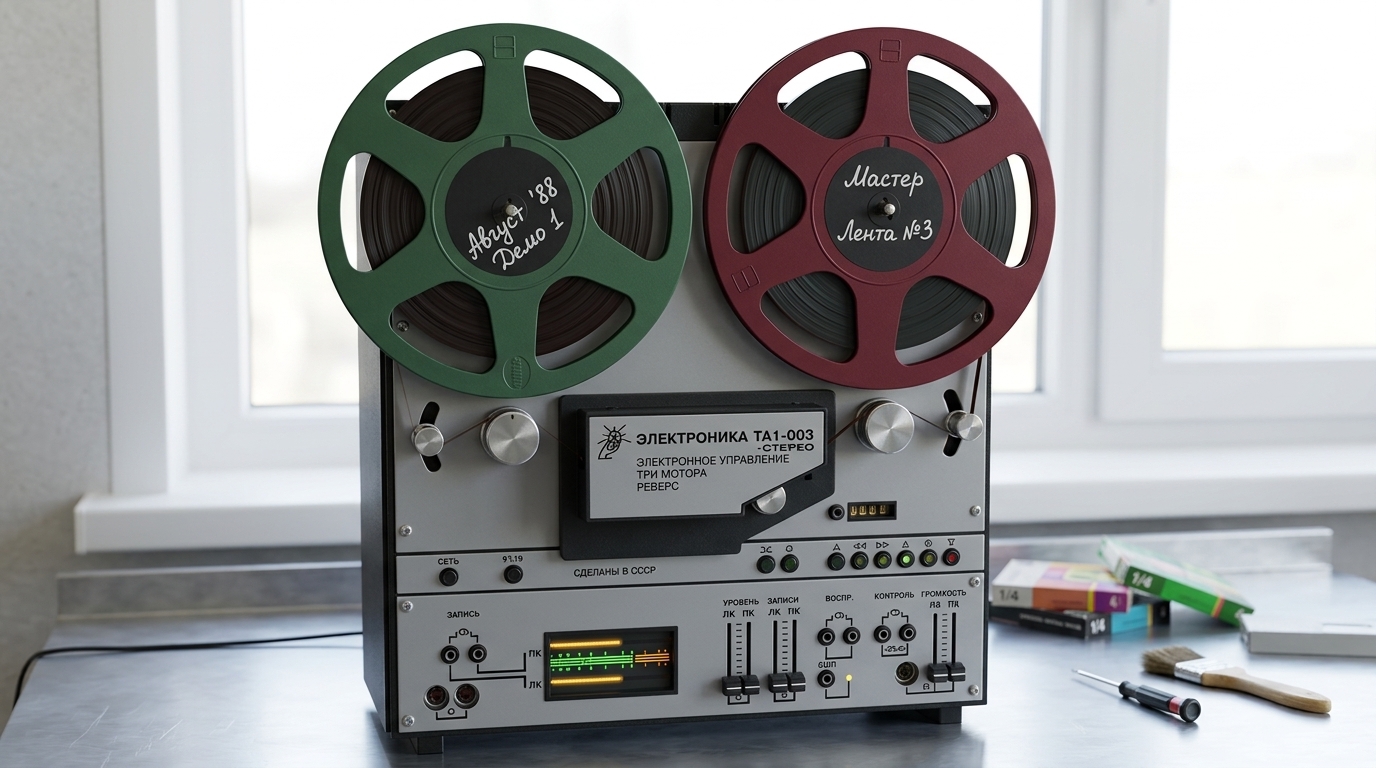
Инерция килограммовой бобины и лавсановая основа
Начнем с бобины. Катушка №27 с намотанным километром ленты весит больше 1 кг, и на высоких оборотах это уже не катушка, а тяжелый маховик. Перематывали её быстро: по паспорту катушка №18 с запасом 525 м ленты толщиной 34 мкм перематывалась не более чем за 120 секунд, а на катушках №27 линейная скорость протяжки в середине рулона достигала 10-12 м/с. На такой скорости тонкий лавсан толщиной в несколько десятков микрометров держится буквально на честном слове. Любой резкий рывок механизма, и предел прочности эластичной основы превышен.
А как с этим справлялись обычные катушечные магнитофоны? Ставили механические прижимные колодки или фрикционные ленточные тормоза. Что выходило, если на полной скорости перемотки резко нажать такой тормоз? Подающий узел останавливался с опозданием, либо приемный узел блокировался раньше времени. В первом случае на деке мгновенно спутывался лавсан. Во втором кинетическая энергия тяжелой бобины давала жесткий рывок и вытягивала тонкую ленту в деформированную спираль. Какой вариант хуже, не берусь судить: ленту жалко в обоих.
Логика цифрового управления
Чтобы убрать человеческий фактор и ошибки коммутации, разработчики вообще отказались от механических клавиш зависимого типа. В блоке электронного управления они смонтировали 40 интегральных микросхем серии К155, 132 транзистора, 80 диодов и 4 оптрона. Псевдосенсорные клавиши отправляли команды в логический узел, а тот сначала разбирался, в каком физическом состоянии сейчас тракт. Напрямую на исполнительные механизмы логика команды оператора не передавала.
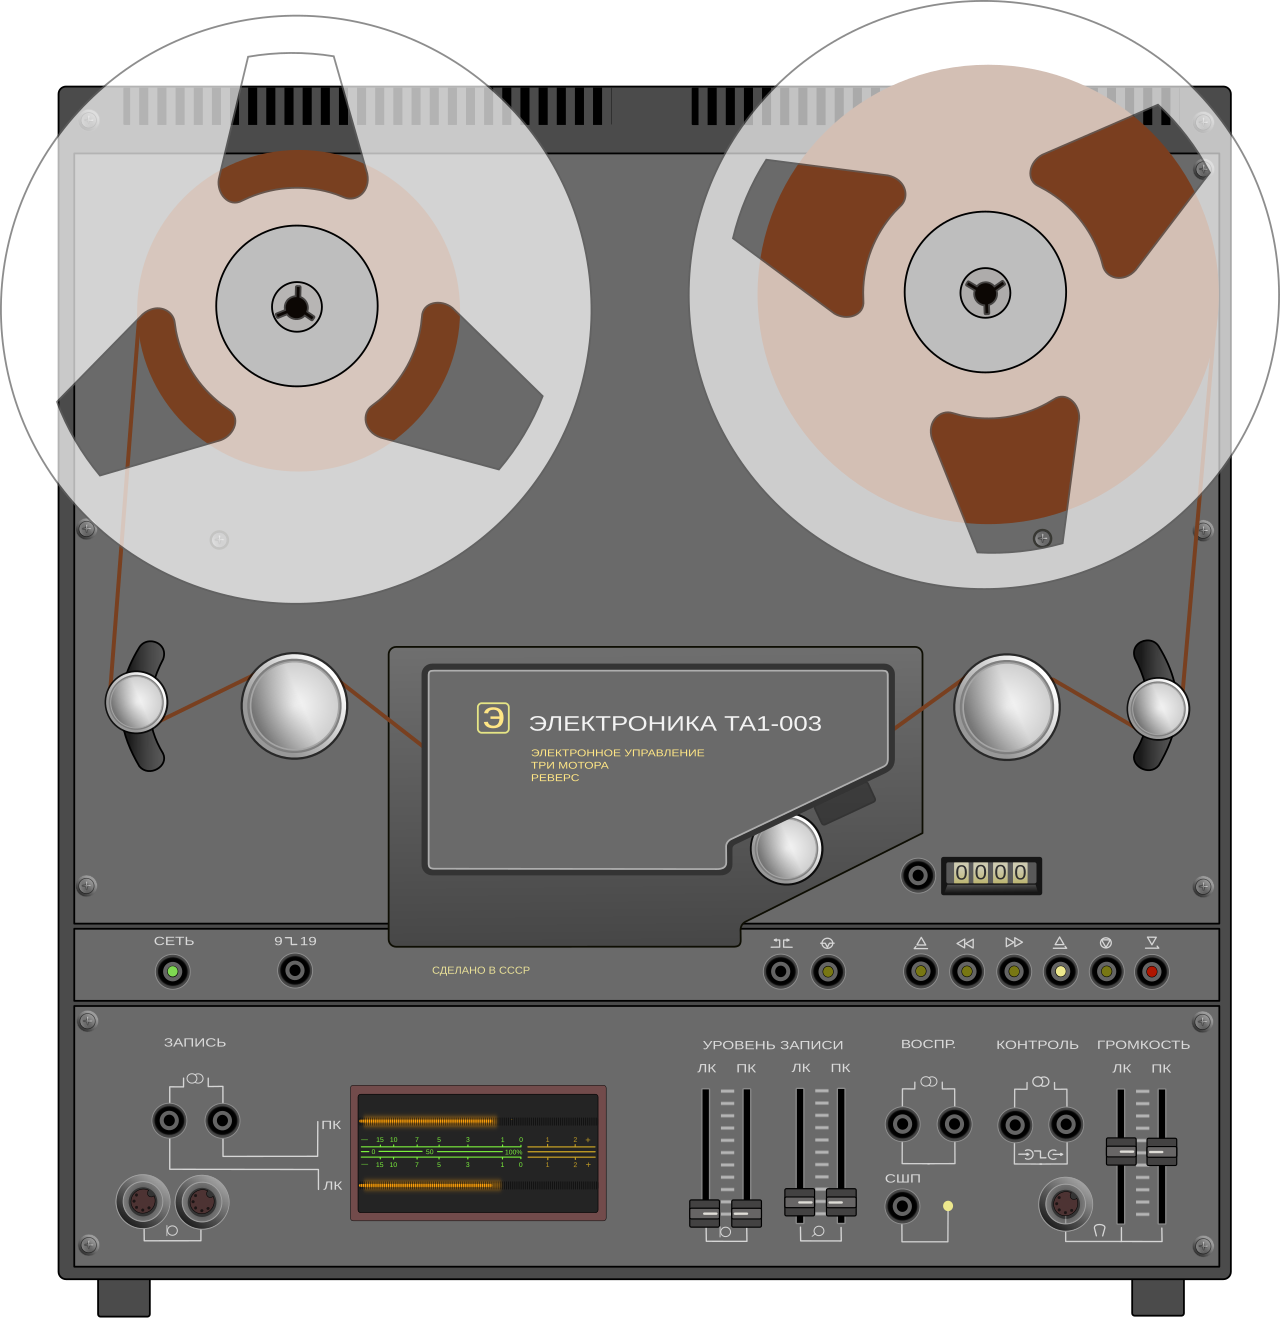
В примитивных аппаратах попытка включить воспроизведение или реверс прямо во время быстрой перемотки кончалась обрывом полотна. В «Электронике ТА1-003» алгоритм работал иначе: схема команду принимала, но электромагниты держала отключенными. Логический блок переводил двигатели ДП-3 в режим динамического электронного торможения противотоком. Моторы создавали встречный крутящий момент и гасили обороты бобин без трущихся колодок, а механические тормозные ленты в это время оставались полностью разомкнутыми. По-моему, решение изящное: ленту останавливает не трение, а сам двигатель.
Оптический контроль на правом обводном ролике
Но у торможения противотоком есть подвох. Выключить его нужно в точный момент, иначе моторы после остановки сразу начнут раскручивать рулоны в обратную сторону. Откуда схеме знать, что бобины действительно встали? Инженеры отдали эту задачу датчику движения ленты в правом узле натяжения. Его объединили с правым гладким обводным роликом, а тот крутился исключительно за счет трения движущейся магнитной ленты. Такому датчику не соврешь: нет ленты в движении, нет и вращения. На оси ролика закрепили зубчатый диск с пятью симметричными лопастями.
Крыльчатка вращалась в зазоре оптической пары, где стояли миниатюрная лампа накаливания и фотодатчик. С каждым оборотом ролика пять зубьев по очереди перекрывали луч, и на микросхемы серии К155 уходили пять электрических импульсов. Частота следования импульсов точно соответствовала фактической скорости ленты в тракте. Схема считывала их непрерывно и видела реальное движение магнитного полотна, а скорость вращения роторов двигателей в расчет не брала: ей было важно, движется лента или нет.
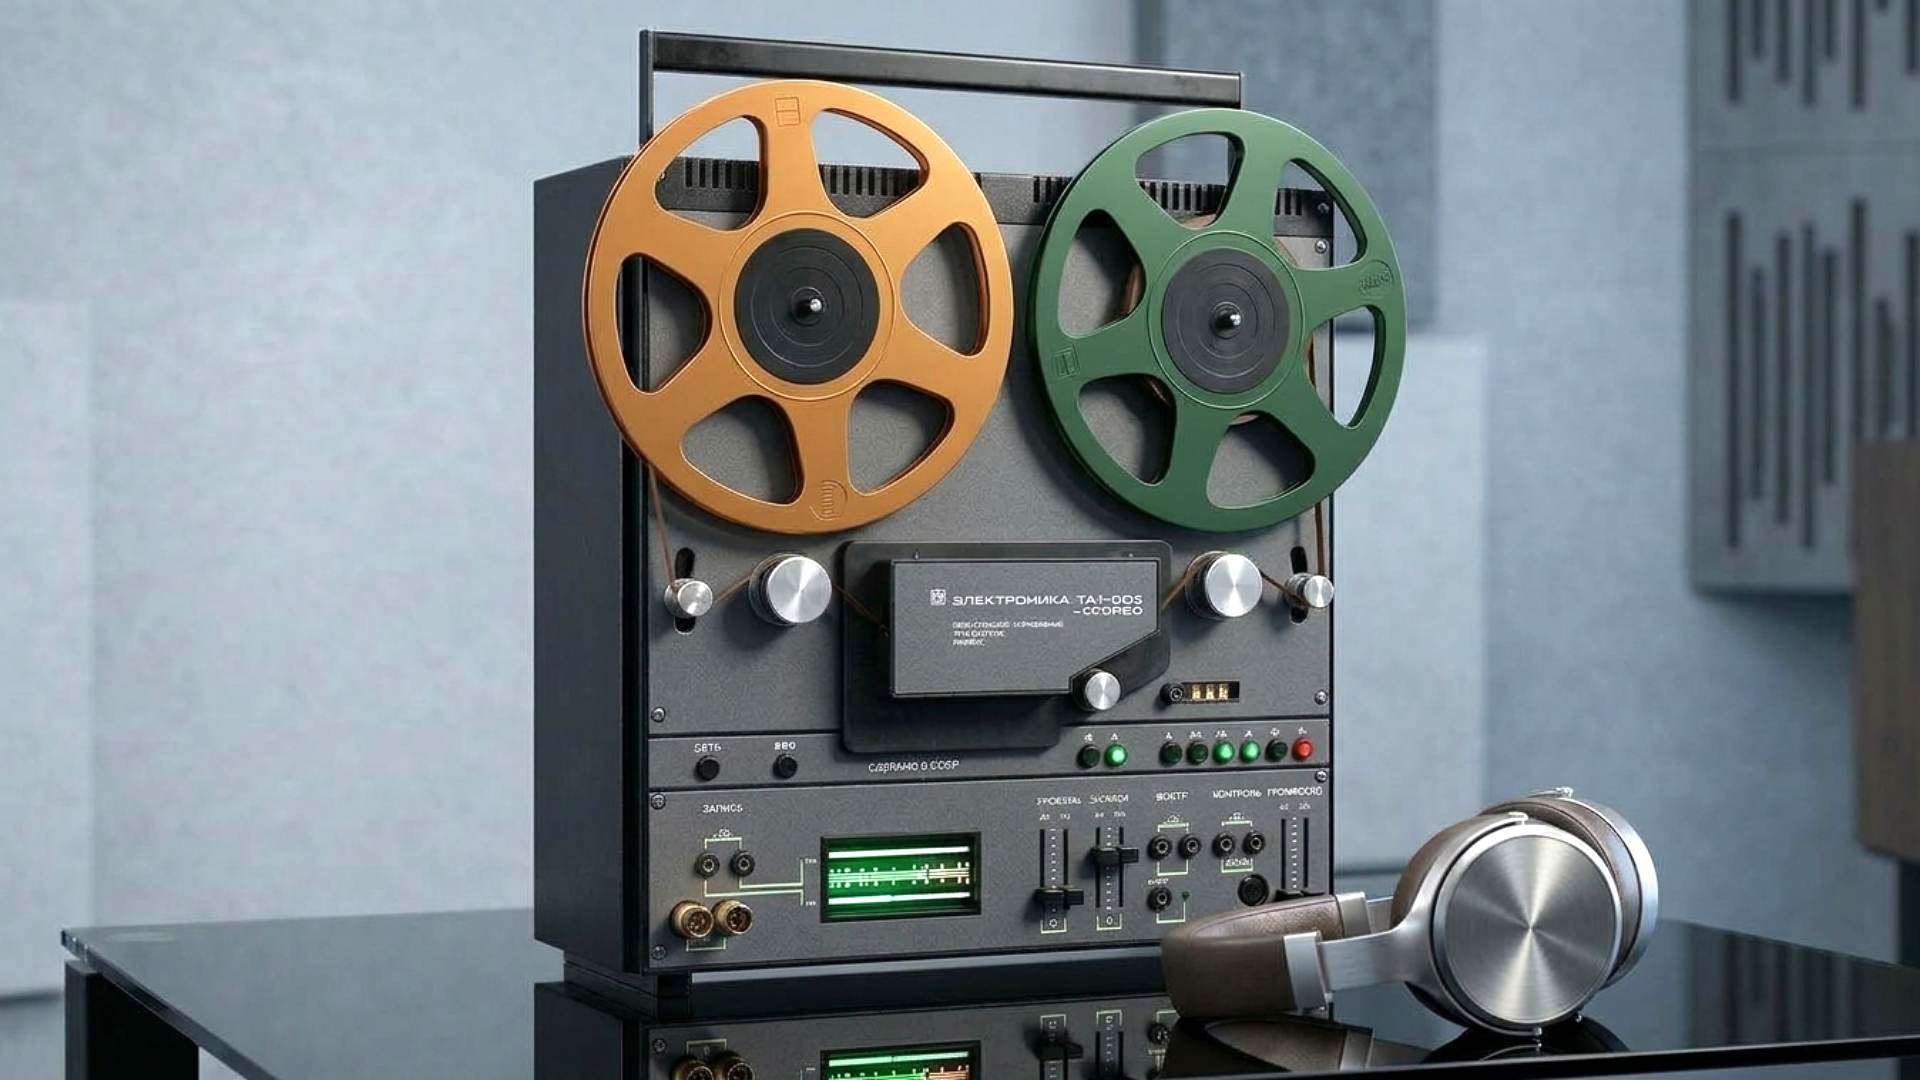
Пока обводной ролик крутился по инерции и оптопара выдавала импульсы, логика на микросхемах К155 не пускала соленоид прижимного ролика к тонвалу. Резиновый ролик, поднесенный к вращающемуся тонвалу на скорости перемотки, мгновенно срезал бы тонкий лавсан. Механические ленточные тормоза тоже оставались обесточенными. Только когда частота импульсов с фотодатчика падала до нуля, схема понимала, что обе бобины стоят.
И лишь в момент исчезновения импульсов логика отключала противоток двигателей и разрешала наложить механические ленточные тормоза, чтобы зафиксировать узлы на стоянке. Если оператор заранее выбрал воспроизведение или реверс, соленоид прижимал ролик к тонвалу только после наступления абсолютного покоя катушек. Сначала остановись, потом играй. Вот что мне интересно: насколько безотказно работала эта дискретная логика спустя годы интенсивной эксплуатации, когда лампа накаливания в оптопаре вырабатывала ресурс, а фотодатчик постепенно покрывался микроскопической осыпью оксидного слоя магнитной ленты?
Источник: gemini.google.com
7 комментариев
Добавить комментарий
Добавить комментарий