Робота-гуманоида научили играть в теннис на уровне человека
Китайская компания Galbot Robotics совместно с учёными из Университета Цинхуа и Пекинского университета представила систему LATENT, которая позволяет гуманоидным роботам играть в теннис в реальном времени. Демонстрация прошла на платформе Unitree G1: робот успешно отбивал мячи, перемещался по корту и поддерживал длительную игру с живым соперником.
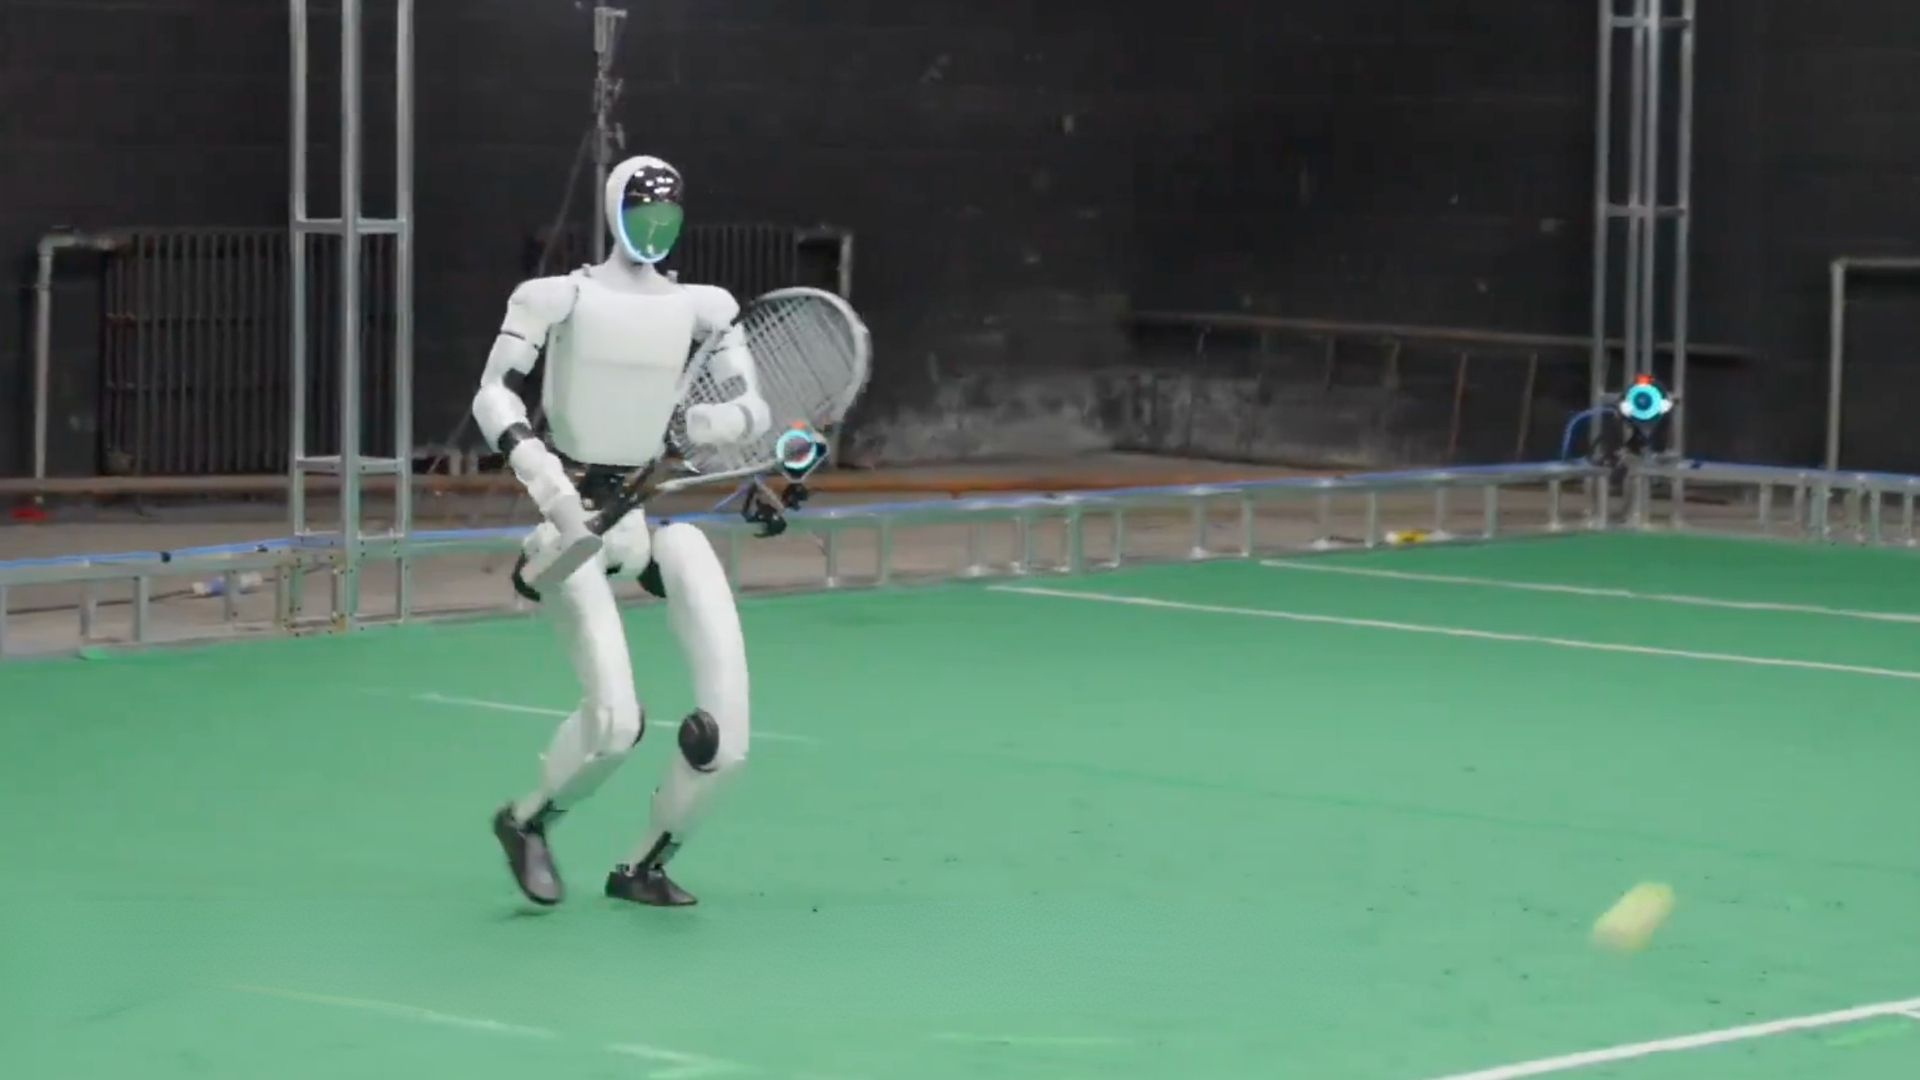
Разработчики отметили, что впервые гуманоид способен вести высокодинамичные розыгрыши с реакцией на уровне миллисекунд, точно попадать по мячу и демонстрировать естественные движения всего тела.
Основная сложность при обучении роботов спортивным навыкам — нехватка точных данных о движениях человека. В теннисе игроки преодолевают большие дистанции, мяч летит со скоростью до тридцати метров в секунду, а контакт ракетки с мячом длится считанные миллисекунды.
Вместо записи полноценных матчей исследователи собрали короткие фрагменты ключевых движений: форхенды, бэкхенды, боковые шаги. Данные фиксировали системой захвата движения на компактной площадке три на пять метров — это более чем в семнадцать раз меньше стандартного корта. Пять игроков предоставили около пяти часов записей.
На основе этих данных система LATENT сначала обучает робота воспроизводить отдельные элементы. Затем алгоритм объединяет их в последовательности: подход к мячу, удар, возврат в исходную позицию.
Чтобы улучшить работу в реальных условиях, модель тренировали в симуляции, где случайным образом меняли физические параметры: массу робота и мяча, трение, аэродинамику. Такой подход помог сократить разрыв между виртуальной тренировкой и реальностью.
Исследователи подчеркнули, что даже неполные, но близкие к реальности данные дают представление о базовых человеческих навыках в теннисе. После дополнительной коррекции и компоновки робот учится стабильно отбивать мячи в разных условиях и направлять их в нужную зону, сохраняя при этом естественную манеру движений.
В симуляции система показала до девяноста шести процентов успешных форхендов. При запуске на реальном роботе Unitree G1 аппарат смог поддерживать розыгрыши с человеком и стабильно возвращать мяч на сторону соперника.
Авторы разработки считают, что предложенный метод можно применять и в других видах спорта, где сложно собрать полные данные о движениях человека: футбол, бадминтон и аналогичные дисциплины. Они добавили, что хотя работа сфокусирована на задаче возврата мяча в теннисе, сама архитектура решения потенциально применима к более широкому кругу задач с ограниченным набором качественных данных о человеческой моторике.
Источник: interestingengineering



0 комментариев
Добавить комментарий