Почему роботизированная рука всё ещё уступает человеческой?
Человек почти не замечает, сколько работы скрыто в обычном движении руки. Мы берём со стола телефон, поправляем чашку, подхватываем падающий предмет или находим ключи в кармане — и не строим для этого план в голове. Глаза оценивают расстояние, пальцы заранее раскрываются на нужную ширину, а в момент касания рука сама меняет силу захвата.
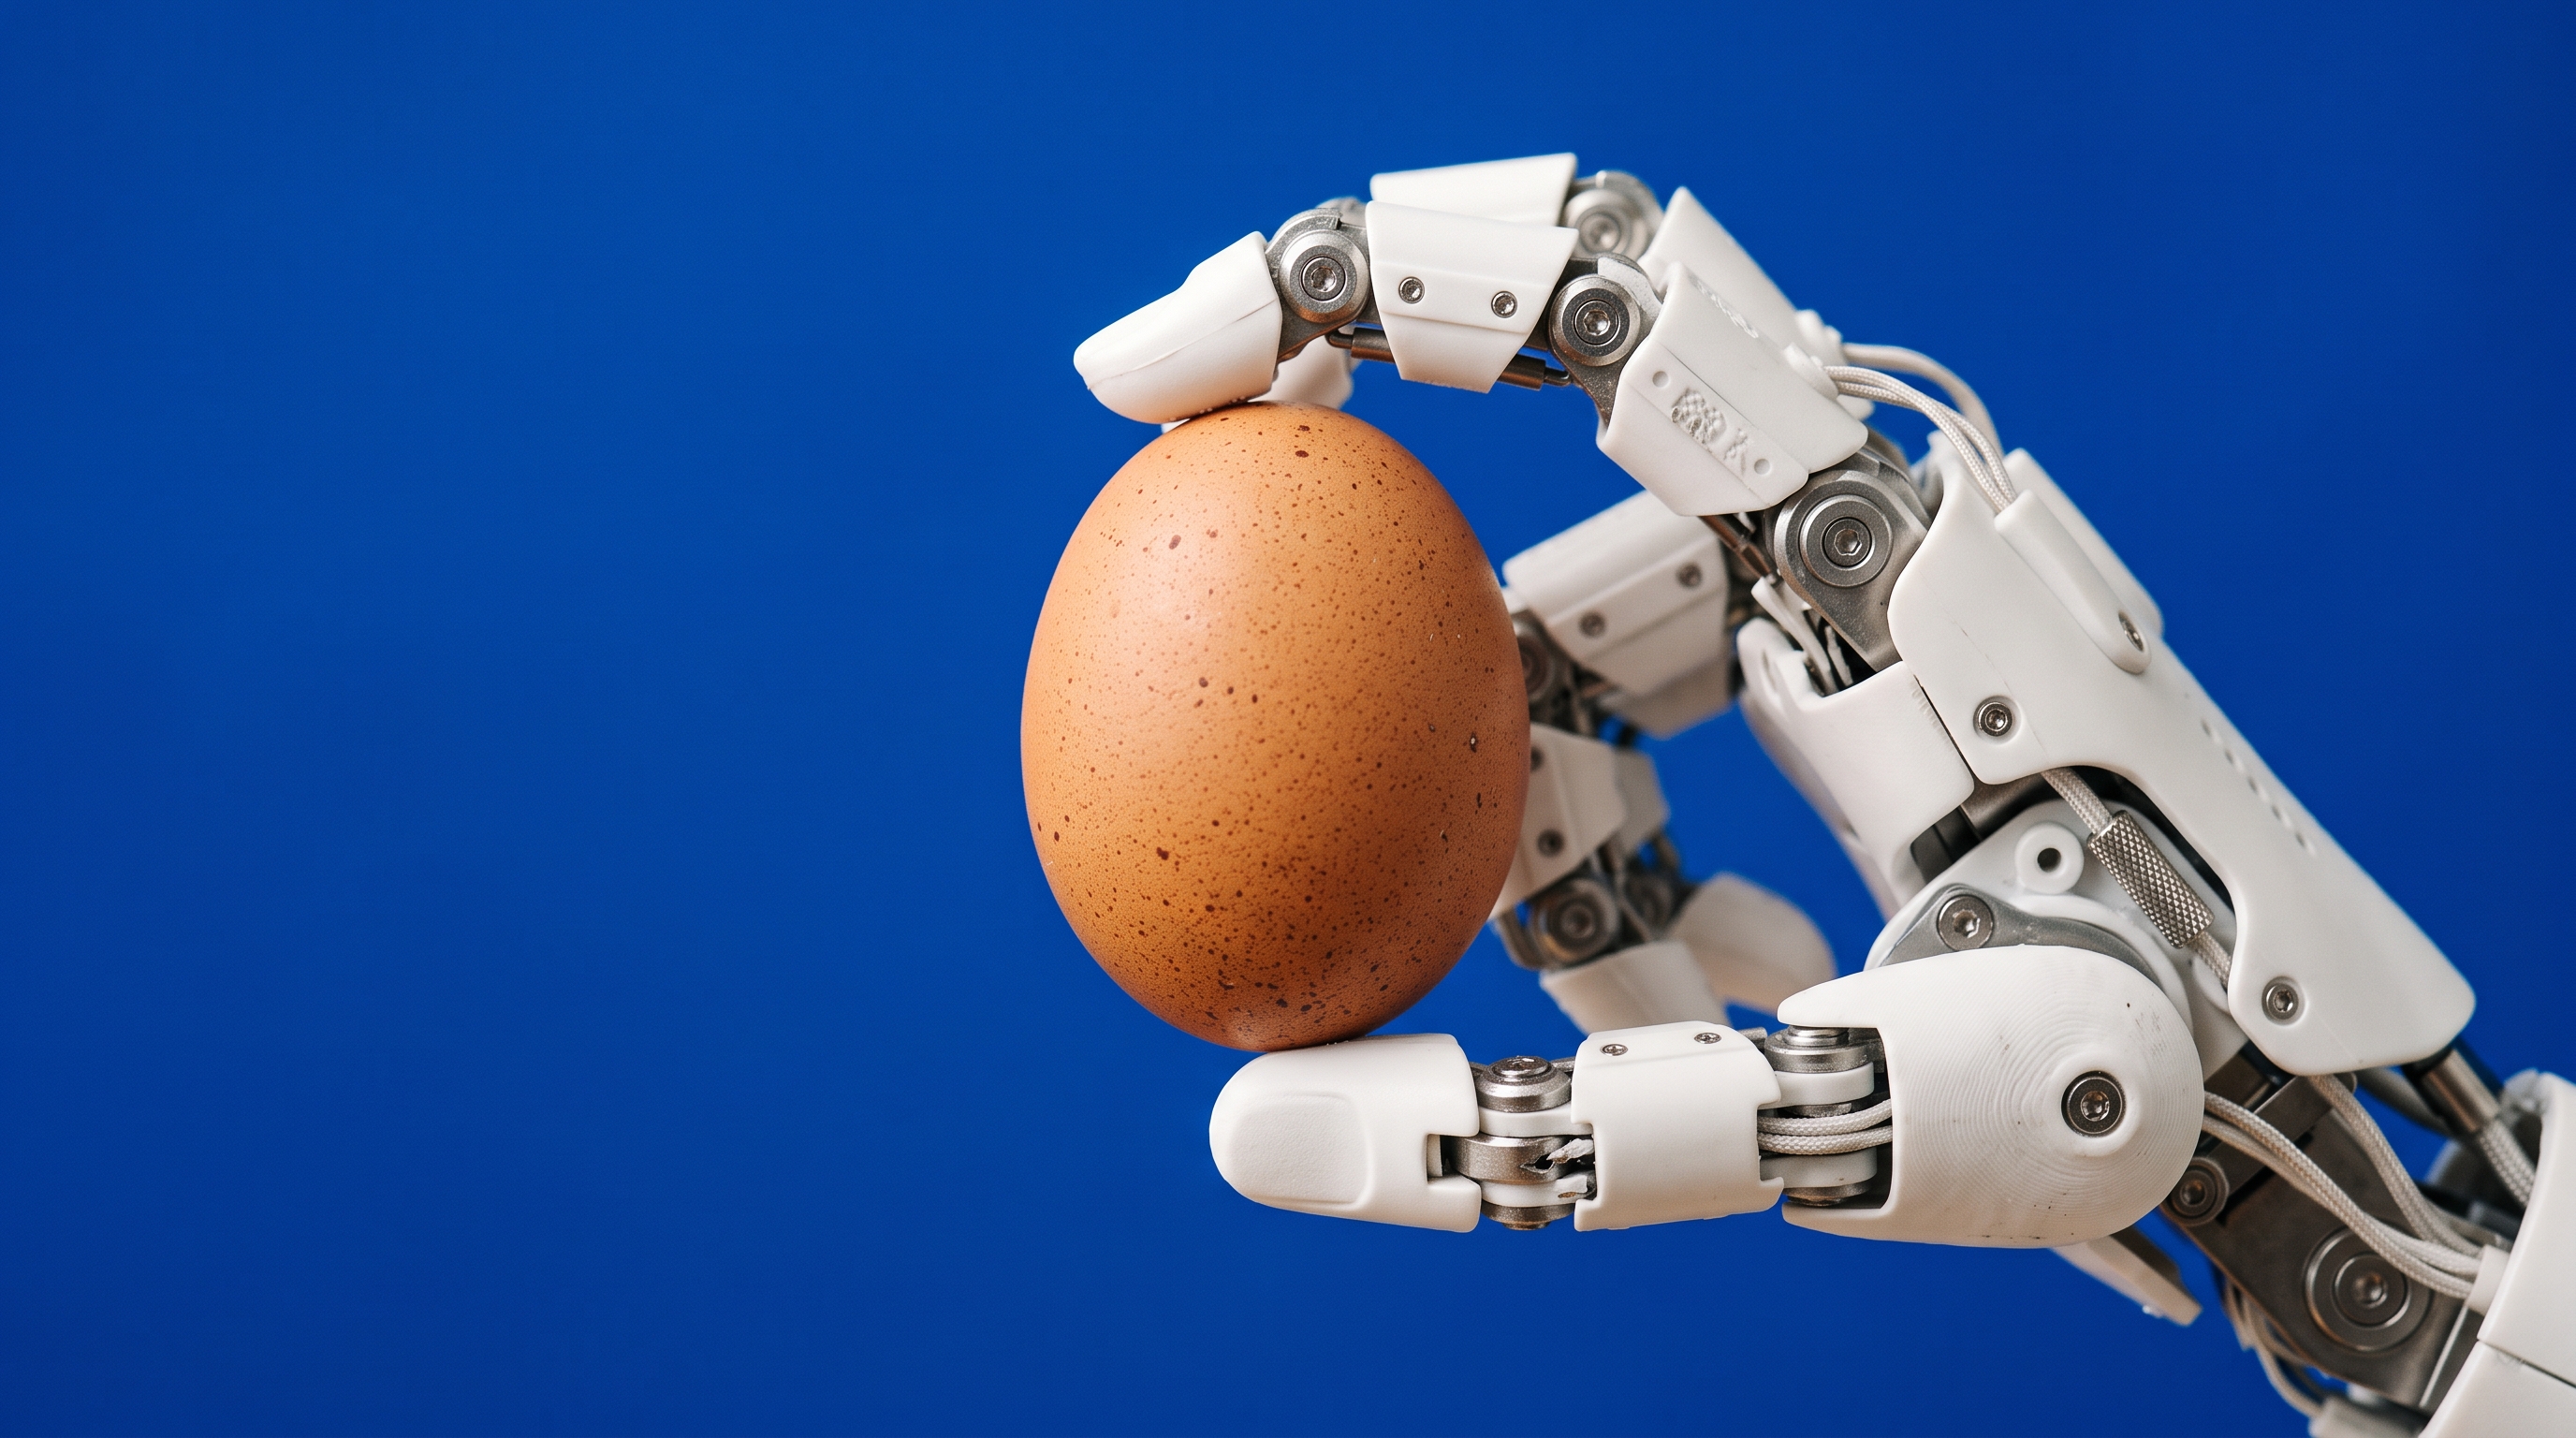
Для робота всё это остаётся сложной задачей. Машины давно умеют выполнять точные, повторяющиеся движения: сваривать кузова, переносить детали, собирать электронику. Но стоит им попасть в мир, где предметы постоянно отличаются друг от друга, роботизированная рука быстро сталкивается с ограничениями.
Ей недостаточно быть сильной. Она должна быть лёгкой, компактной, чувствительной и быстрой. Ей нужно понимать, что она держит, не терять предмет и не ломать его. Именно поэтому хороший роботизированный захват пока не стал такой же обычной вещью, как электромотор или камера.
Простая на вид кисть
Человеческая рука не похожа на механизм с одним приводом. В ней много костей, суставов, связок и мышц, которые работают одновременно. Пальцы сгибаются в нескольких местах, запястье меняет угол, а большой палец может двигаться навстречу остальным.
Это даёт человеку несколько разных способов удерживать один и тот же предмет. Молоток можно обхватить всей ладонью. Монету — зажать двумя пальцами. Пластиковую карту — подцепить из кошелька двумя пальцами. Пакет с продуктами — удерживать, даже когда его вес меняется на ходу.
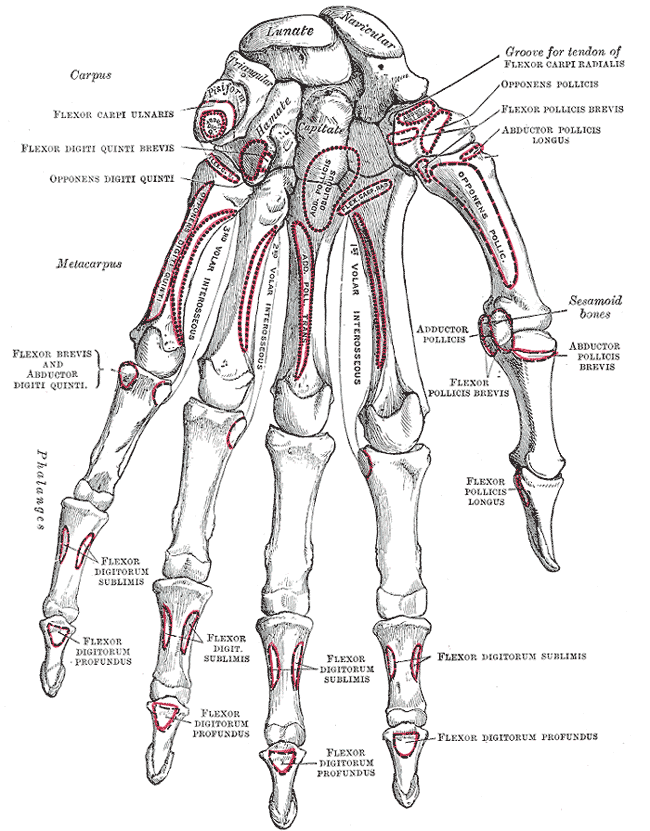
Роботизированной кисти приходится воспроизводить хотя бы часть этой подвижности. Но каждый дополнительный сустав означает новые детали: ось, подшипники, привод, датчики, кабели и место для всего этого внутри корпуса. Пальцы человека остаются тонкими и лёгкими, а у робота они легко превращаются в крупные жёсткие элементы, которыми неудобно работать с мелкими вещами.
Инженеры не всегда стремятся скопировать кисть буквально. Иногда для задачи достаточно двух захватов или вакуумной присоски. Такая система отлично переносит коробки, но не умеет открыть упаковку, перелистнуть страницу или достать предмет из узкой полки. Чем больше бытовых задач должен выполнять робот, тем ближе его рука должна быть по возможностям к человеческой.
Мотору трудно стать мышцей
Человеческий палец не содержит маленький электродвигатель. Большинство мышц, которые им управляют, находится в предплечье. Они тянут сухожилия, а те сгибают и разгибают фаланги. Благодаря этому сами пальцы остаются лёгкими, а усилие можно тонко менять.
В роботах часто используют похожую схему. Моторы прячут в корпус или предплечье, а к пальцам ведут тросы. Но искусственное «сухожилие» не ведёт себя как живое. Трос растягивается, его натяжение меняется, он изнашивается и требует настройки. Если поставить двигатель прямо в палец, тросы не понадобятся, но палец станет толще, тяжелее и менее подвижным.
Ещё одна проблема — разница между скоростью и силой. Электромотор обычно вращается быстро, а суставу робота нужно двигаться медленно и с заметным усилием. Для этого между мотором и пальцем ставят редуктор.
Редуктор уменьшает скорость вращения, но увеличивает крутящий момент. Чем качественнее он сделан, тем точнее рука реагирует на команды. Однако обычные шестерни оставляют небольшой свободный ход — люфт. Вал мотора уже повернулся, а палец ещё не сдвинулся или начал движение позже, чем нужно.
Для редкого поворота большого промышленного механизма такая погрешность может быть почти незаметна. Для захвата маленького винта или работы с кнопкой она становится важной. Поэтому в робототехнике применяют более точные передачи, в том числе волновые редукторы. Они позволяют получить большое передаточное отношение в небольшом корпусе и уменьшают люфт, но не отменяют остальных проблем кисти.
Рука постоянно чувствует предмет
Когда человек берёт стеклянную бутылку, он не высчитывает её массу в ньютонах. Пальцы получают информацию в момент касания. Они чувствуют гладкую поверхность, слабое скольжение, холод стекла и давление на подушечки.
Если бутылка начинает выскальзывать, сила захвата растёт почти сразу. Если предмет оказывается хрупким, рука не сжимает его сильнее, чем нужно. Эти реакции происходят так быстро, что человек обычно не успевает их заметить.
Роботу нужны датчики, которые заменят это ощущение. В пальцы можно встроить сенсоры давления, гибкие чувствительные покрытия, миниатюрные камеры и датчики положения. Но информация от датчиков сама по себе ещё ничего не решает.
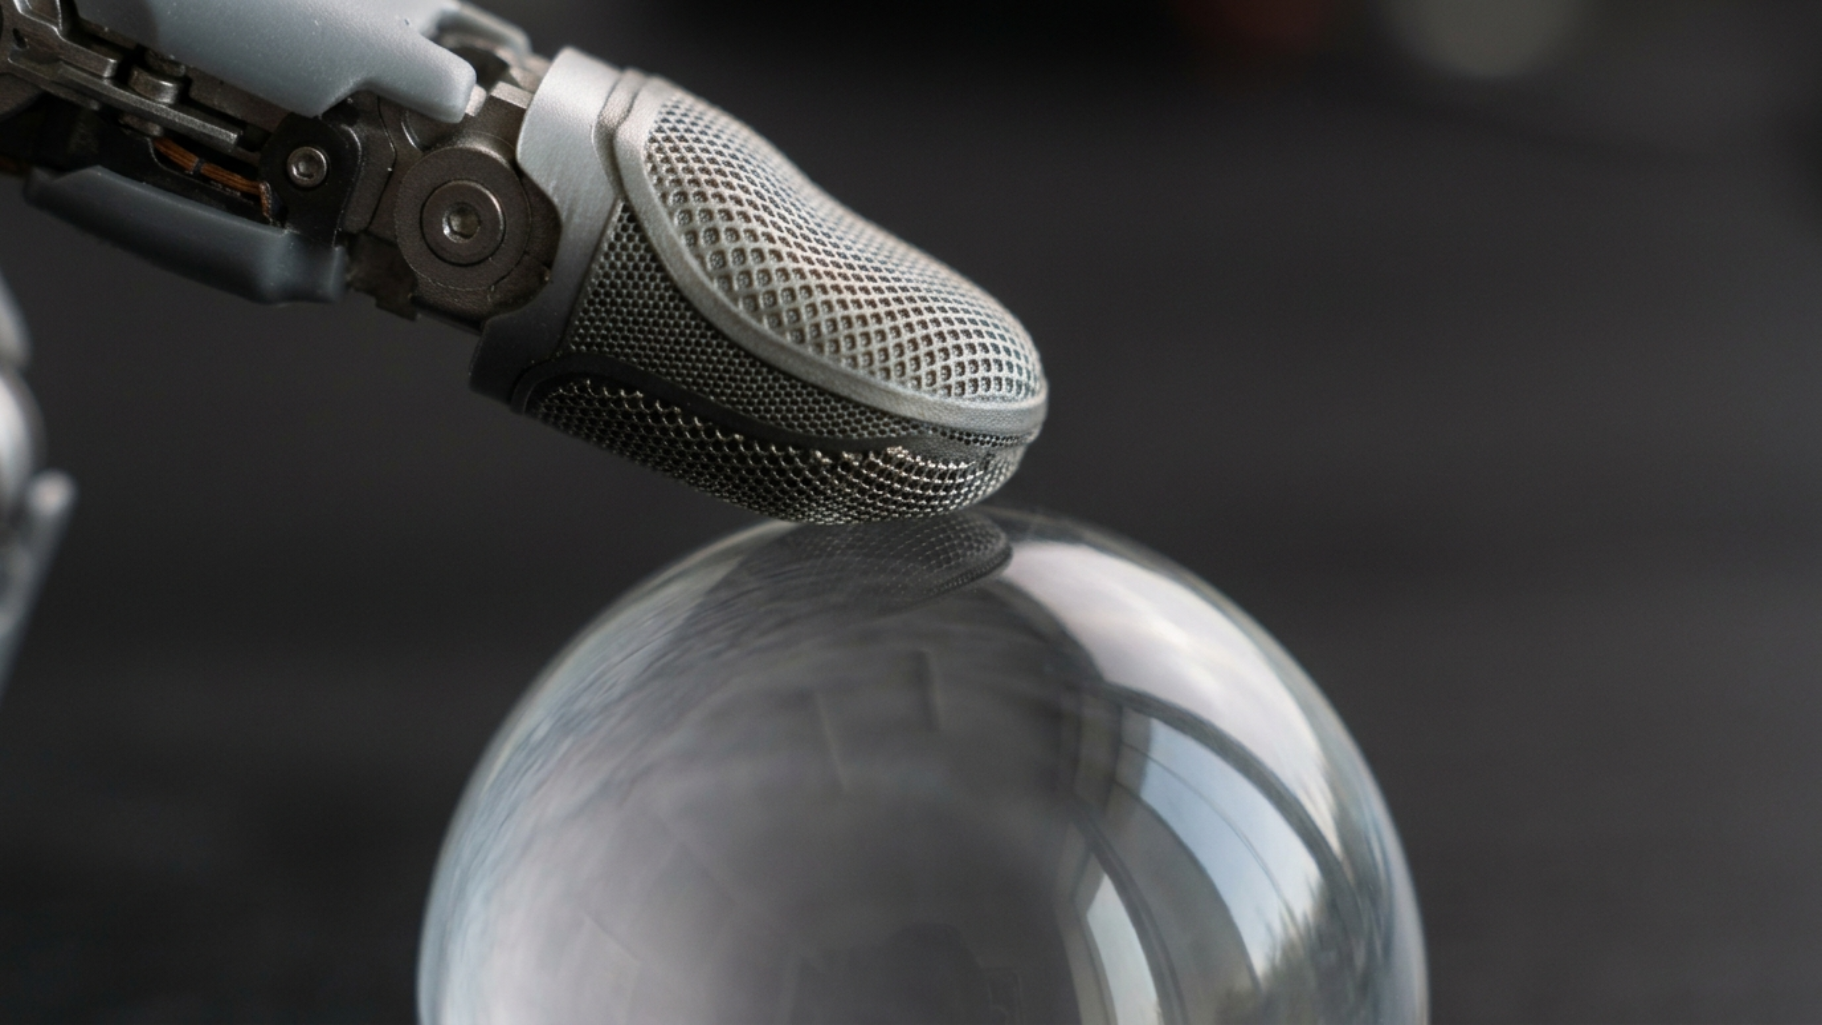
Представим, что сенсор сообщил о резком росте давления. Роботу приходится собрать данные из камер, датчиков и приводов, а затем понять причину: палец упёрся в стол, предмет оказался твёрже ожидаемого, рука попала мимо цели или груз начал смещаться. После этого нужно выбрать действие — ослабить захват, изменить положение пальцев или остановить движение.
Человеческая кожа передаёт мозгу огромный поток данных, но мозг умеет отсеивать лишнее и мгновенно реагировать на важное. Роботизированной руке приходится учиться этому отдельно.
Удержать предмет сложнее, чем сжать его
Самая очевидная ошибка робота — сдавить предмет слишком сильно. Но слабый захват тоже не подходит: вещь может выскользнуть, повернуться или изменить положение в ладони.
Сложность в том, что сила не остаётся постоянной. Пакет с продуктами раскачивается при ходьбе. Ткань складывается и меняет форму. Ножницы нужно удерживать за кольца, но не мешать им открываться. Если робот несёт бутылку с водой, её вес немного меняется при движении, а поверхность может быть влажной.
Человек использует сразу несколько подсказок: видит предмет, чувствует пальцами его форму и оценивает движение по напряжению мышц. Роботу обычно приходится собирать эту информацию из отдельных систем, которые должны работать согласованно.
Из-за этого складываются противоречивые требования к конструкции. Роботизированной кисти нужны:
- сильные приводы для тяжёлых предметов;
- мягкое управление для хрупких вещей;
- точные суставы для мелких действий;
- небольшой вес, чтобы не перегружать всю руку;
- быстрые датчики для реакции на скольжение;
- компактный корпус, который не мешает пальцам.
Получить всё сразу трудно. Увеличение силы часто добавляет вес. Более прочные детали занимают больше места. Большое число датчиков усложняет электронику и обработку сигналов. Поэтому каждая роботизированная рука — это компромисс, рассчитанный под конкретный набор задач.
Глаза робота ещё не означают, что он умеет хватать
Современные системы хорошо распознают предметы на изображении. Камера может определить, что на столе лежат чашка, ножницы, яблоко или отвёртка. Но узнать предмет — не то же самое, что правильно взять его в руку.
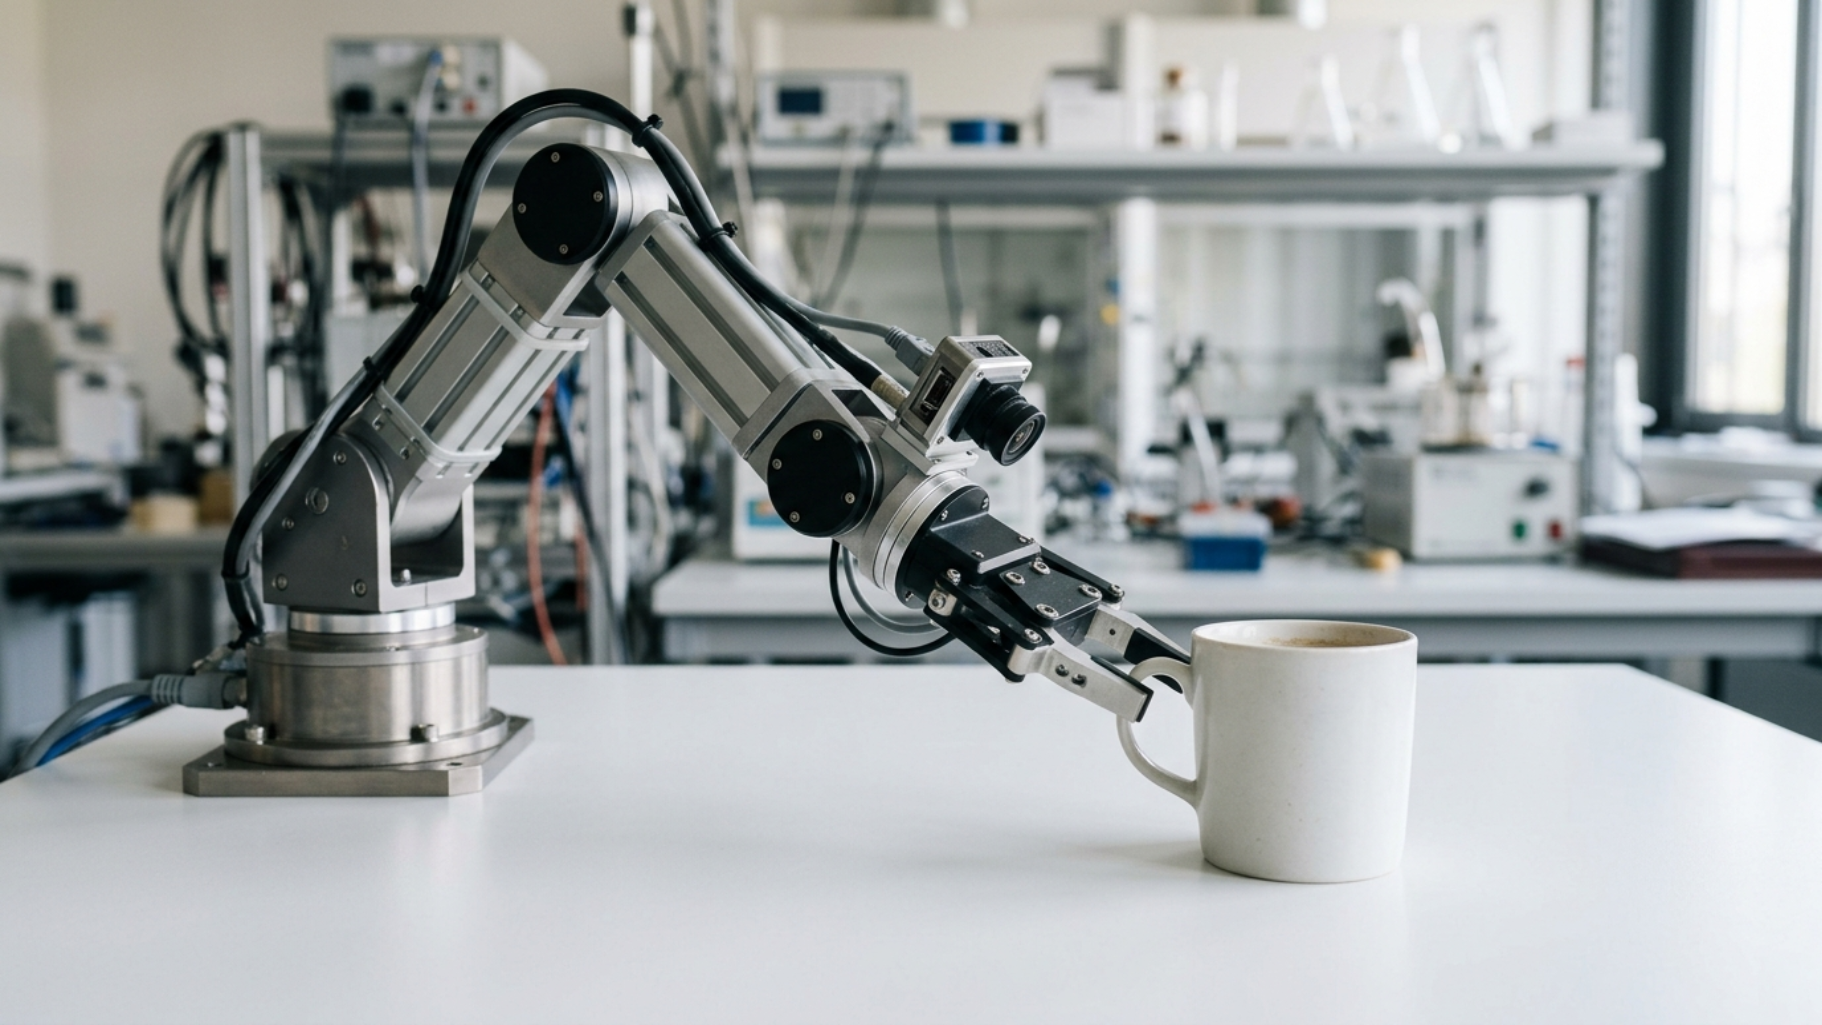
Роботу нужно выбрать место захвата. У чашки это может быть ручка, край или корпус. У ножниц — кольца, но они могут лежать под неудобным углом. У яблока нет заранее заданной точки, зато есть гладкая поверхность, по которой пальцы способны соскользнуть.
Дальше необходимо рассчитать путь руки. Она не должна задеть соседние предметы, толкнуть чашку к краю стола или закрыть камере обзор. После касания план может оказаться неверным: предмет лежал иначе, чем показалось на изображении, или оказался мягче, тяжелее, скользче.
Особенно сложны предметы, у которых нет постоянной формы. Провод легко запутывается и цепляется за соседние предметы. Полотенце складывается непредсказуемо. Пакет меняет положение содержимого. Для конвейера, где все детали одинаковы, это не проблема. Для домашнего робота именно такие вещи становятся главным препятствием.
Кисть усложняет всю конструкцию робота
Кисть нельзя проектировать отдельно от остального корпуса. Чем она тяжелее, тем мощнее должны быть приводы в локте, плече и основании манипулятора. Более мощные приводы увеличивают расход энергии, а для них нужны аккумуляторы большего размера или толстые кабели питания.
Компактный двигатель при высокой нагрузке выделяет тепло. В большой промышленной машине его проще отвести через металлический корпус. В тонкой роботизированной кисти свободного места почти нет. Приходится выбирать между мощностью, продолжительностью работы и размером руки.
Это одна из причин, почему роботы, способные выполнять впечатляющие движения, часто работают недолго или подключены к внешнему питанию. Их рука может выглядеть достаточно похожей на человеческую, но внутри ей всё ещё не хватает компактности и энергетической эффективности живой ткани.
При этом человек не носит в ладони отдельную батарею, двигатель и систему охлаждения. Мышцы получают энергию через кровоток, а тепло отводится всем организмом. Биология решает сразу несколько инженерных задач одной системой.
Почему роботам трудно работать с незнакомыми вещами
Человек может взять незнакомую вещь почти без подготовки. Достаточно увидеть её, коснуться и сделать несколько быстрых поправок. Даже если предмет выпал, рука часто успевает поймать его раньше, чем человек осознает ошибку.
Для робота эта способность требует обучения. Системе показывают множество примеров: как выглядят предметы, где их безопаснее брать, как ведёт себя пластик, стекло, ткань или резина. После этого робот пытается перенести полученный опыт на новые объекты.
Но реальный мир всегда добавляет неожиданности. Чашка может оказаться заполненной водой, коробка — плохо закрытой, а гладкая крышка — влажной. Машина должна не только выполнить команду, но и заметить, что привычный способ больше не подходит.
Поэтому разработка роботизированных рук идёт сразу в нескольких направлениях. Одни инженеры уменьшают и улучшают приводы, другие делают более чувствительные покрытия для пальцев, третьи обучают программы по данным камер и датчиков. Пока что ни одна конструкция не объединяет в компактном корпусе силу, чувствительность, точность и универсальность человеческой руки.
Источник: www.ixbt.com

0 комментариев
Добавить комментарий