Тараканы-киборги для спасения людей: как работает система экстренной доставки лекарств Paraborg
Во время ликвидации последствий крупных землетрясений спасательные службы сталкиваются с жестким дефицитом времени. При обрушении многоэтажных зданий образуются плотные завалы из бетона, кирпичной кладки и металлической арматуры. Внутри этих завалов возникают замкнутые пустоты, в которых могут находиться выжившие люди.
Если человек получил тяжелые травмы, задержка медицинской помощи приводит к необратимым последствиям. При длительном сдавливании мышц, сильном внутреннем кровотечении, сепсисе или острой аллергической реакции препарат необходимо ввести в первые часы после травмы. Однако расчистка завала тяжелой строительной техникой требует много времени, а ручной разбор обломков сопряжен с опасностью повторного обвала.
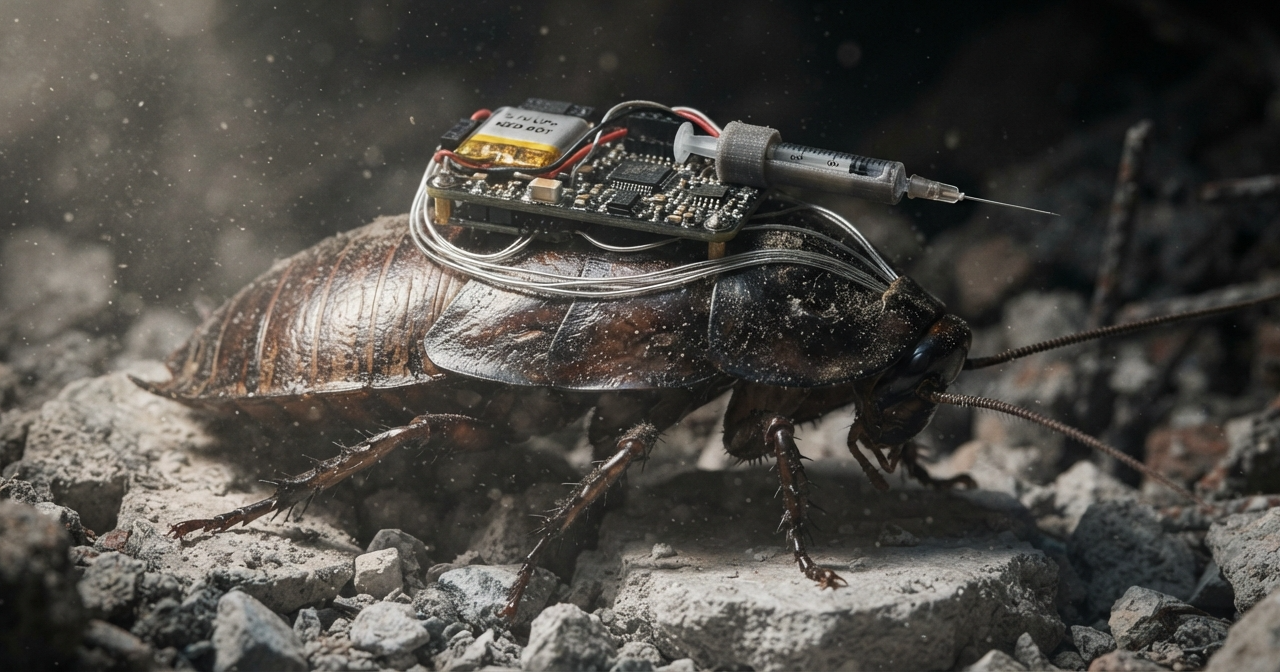
Попытки использовать для разведки и помощи миниатюрных колесных, гусеничных или шагающих роботов размером в несколько сантиметров упираются в ряд конструктивных ограничений:
- Малый запас энергии. Аккумуляторы миллиметрового и сантиметрового масштаба обладают низкой емкостью. Их заряда хватает в среднем на 10-15 минут работы электродвигателей.
- Уязвимость ходовой части. Искусственные шарниры, редукторы и микроколеса быстро забиваются мелкой каменной пылью, песком и крошкой.
- Низкая механическая прочность. Искусственные микророботы легко разрушаются при падении обломков или ударах о препятствия.
Чтобы решить эти проблемы, группа инженеров из Университета Квинсленда и Университета Нового Южного Уэльса создала комплекс Paraborg. Это биогибридная система на основе живых насекомых, на которых закреплены электронные модули управления и компактный инъекционный механизм. Разработка позволяет дистанционно находить пострадавших в глубине завала и вводить им жидкие лекарственные препараты прямо на месте.
Содержание
Биологическая платформа: австралийский роющий таракан
В качестве подвижной базы исследователи выбрали гигантского австралийского роющего таракана (Macropanesthia rhinoceros). Этот вид обладает набором физических характеристик, оптимальных для переноски оборудования в стесненных условиях:
- Размеры и вес. Длина тела взрослой особи составляет от 84 до 87 миллиметров, ширина — до 45 миллиметров, а масса достигает 34-40 граммов.
- Высокая грузоподъемность. Мышечная система насекомого позволяет ему переносить надстройки массой до 50 граммов (что превышает его собственный вес в 1,5 раза) без потери устойчивости и подвижности.
- Прочность экзоскелета. Плотный наружный хитиновый слой защищает особь от ударов и механического давления.
- Длительный жизненный цикл. Продолжительность жизни этого вида достигает 10 лет, что упрощает их длительное содержание в лаборатории и подготовку к спасательным работам.
- Энергетическая автономность. Организм получает энергию из пищи и расходует ее на движение естественным путем. Установленной электронике не нужно приводить в действие конечности: ток расходуется только на передачу слабых электрических сигналов в нервную систему для коррекции направления движения.
Архитектура системы: распределение задач в группе
Установка всех необходимых приборов на одно насекомое перегружает его: возрастает масса, смещается центр тяжести, а общая высота конструкции не позволяет пролезать в низкие щели. Поэтому инженеры разделили функции между двумя специализированными особями, работающими в паре:
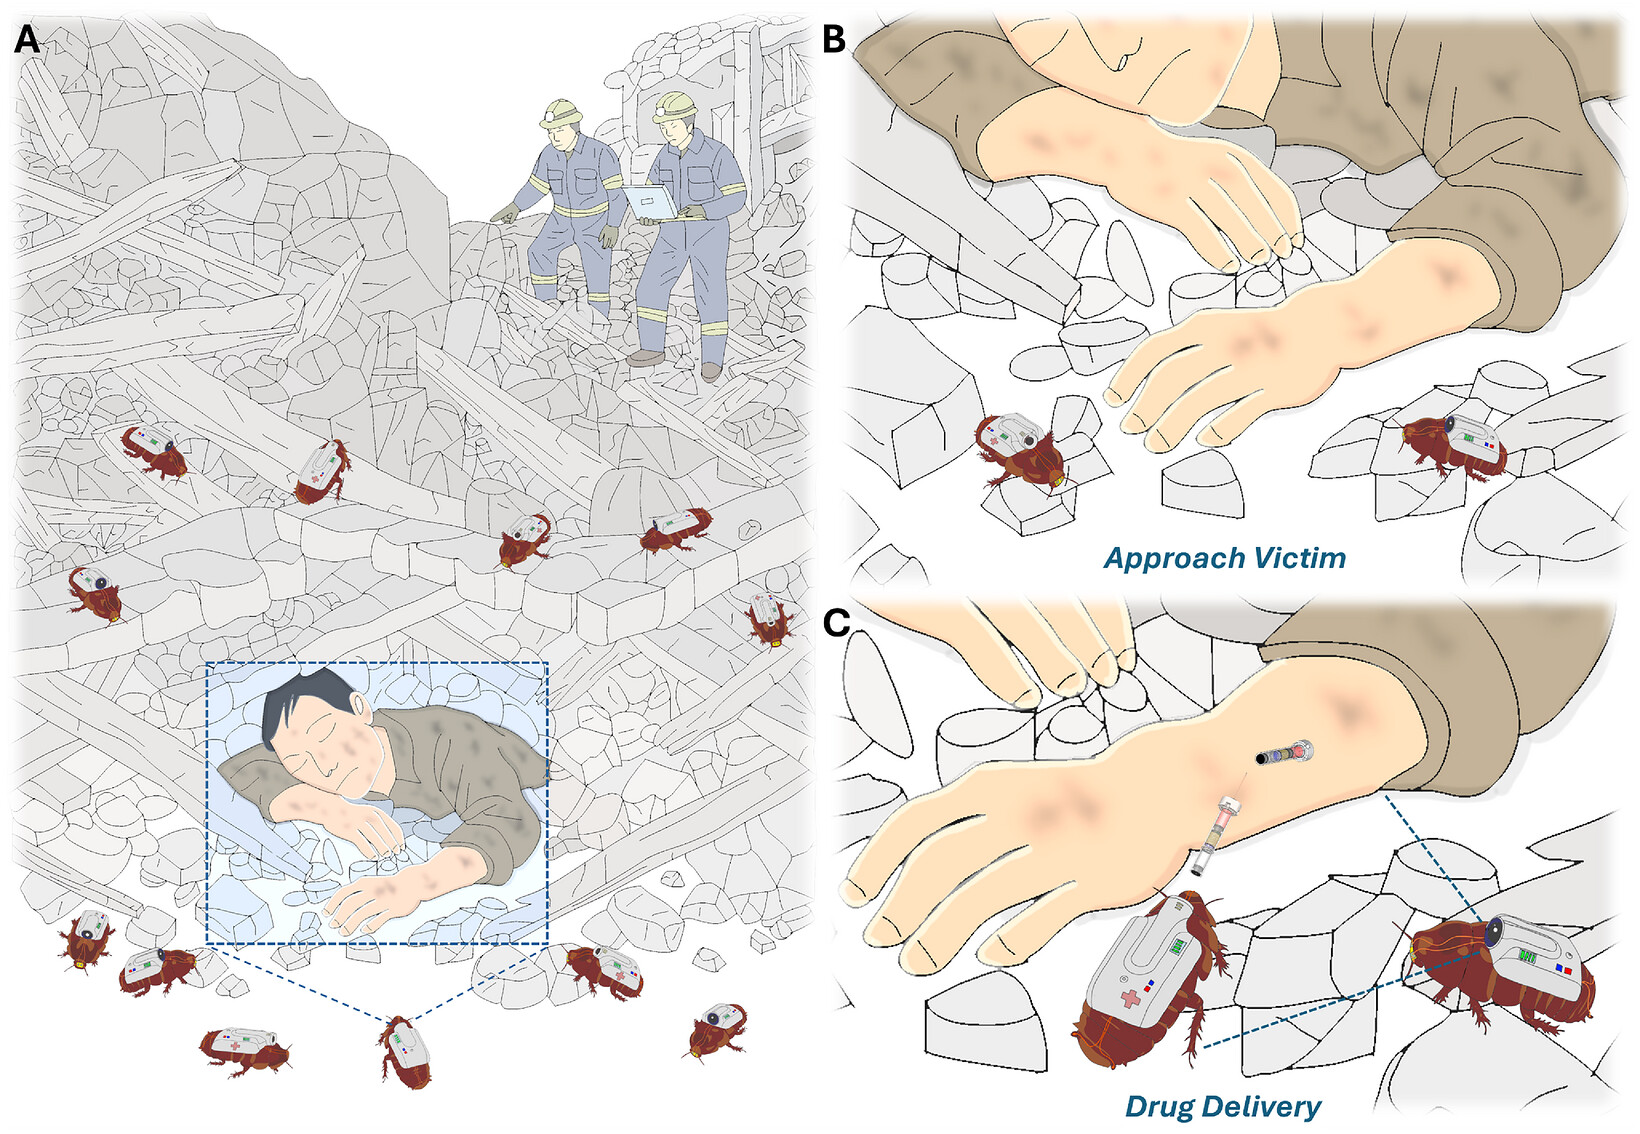
- Агент-наблюдатель. Оснащен миниатюрной камерой, радиопередатчиком диапазона 2,4 ГГц и литий-полимерным аккумулятором емкостью 300 мА·ч. Модуль обеспечивает передачу видео с частотой 24 кадра в секунду в течение двух часов. Масса надстройки составляет 26 граммов. Наблюдатель идет первым, преодолевает завал, находит пострадавшего и передает видеосигнал на базовый пульт.
- Агент-парамедик. Несет автоматический механизм инъекции AIM (Auto-Injection Mechanism), плату стимуляции и собственный источник питания. Общая масса установленного оборудования равна 17 граммам, а увеличение высоты профиля составляет 15 миллиметров. Этот агент следует за наблюдателем и производит введение препарата.
Система построена по схеме с обязательным участием человека (human-in-the-loop). Биороботы не принимают самостоятельных решений о медицинском вмешательстве. Оператор-медик на пульте управления изучает видеопоток с камеры первого агента, оценивает состояние открытого участка кожи пострадавшего, подводит второго агента на расстояние пуска, фиксирует его положение и подает команду на введение лекарства.
Механика и химический привод инъекционного модуля AIM
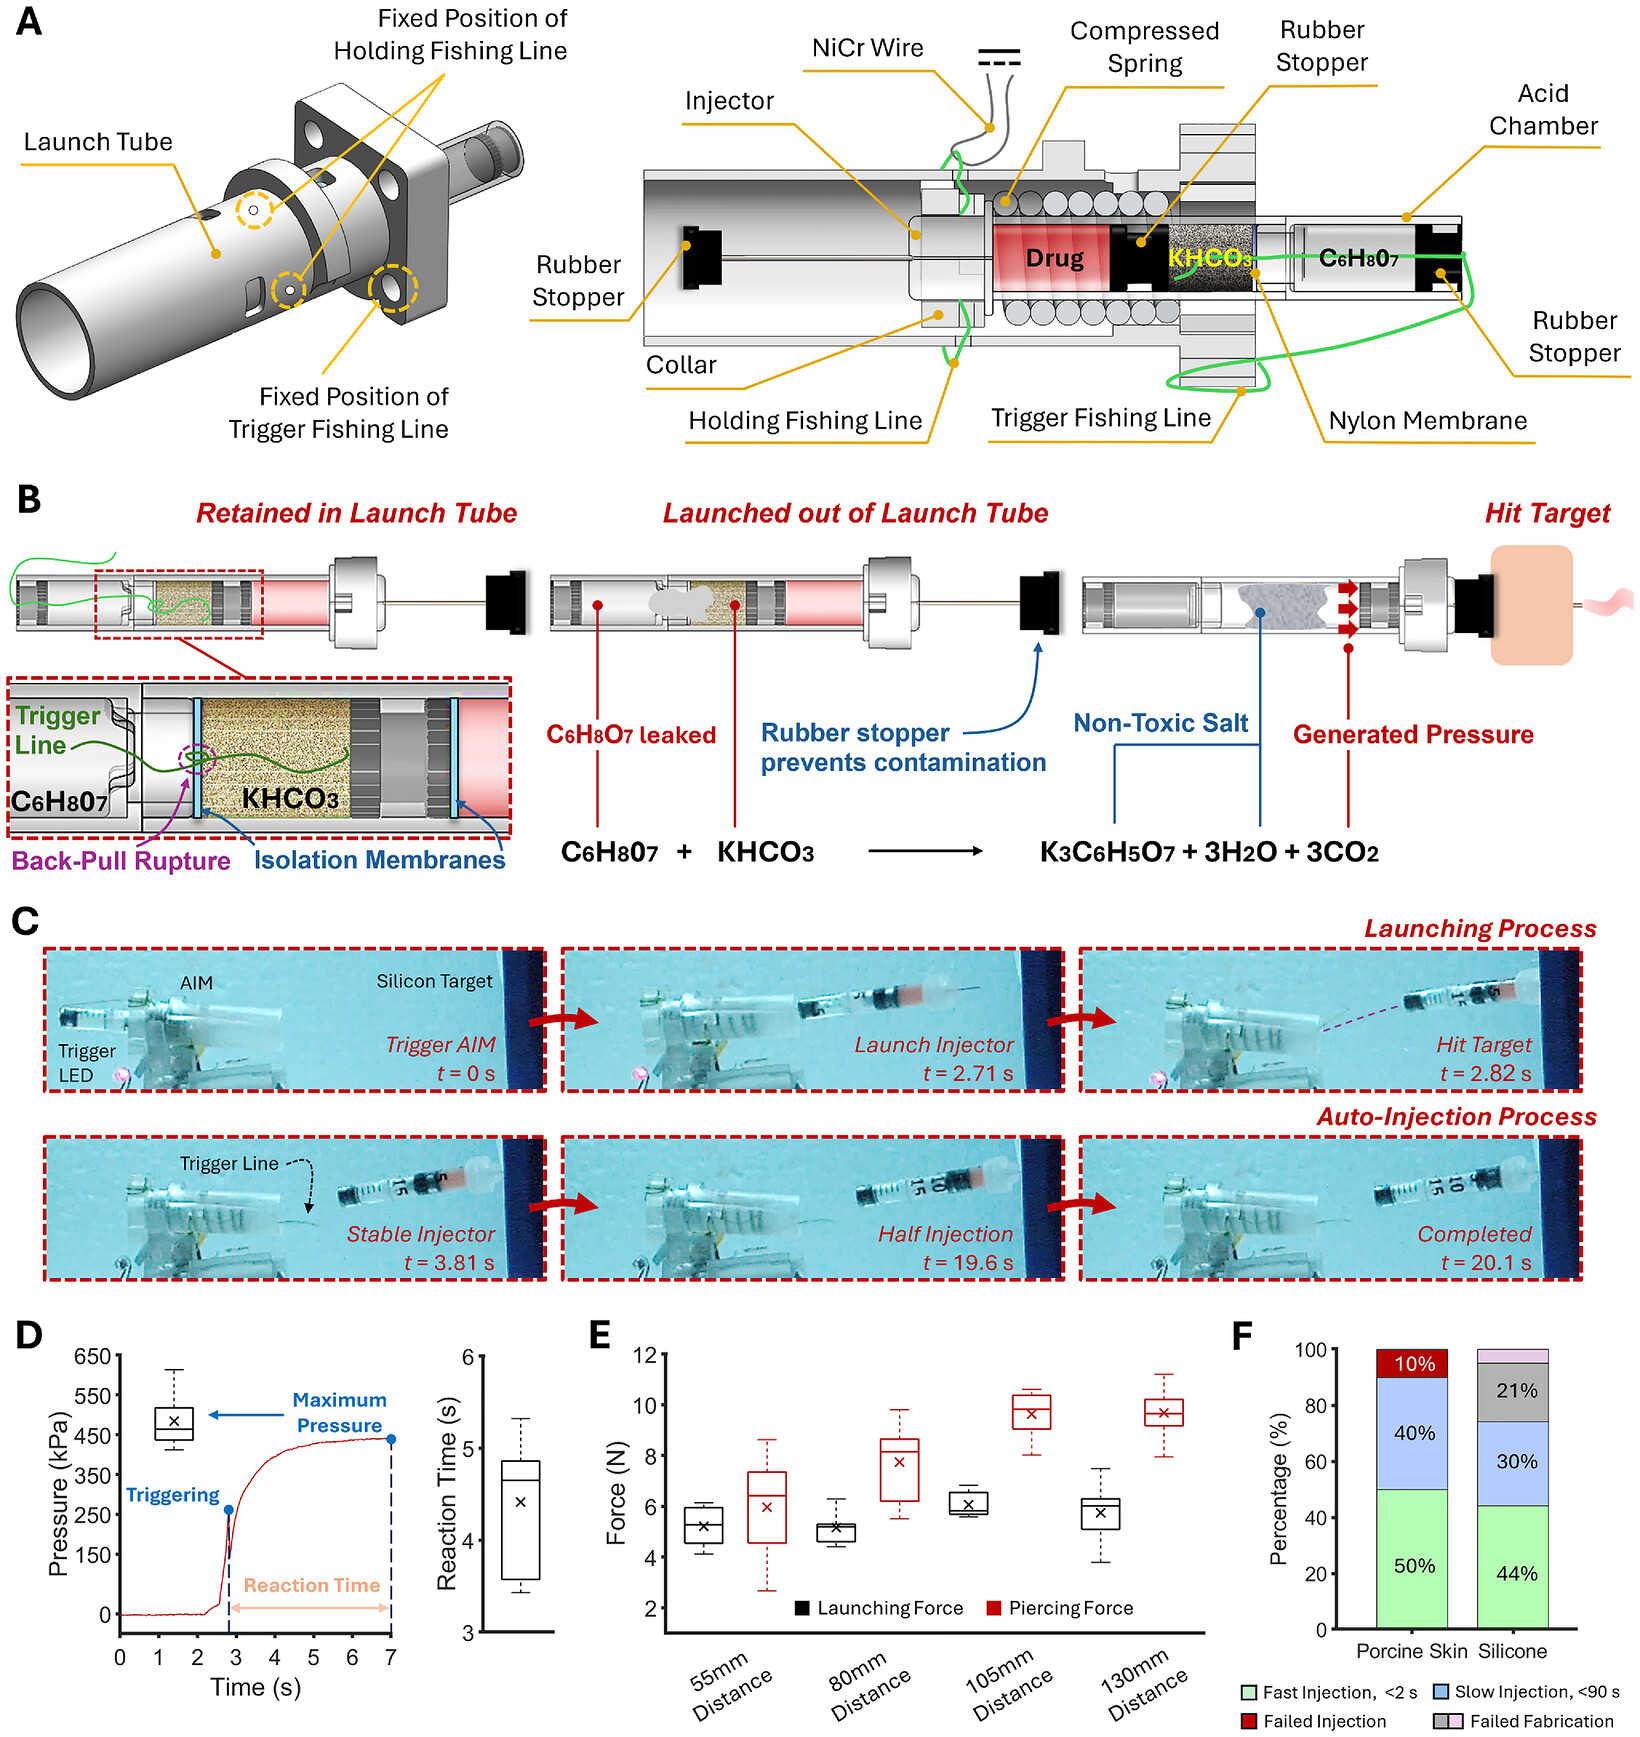
Модуль AIM спроектирован для решения двух последовательных задач: доставить инъектор к кожному покрову на расстояние до 15 сантиметров и плавно выдавить лекарственный раствор через узкий внутренний канал. Чтобы исключить тяжелые электроприводы, авторы объединили пружинный спусковой механизм и химическую реакцию газовыделения.
Конструкция состоит из 10 элементов (8 механических деталей и 2 химических реагента) и работает в две фазы:
Фаза механического запуска
Внутри цилиндрического корпуса, изготовленного методом стереолитографической 3D-печати, установлен картридж со стандартным инъектором объемом 0,5 миллилитра.
Картридж удерживается взведенным за счет сжатой металлической пружины. Пружину в сжатом состоянии удерживает петля из плетеной синтетической лески диаметром 0,12 миллиметра. В эту петлю продет отрезок нихромовой проволоки диаметром 0,3 миллиметра.
После получения радиокоманды от оператора:
- Электронная плата направляет на нихромовую проволоку ток силой около 2 ампер при напряжении 3,3 вольта.
- Проволока разогревается за счет собственного электрического сопротивления.
- В течение 3,5 секунды нихром пережигает удерживающую леску.
- Освобожденная пружина толкает картридж вперед с силой от 5,6 до 6 ньютонов, выбрасывая его из корпуса к мишени и обеспечивая инъекцию.
Фаза химического впрыска
Чтобы выдавить жидкость, требуется стабильное и продолжительное давление. Для этого в хвостовую часть вылетающего картриджа встроен герметичный химический отсек.
Отсек разделен на две части тонкой капроновой пленкой толщиной 0,1 миллиметра. В задней камере находится 60-процентный жидкий раствор лимонной кислоты, а в передней — сухой порошок гидрокарбоната калия.
Когда пружина выталкивает картридж из трубки, натягивается внутренний тросик, прикрепленный к стенке корпуса. Тросик разрывает разделительную капроновую пленку. Раствор кислоты вступает в реакцию с гидрокарбонатом калия. В ходе этой реакции нейтрализации образуются цитрат калия, вода и большой объем газообразного углекислого газа.
Выделяющийся газ создает внутри отсека избыточное давление, которое за 4,5 секунды достигает пикового значения 470 килопаскалей. Образовавшийся газовый объем равномерно толкает внутренний резиновый поршень вперед. Поршень вытесняет 0,5 миллилитра жидкого лекарства в ткань за период от 90 до 120 секунд.
Лабораторный анализ подтвердил, что герметичные уплотнители полностью предотвращают утечку кислоты и газа в емкость с медикаментом.
Нейростимуляция и удержание платформы перед пуском
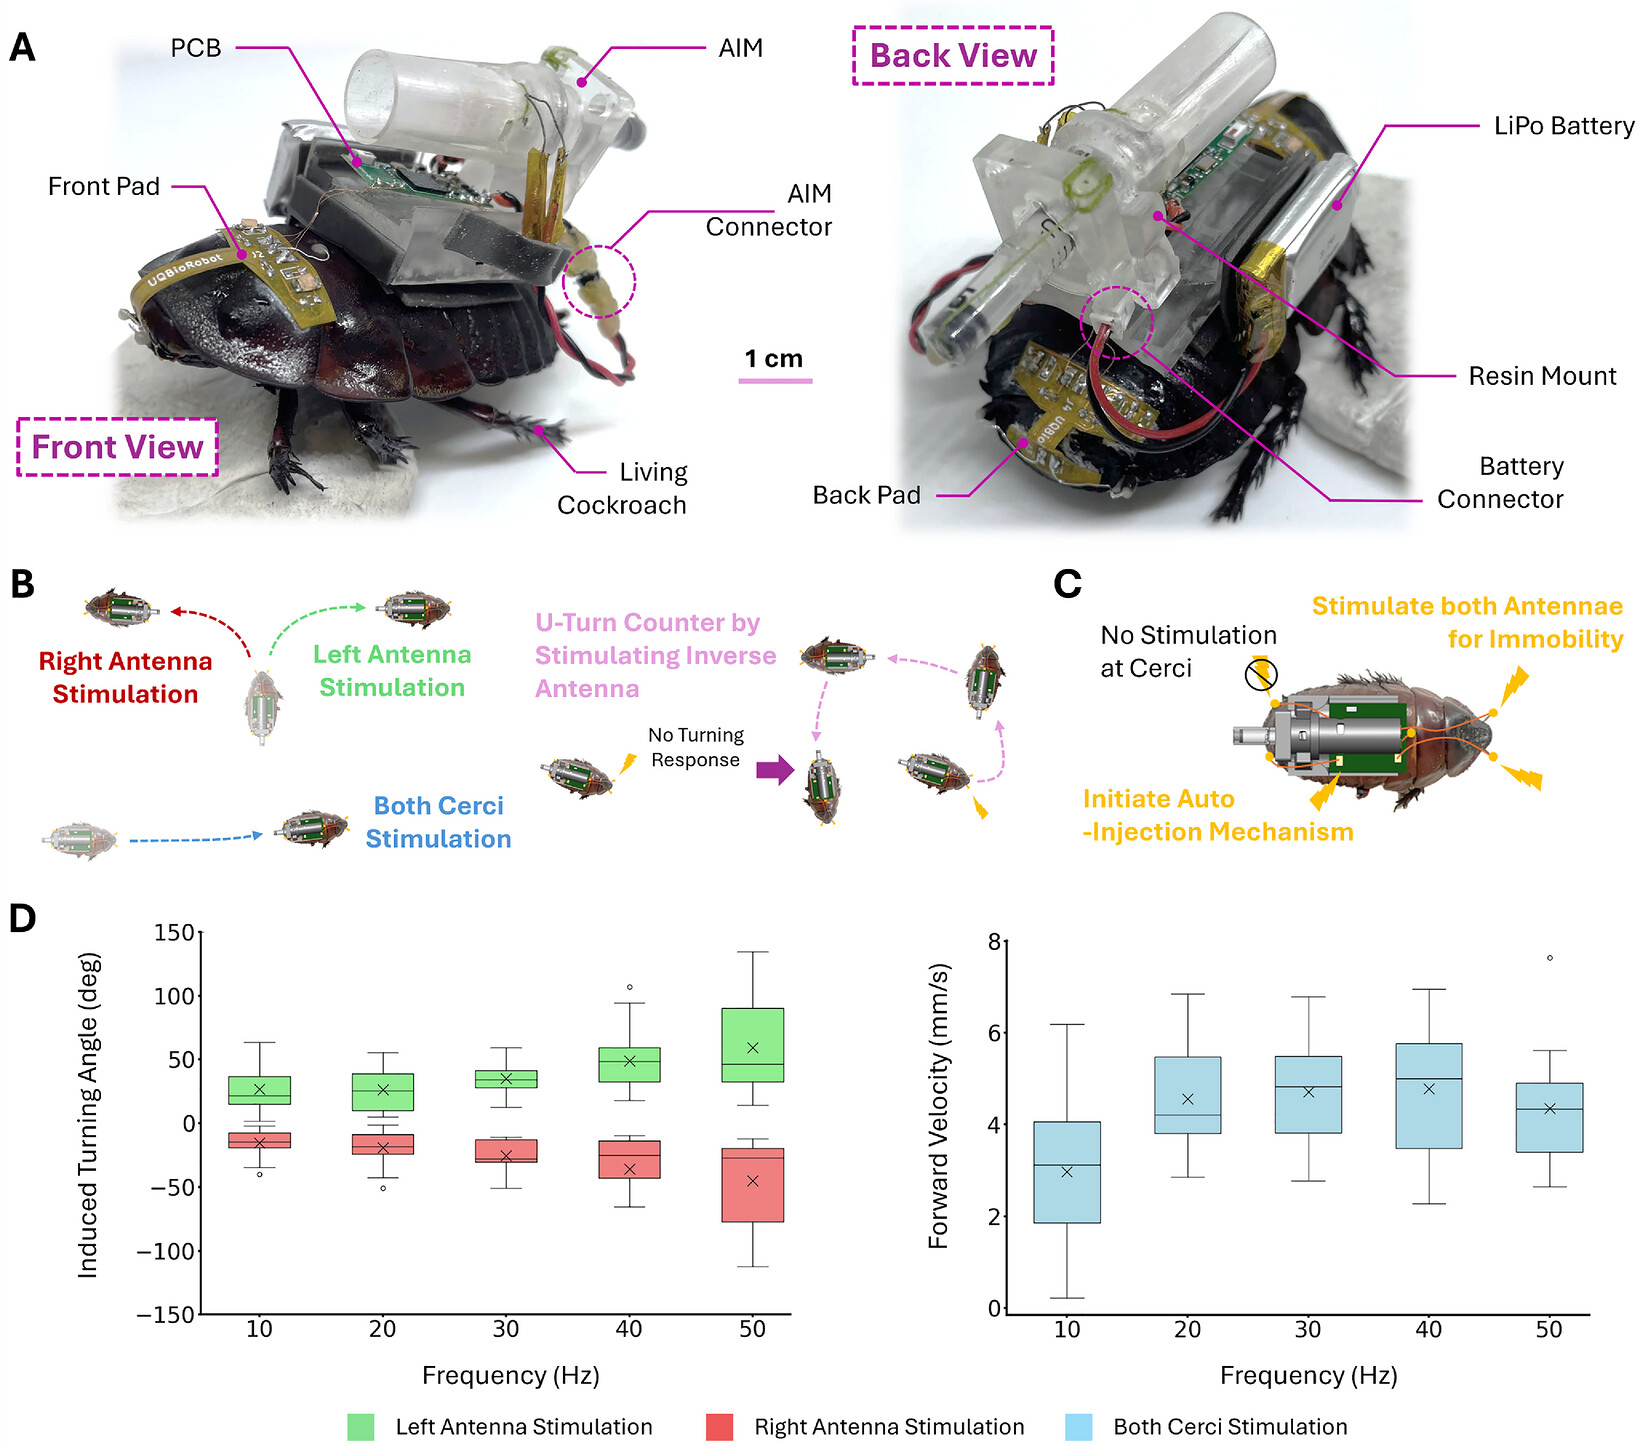
Передвижением таракана управляют с помощью электрических импульсов, подаваемых на его органы чувств через серебряные электроды диаметром 127 микрометров, покрытые тефлоновой изоляцией.
- Повороты. Электроды имплантируют в основания антенн (усиков). Электрический сигнал на левой антенне воспринимается нервной системой как механическое препятствие слева, побуждая особь повернуть вправо. Стимуляция правой антенны вызывает поворот влево. Угол поворота задается частотой следования импульсов в диапазоне от 10 до 50 герц при напряжении 2,7 вольта.
- Прямолинейное движение. Электроды подключают к церкам — осязательным придаткам на конце брюшка, которые в природе улавливают колебания воздуха от приближения опасности. Короткий импульс частотой 10-40 герц и длительностью 300 миллисекунд побуждает насекомое бежать вперед. Для стимуляции антенн требуется мощность всего 0,4 микроватта, а для церков — 2,7 микроватта.
Борьба с привыканием рецепторов
При многократной подаче однотипных электрических импульсов чувствительность нервных окончаний падает. Насекомое перестает выполнять команды поворота. Это явление называют габитуацией (привыканием).
Для сохранения контроля авторы реализовали в программе два механизма:
- Протокол разворота (U-turn counter). Если отклик на раздражение одного усика угасает, контроллер подает серию из трех-четырех низкочастотных импульсов (10-20 герц) на противоположный усик. Насекомое выполняет разворот на 180 градусов по дуге, что сбрасывает состояние ступора и возвращает управляемость.
- Шаговое повышение частоты. При общем снижении скорости реакций базовая частота стимуляции автоматически увеличивается на 10 герц.
Стабилизация перед пуском
Точность доставки лекарства зависит от неподвижности базы в момент выстрела. В естественном состоянии насекомое непрерывно переступает лапами, из-за чего инъектор может отклониться от целевой точки.
Для фиксации положения инженеры применили пошаговый алгоритм:
- При подходе к цели на расстояние менее 15 сантиметров стимуляцию хвостовых придатков полностью выключают, исключая рывки вперед.
- Оператор корректирует угол наведения слабыми импульсами на один из усиков (10-20 герц).
- После совмещения оси инъектора с мишенью ток подается одновременно на оба усика. Насекомое воспринимает этот парный сигнал как возникновение глухой стены прямо перед собой, немедленно прекращает движение всеми лапами и замирает, удерживая модуль неподвижно.
Экспериментальная проверка точности и надежности
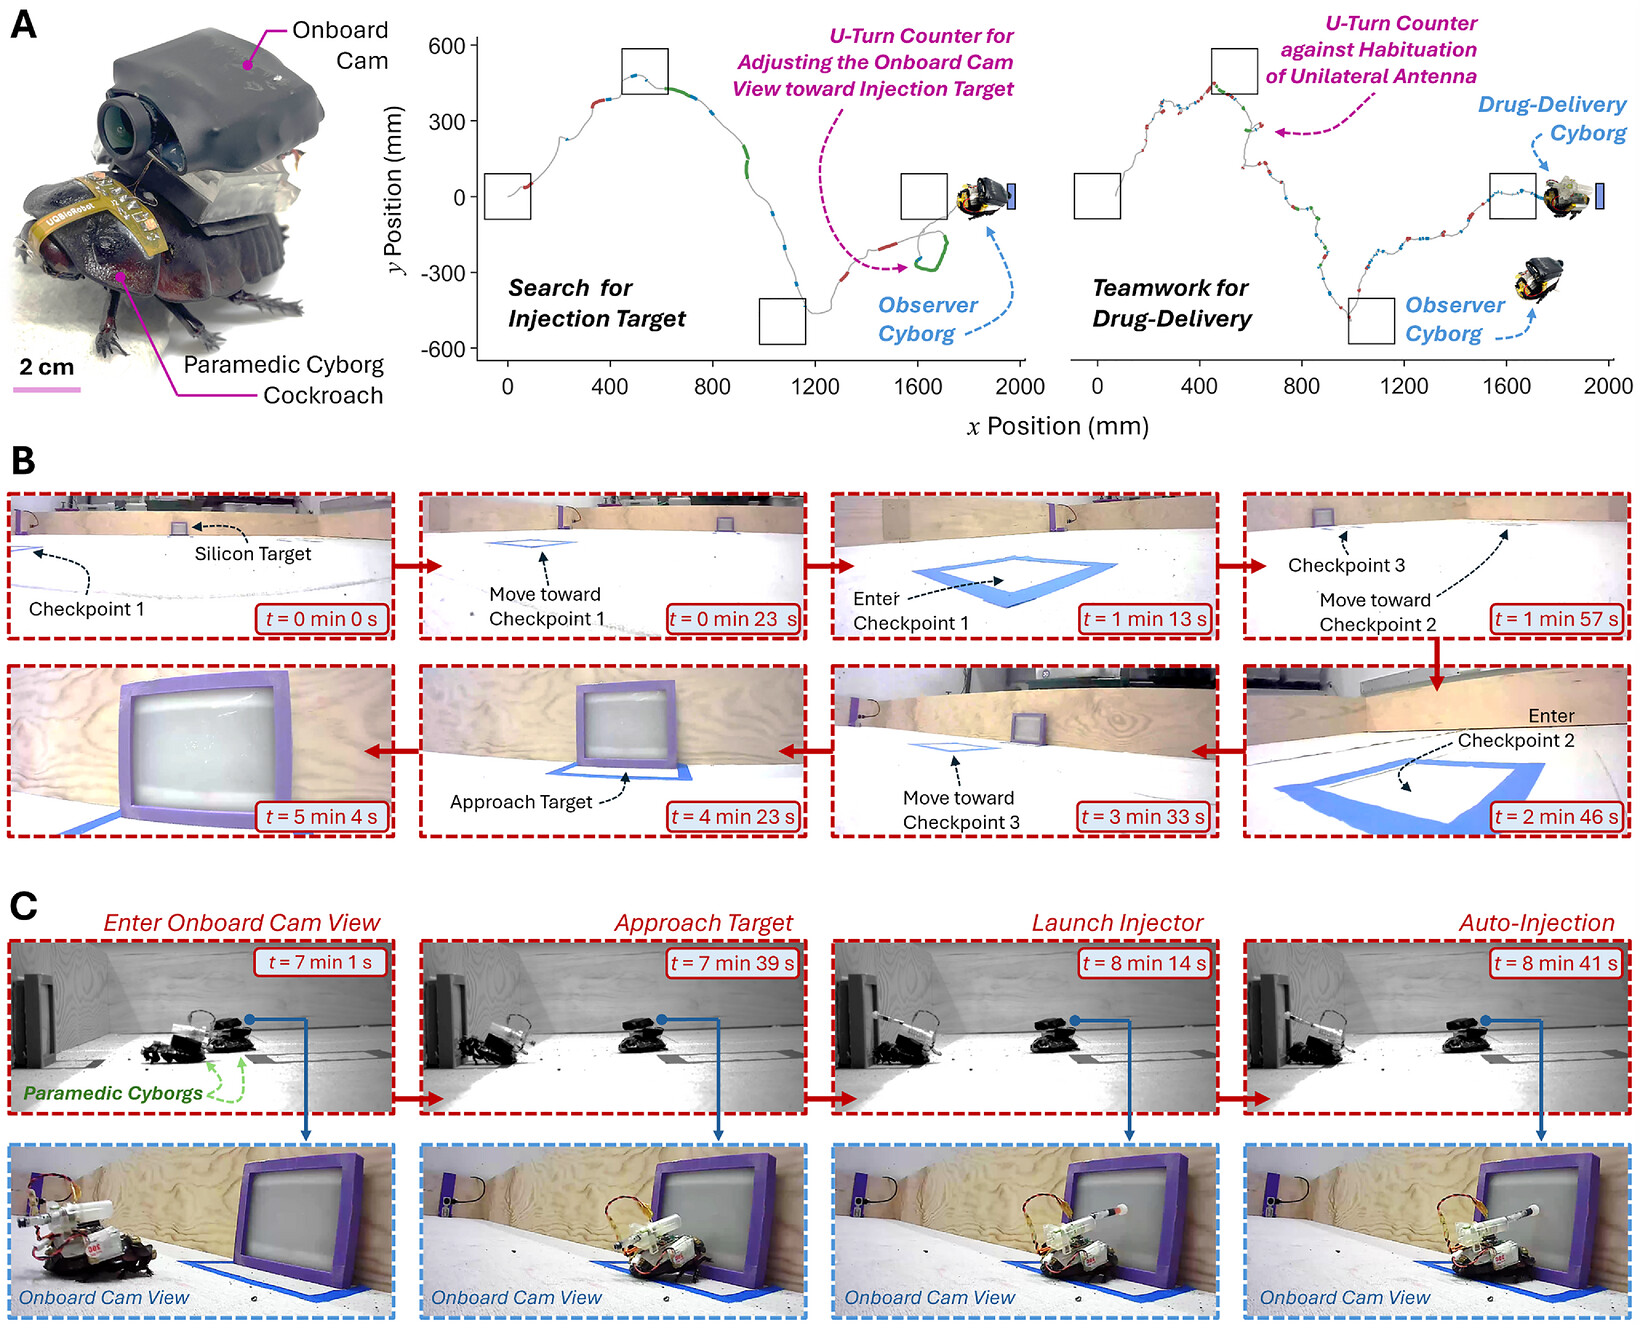
Тестирование комплекса проводили на закрытом стенде. От биоробота требовалось под ручным управлением пройти маршрут длиной 2,5 метра через три контрольные точки, стабилизироваться и поразить мишень.
В качестве мишеней использовались пластины из силиконового полимера Ecoflex (имитатор механической плотности и упругости человеческой кожи), а также фрагменты свиной кожи.
Результаты испытаний:
- Прохождение дистанции. Все 100% подопытных особей успешно преодолели контрольные точки и вышли на рубеж пуска. Средняя скорость перемещения составила 8,4 миллиметра в секунду, а прохождение всей трассы заняло около 5 минут.
- Точность попадания. При пусках с расстояния до 150 миллиметров точность поражения мишени составила 95%. При увеличении расстояния до 150-250 миллиметров стабильность падала: в 20% пусков инъектор отскакивал от поверхности из-за касательного угла соприкосновения.
- Прокол биологической ткани. В тестах на образцах свиной кожи успешная доставка препарата зафиксирована в 90% случаев при средней глубине погружения инъектора 5,5 миллиметра.
- Общая результативность. Доля полностью завершенных циклов (включающих прохождение трассы, наведение, стабилизацию, введение и полный ввод 0,5 миллилитра жидкости) составила 72%. В 8% случаев пуск сорвался из-за резкого разворота особи в момент нагрева нихромовой проволоки.
Технические ограничения
Для перевода системы из лаборатории в реальные поисково-спасательные отряды необходимо устранить несколько конструктивных ограничений:
- Механическое усилие при контакте. Сила удара вылетающего инъектора о поверхность составляет от 6 до 10 ньютонов. Этого достаточно для пробития плотного покрова, но при выстреле в живые ткани человека под непрямым углом существует риск микротравм подкожных слоев и сосудов.
- Проходимость радиоволн. Беспроводные сигналы Wi-Fi и Bluetooth хорошо работают в прямой видимости, но быстро затухают при прохождении через влажный бетон, грунт и металлические решетки. Для реальных завалов потребуется переход на радиоканалы субгигагерцевого диапазона и внедрение ячеистых сетей, где каждый биоробот работает ретранслятором данных.
- Объем разовой дозы. Емкость используемого картриджа составляет 0,5 миллилитра. Этого объема достаточно для концентрированных растворов обезболивающих препаратов, адреналина или антидотов, но недостаточно для введения больших объемов физиологического раствора.
Чтобы сделать введение лекарств безопасным, инженеры проектируют второе поколение системы доставки на основе пластырей с растворимыми микроиглами.
В этой схеме баллистический выстрел заменяется контактным прижатием:
- Агент подходит вплотную к открытому участку кожи пострадавшего.
- Простой нажимной механизм без динамического удара прижимает полимерную пластину с массивом микроигл длиной менее одного миллиметра к поверхности эпидермиса.
- Микроиглы преодолевают наружный ороговевший слой кожи, не достигая болевых рецепторов, и растворяются за несколько секунд, высвобождая лекарственное вещество непосредственно в капиллярную сеть.
Этот метод исключает отдачу при срабатывании, не требует жесткой ориентации корпуса насекомого при пуске и снимает проблему утилизации использованных металлических инъекторов.
Итоги работы
Проект Paraborg демонстрирует расширение функционала биогибридных роботов. Насекомые-киборги переходят от задач пассивного визуального наблюдения к активным спасательным операциям.
Объединение природной подвижности и устойчивости живого организма с химическими генераторами давления и микроэлектроникой позволило создать класс компактных устройств, способных доставлять медикаменты в труднодоступные зоны катастроф до завершения основных спасательных работ.
Источник: Advanced Science
0 комментариев
Добавить комментарий