Подводного робота научили расти как живой организм: как физика упругости позволила масштабировать роборыбу от полуметра до трех
В современной подводной технике традиционно применяют гребные винты. Они хорошо изучены в производстве, однако имеют ряд существенных ограничений: создают сильный шум, представляют опасность для фауны, легко наматывают водоросли и обладают низкой эффективностью на малых скоростях при маневрировании в узких пространствах.
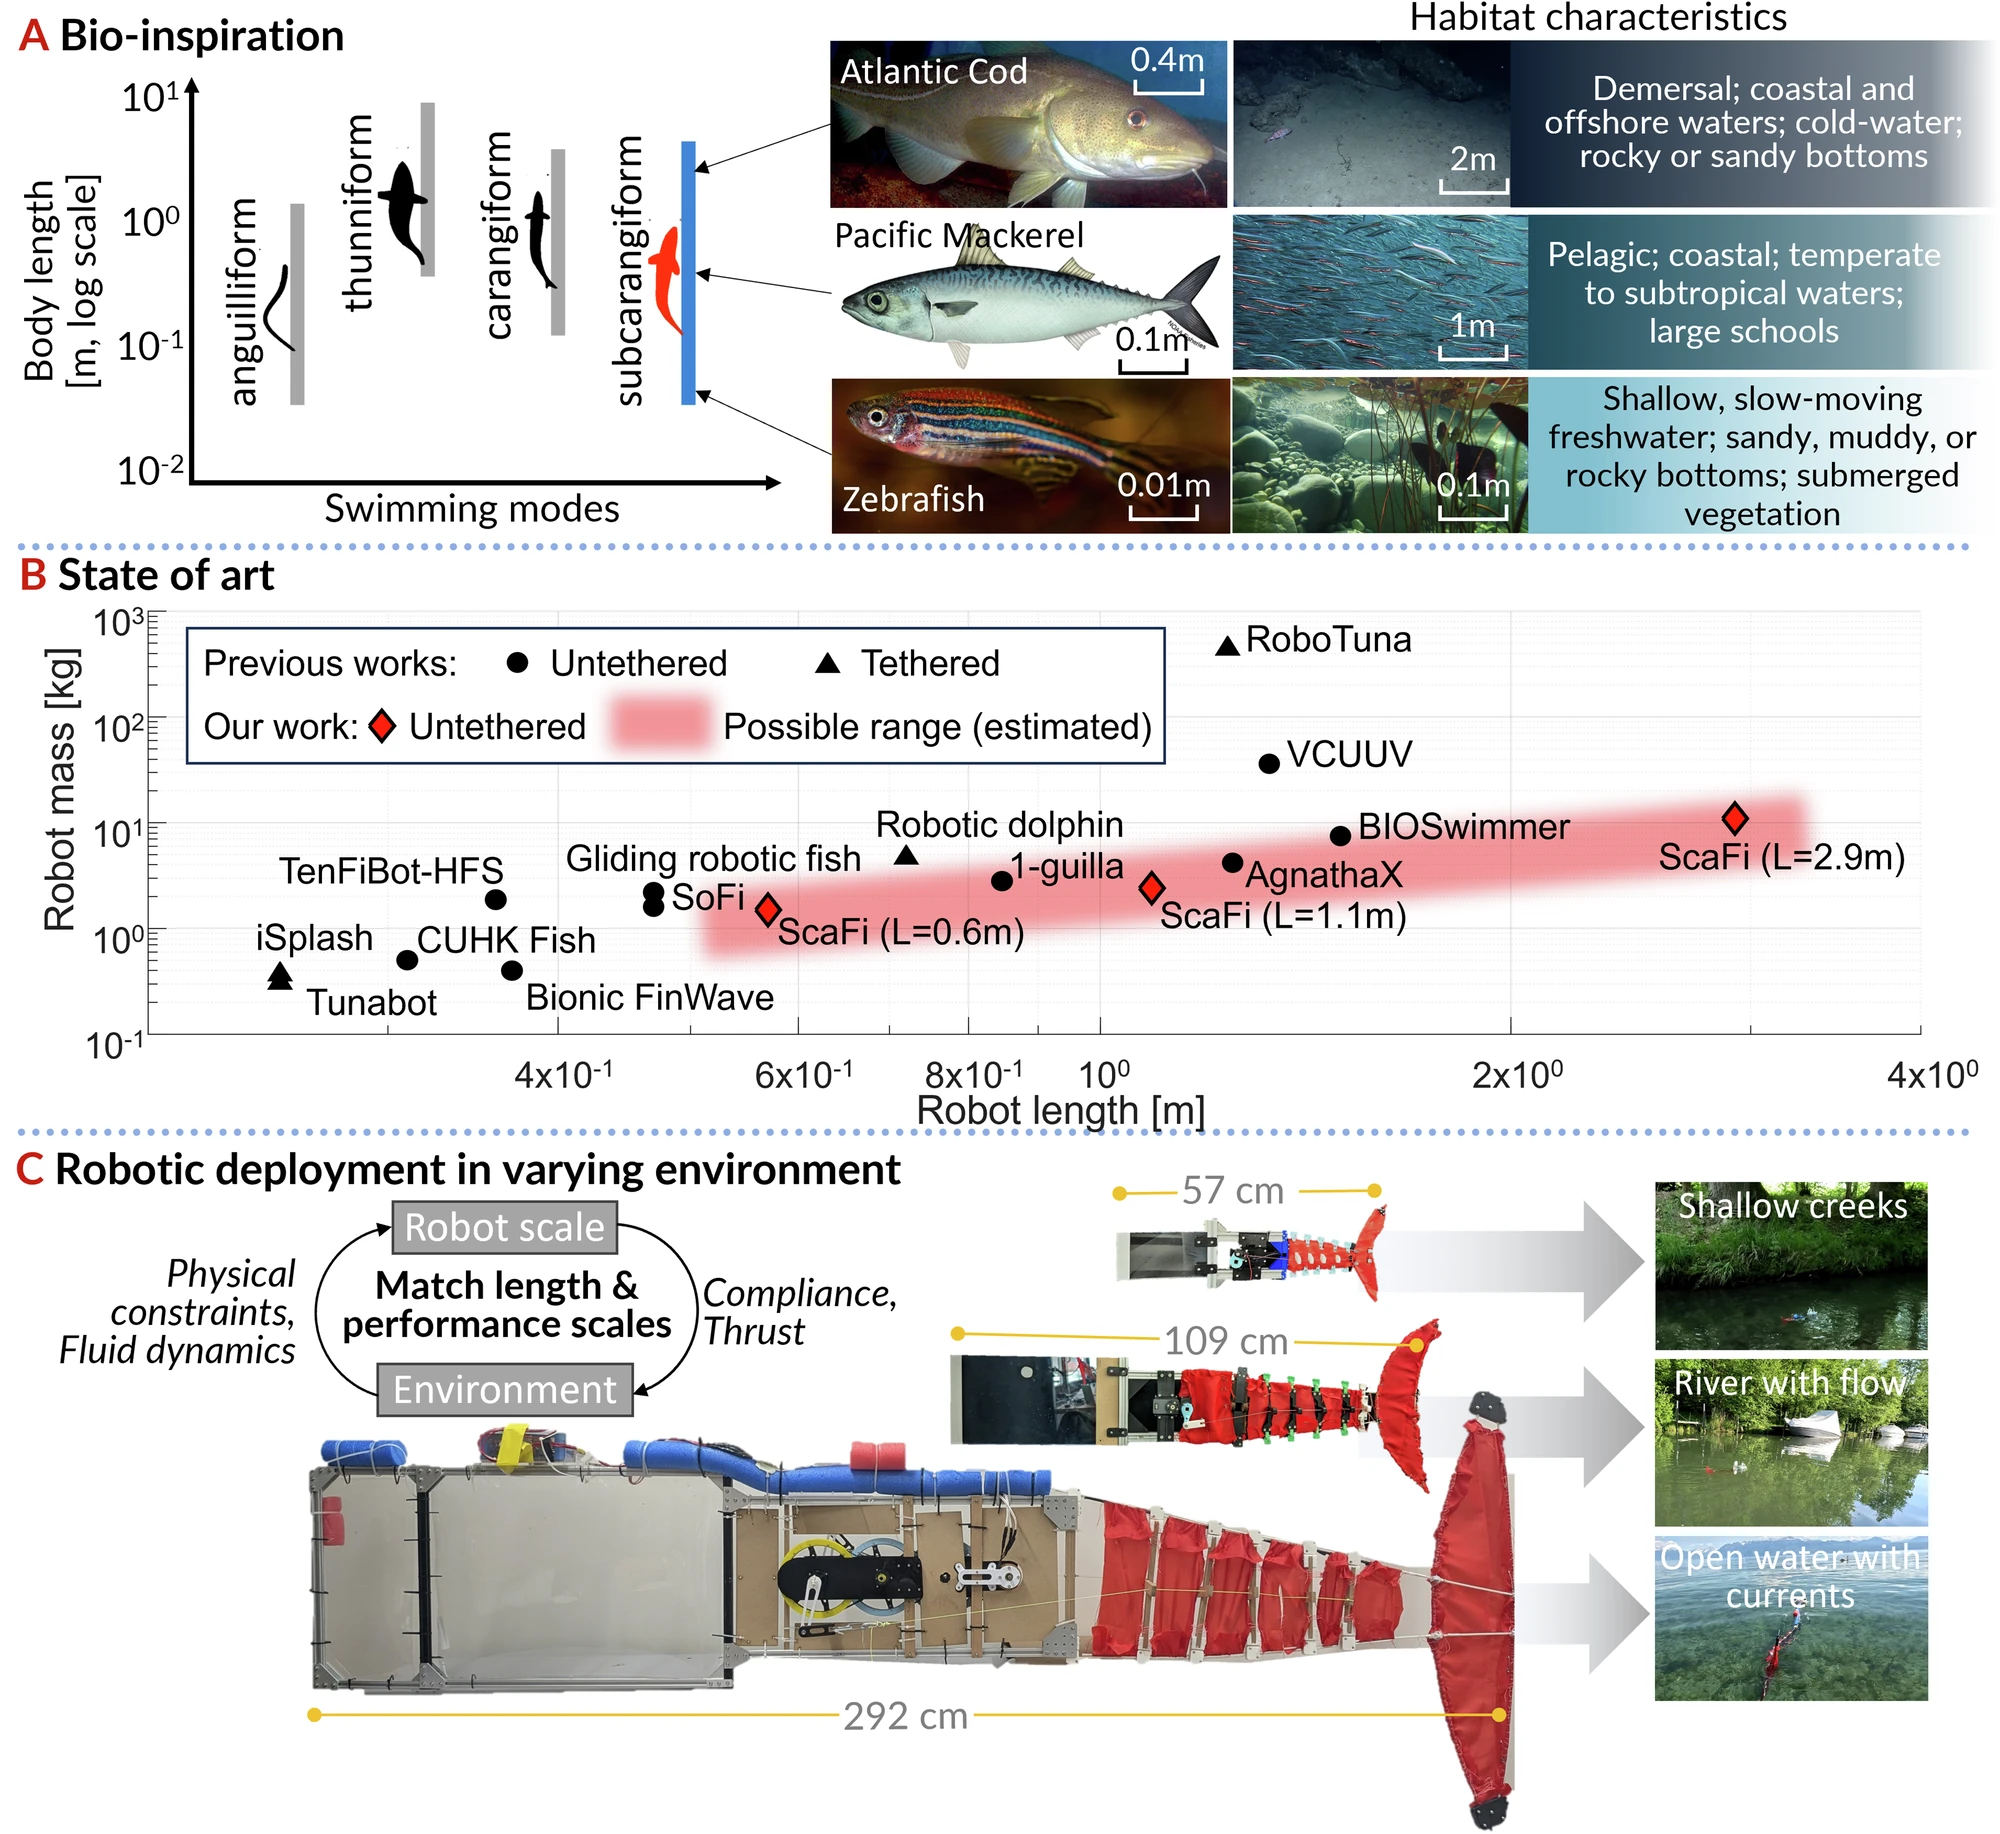
Альтернативой выступает волнообразное движение хвостового плавника, распространенное среди большинства видов рыб. При субкарангиформном плавании передняя часть тела остается практически неподвижной, а тягу формирует задняя треть корпуса, совершающая колебания с нарастающей амплитудой. Такой способ движения гидродинамически выгоден и позволяет развивать высокое ускорение с места.
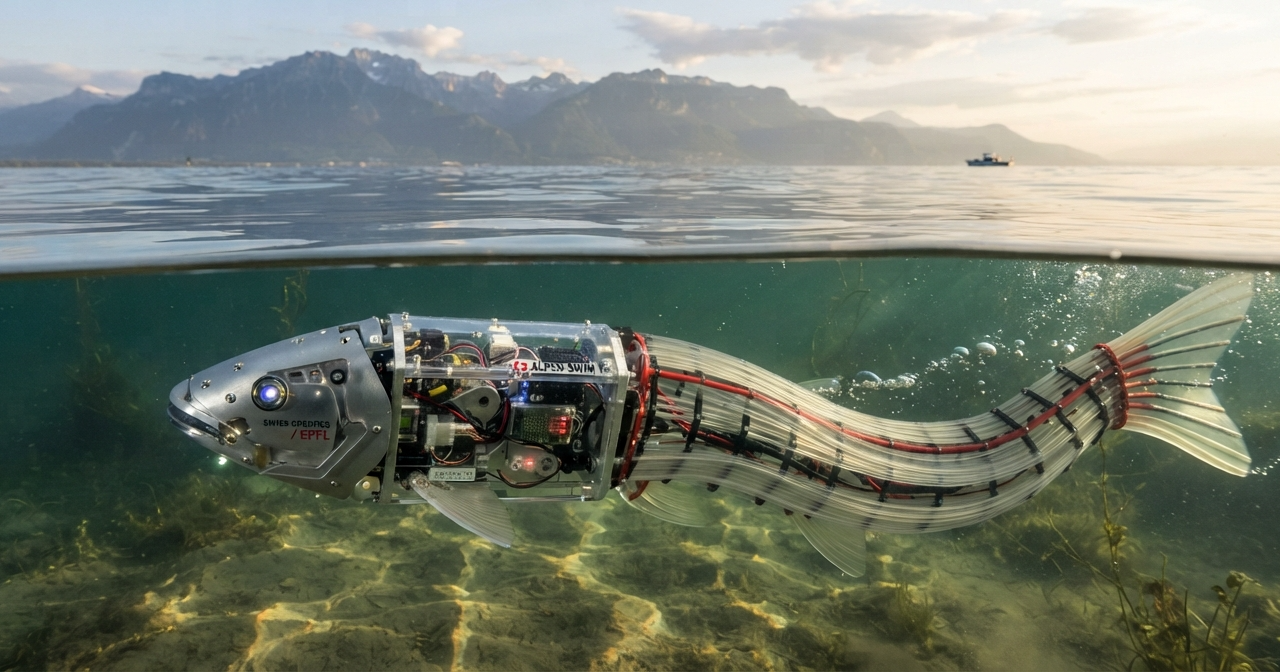
Главная проблема создания мягких роботов с таким типом движения — сложность изменения их физических размеров. Если пропорционально увеличить или уменьшить готовую и работающую модель робота-рыбы, она неизбежно теряет правильную форму движения и перестает создавать упор в воде.
Инженеры из Федеральной политехнической школы Лозанны и Нью-Йоркского университета решили эту проблему. Они разработали модульного плавающего робота ScaFi и вывели универсальный инженерный закон, позволяющий менять длину аппарата от полуметра до трех метров без переделки системы управления и без потери устойчивой тяги.
Содержание
- Почему мягкие подводные аппараты трудно масштабировать
- Устройство ScaFi: перекрестные тяги и стеклопластиковый каркас
- Математический закон: расчет диаметра упругих элементов
- Лабораторные замеры: гидродинамический след и инвариантность движения
- Энергетические ограничения масштабирования
- Устойчивость к течениям, помехам и вес полезной нагрузки
- Натурные испытания в природных водоемах
- Практическое значение разработки
Почему мягкие подводные аппараты трудно масштабировать
Когда инженер меняет размеры любого механизма, работающего в водной среде, параметры конструкции и нагрузки изменяются с разной скоростью:
- Неравномерный рост массы и объема. При увеличении длины аппарата в два раза площадь его поверхности увеличивается в четыре раза, а внутренний объем и общая масса — в восемь раз. Это нарушает баланс плавучести, резко повышает инерцию при смене направления взмаха хвоста и требует принципиально иной мощности двигателя.
- Нестабильность сплошных упругих материалов. Небольших роботов длиной до 30 сантиметров часто отливают из силикона или мягкого полиуретана. На малых масштабах жесткости этих полимеров достаточно, чтобы отталкиваться от воды. Но если изготовить из того же материала полутораметровый хвост, возросшее гидродинамическое давление набегающего потока просто сомнет его. Хвост потеряет упругость и перестанет создавать поступательное движение.
- Избыточная масса многомоторных систем. Чтобы гибкое тело крупного робота сохраняло заданную геометрию изгиба, в него часто встраивают цепочку последовательных шарниров с отдельным электромотором на каждом звене. Каждый такой узел требует тяжелого герметичного корпуса, прокладки силовых кабелей и подвижных резиновых сальников. В итоге конструкция получается тяжелой, сложной в настройке и уязвимой для протечек.
Авторам проекта требовалось создать такую конструкцию, которая при любой заданной длине будет изгибаться под давлением воды с геометрической точностью, используя при этом всего один источник механической силы.
Устройство ScaFi: перекрестные тяги и стеклопластиковый каркас
Робот разделен на два основных функциональных блока: жесткий приборный корпус и гибкий каркасный хвост.
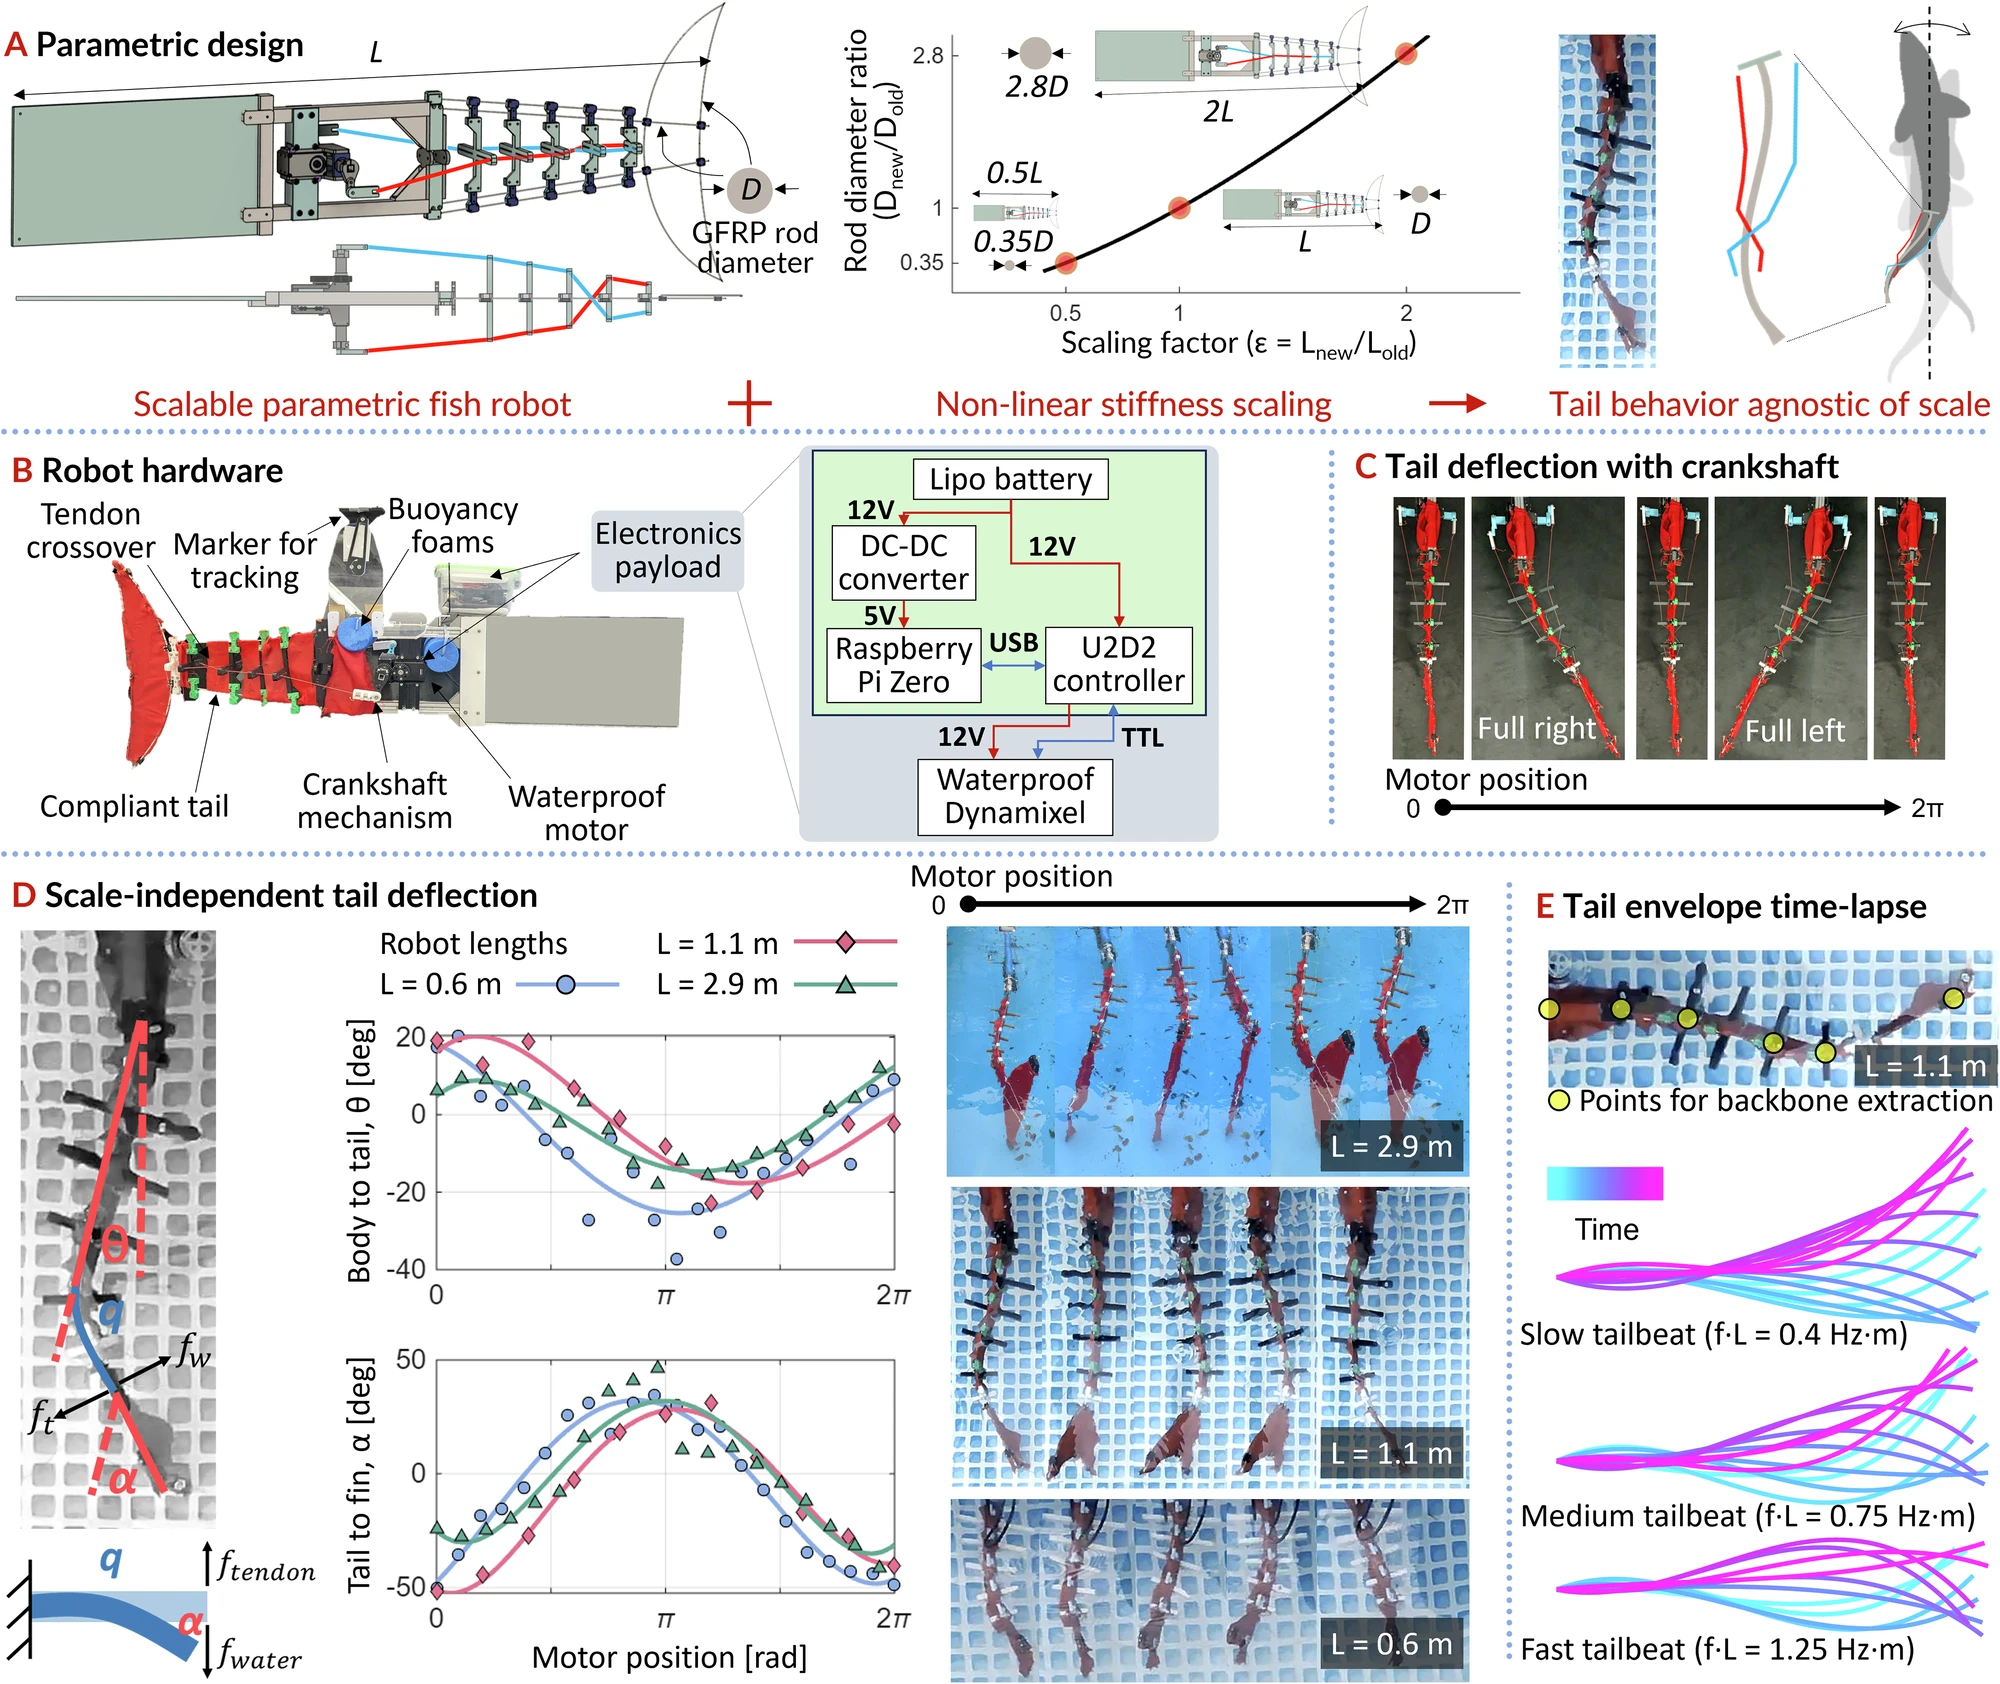
В носовой части, собранной из листового акрила и алюминиевого профиля, находятся аккумуляторная батарея, управляющий микрокомпьютер, датчики энергопотребления и один влагозащищенный электродвигатель. В моделях длиной 0,6 и 1,1 метра конструкторы применили компактный сервопривод, а в крупной трехметровой версии — бесколлекторный мотор с понижающим редуктором.
Хвостовая часть полностью лишена шарниров и подшипников. Ее основу составляют четыре упругих продольных стержня из стеклопластика — композита на основе полимерной смолы, армированной параллельными стеклянными волокнами. Эти стержни проходят через пять поперечных пластиковых перегородок-шпангоутов, расположенных на равном расстоянии друг от друга. Снаружи каркас закрыт легким эластичным тканевым чехлом, который защищает внутренний объем от мусора и снижает гидродинамическое сопротивление.
Движение хвоста организовано с помощью замкнутой тросовой передачи:
- На выходном валу электродвигателя закреплен кривошип, преобразующий непрерывное вращение мотора в возвратно-поступательное движение двух прочных синтетических тросов из волокна Dyneema.
- Тросы проложены вдоль правого и левого бортов сквозь направляющие отверстия во внутренних перегородках хвоста.
- В последней трети хвостового модуля тросы перекрещиваются: левый трос переходит на правую сторону концевого плавника, а правый — на левую.
Благодаря этой перекрестной схеме при натяжении правого троса основание хвоста отклоняется вправо, а концевая секция с плавником принудительно разворачивается влево. В толще воды возникает противофазный волновой изгиб, напоминающий латинскую букву S.
Именно такая траектория заставляет робота захватывать порцию окружающей воды, ускорять ее вдоль линии движения и выбрасывать назад в виде направленного гидродинамического импульса. Форма движения задается исключительно геометрией каркаса и натяжением тросов без применения сложного программного контроля.
Математический закон: расчет диаметра упругих элементов
Чтобы робот сохранял правильную S-образную траекторию движения при любом изменении длины, инженерам требовалось связать толщину внутренних стеклопластиковых стержней с силами сопротивления воды.
Поведение хвостовой части описывается классической теорией изгиба балок. Угол отклонения упругого стержня под нагрузкой прямо пропорционален приложенной внешней силе и квадрату длины изгибаемого участка, но обратно пропорционален жесткости материала и геометрической жесткости поперечного сечения (так называемому осевому моменту инерции).
Если увеличить длину робота в заданное число раз, физические величины изменятся неравномерно:
- Длина гибкого хвоста вырастет пропорционально общему увеличению размера корпуса.
- Сила гидродинамического сопротивления воды при одинаковой скорости движения вырастет пропорционально увеличению площади смоченной поверхности — то есть пропорционально квадрату коэффициента масштабирования длины.
Чтобы угол изгиба хвоста оставался строго одинаковым и у полуметрового, и у трехметрового аппарата, сопротивление стержней изгибу обязано уравновешивать возросшие внешние силы. Расчет показывает: геометрическая жесткость сечения стержней должна увеличиваться пропорционально коэффициенту масштабирования длины, возведенному в шестую степень.
Для сплошного круглого прутка этот показатель жесткости зависит от радиуса в четвертой степени. Сопоставив эти зависимости, инженеры вывели строгое правило: радиус стеклопластиковых стержней должен изменяться пропорционально коэффициенту изменения длины робота, возведенному в степень полтора (или три вторых).
Опираясь на эту расчетную закономерность, авторы построили три физических прототипа разного размера:
- Малый: длина 0,6 метра, масса 1,5 килограмма.
- Средний: длина 1,1 метра, масса 2,4 килограмма.
- Большой: длина 2,92 метра, масса 11,0 килограммов.
Использование стеклопластиковых стержней расчетного диаметра вместо цельнометаллических конструкций позволило сохранить минимальный вес: почти трехметровый аппарат весит всего 11 килограммов. Его может доставить к воде и развернуть один человек без применения грузоподъемной техники.
Лабораторные замеры: гидродинамический след и инвариантность движения
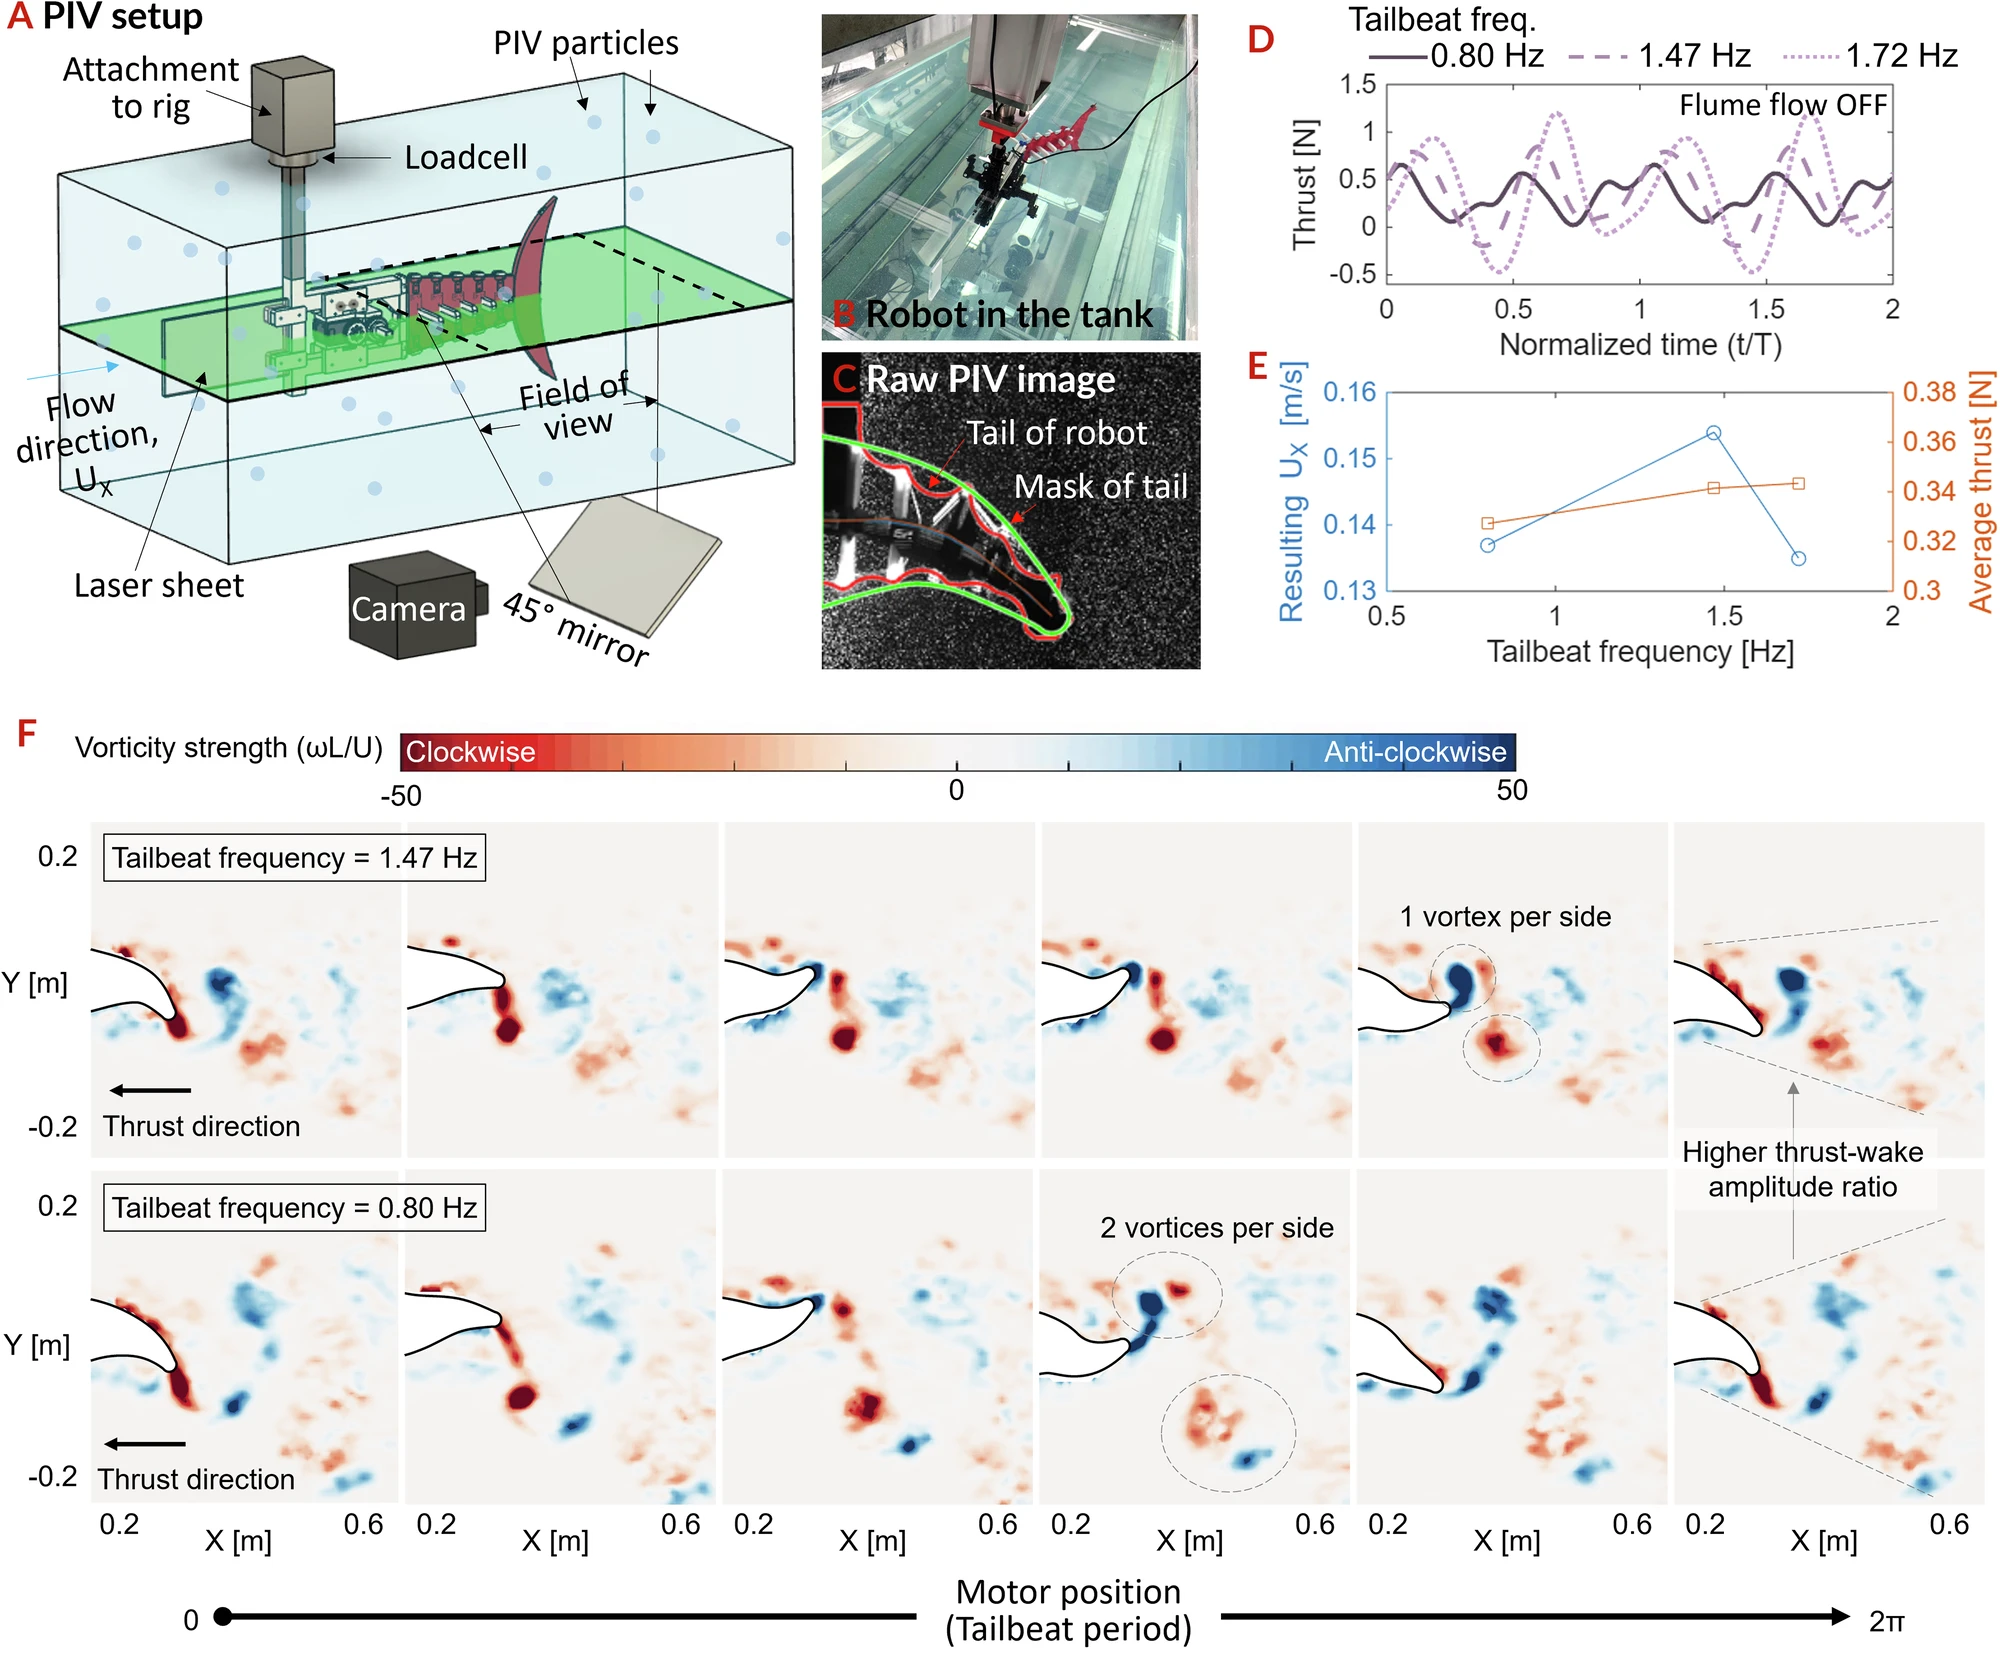
Работоспособность концепции проверили в лабораторном гидроканале на малом образце длиной 0,6 метра с помощью оптического метода лазерной велосиметрии частиц.
В воду добавили микроскопические светорассеивающие частицы, нейтрально взвешенные в объеме. Тонкий лазерный луч разворачивали в оптическую плоскость вдоль оси хвоста, а высокоскоростная камера вела съемку с частотой 1000 кадров в секунду. Программа покадрово отслеживала смещение частиц и строила векторное поле скоростей и структуру вихрей за движущимся плавником.
Оптические замеры показали:
- При частоте 1,47 герца за плавником формируется выраженная обратная вихревая дорожка Кармана. С верхней и нижней кромок хвоста поочередно срываются завихрения с противоположным вращением, между которыми формируется узкая струя воды, направленная строго назад. В этом режиме средняя сила тяги составила 0,34 ньютона при скорости набегающего потока 0,15 метра в секунду.
- При снижении частоты до 0,80 герца с хвоста срываются парные вихри, которые рассеивают импульс в стороны под углом к направлению движения. Полезный упор снижается.
- При повышении частоты до 1,72 герца пиковое усилие на датчиках растет, но одновременно возрастает гидродинамическое торможение хвостовой лопасти в фазе обратного взмаха. В итоге средняя результирующая тяга падает.
После этого инженеры провели серию свободных заплывов всех трех роботов в испытательном бассейне с верхней оптической системой трекинга.
Они сопоставили два ключевых безразмерных параметра: безразмерную длину шага (расстояние, которое робот проплывает за один полный взмах хвоста, поделенное на длину его корпуса) и число Струхаля (величину, связывающую частоту колебаний хвоста, ширину его размаха и поступательную скорость движения).
Экспериментальные точки всех трех аппаратов длиной 0,6 м, 1,1 м и 2,9 м легли на одну непрерывную расчетную линию. Это доказало: закон масштабирования упругих стержней в степени полтора обеспечивает абсолютное совпадение геометрии волнового движения независимо от физического размера робота.
Энергетические ограничения масштабирования
Несмотря на совпадение геометрической формы движения, энергетические характеристики моделей при масштабировании разошлись.
Для измерения расхода энергии исследователи рассчитали показатель стоимости перемещения — величину, которая показывает, сколько электрической энергии тратит робот на перемещение единицы собственной массы на единицу расстояния. Чем ниже этот показатель, тем рациональнее расходуется заряд аккумулятора.
Малый робот длиной 0,6 метра и средний длиной 1,1 метра показали схожие профили энергопотребления с выраженной зоной максимальной экономичности на частотах колебаний около одного герца. Однако у трехметрового образца удельные затраты энергии на перемещение выросли более чем втрое.
Это объясняется тремя физическими факторами:
- Рост турбулентного трения. С увеличением длины корпуса площадь контакта с водой вырастает многократно, что приводит к формированию развитого турбулентного пограничного слоя, создающего сильное сопротивление движению.
- Инерция присоединенной массы воды. При размашистых движениях крупного плавника двигатель вынужден циклически разгонять и тормозить не только саму конструкцию, но и большой объем окружающей хвост жидкости.
- Особенности крупного электропривода. Бесколлекторный двигатель с редуктором, установленный на крупном образце, оптимизирован для работы на низких частотах (до половины герца), где его электрический КПД оказывается ниже, чем у легких сервоприводов малых моделей.
Устойчивость к течениям, помехам и вес полезной нагрузки
Чтобы оценить применимость конструкции в прикладных миссиях, исследователи провели серию тестов на устойчивость к внешним возмущениям и способность нести полезную нагрузку.
Испытания с дополнительной массой
В носовую часть малого и среднего роботов установили дополнительный балласт:
- Малому роботу массой 1,5 кг добавили 1,0 кг дополнительного веса (рост массы на 66%).
- Среднему роботу массой 2,4 кг добавили 1,5 кг (рост массы на 62%) и 2,0 кг (рост массы на 82%).
Под нагрузкой аппараты сохранили устойчивый прямой курс и стабильный шаг волнового движения. Дополнительный вес снизил пиковые рывки при разгоне, уменьшил предельную скорость на 15-20% и сместил диапазон оптимальной частоты взмахов в сторону более медленных колебаний.
Испытания на боковой рывок
Устойчивость курса к динамическим помехам проверяли с помощью сбрасываемого груза. Во время прямолинейного движения робота дергали за борт тонким шнуром, к которому был прикреплен груз, равный по массе 60-65% от веса самого аппарата. Сразу после рывка шнур отсоединялся, а система камер фиксировала величину бокового сноса и время возврата на исходную траекторию.
Тест наглядно показал преимущество крупного размера: чем больше аппарат, тем стабильнее он держит курс.
Малый робот после бокового удара испытывал длительные колебания корпуса и долго возвращался к прямой линии. Средний и крупный аппараты за счет высокого момента собственной инерции и сопротивления воды гасили внешнее возмущение в два раза быстрее, почти не отклоняясь от заданной линии движения.
Натурные испытания в природных водоемах
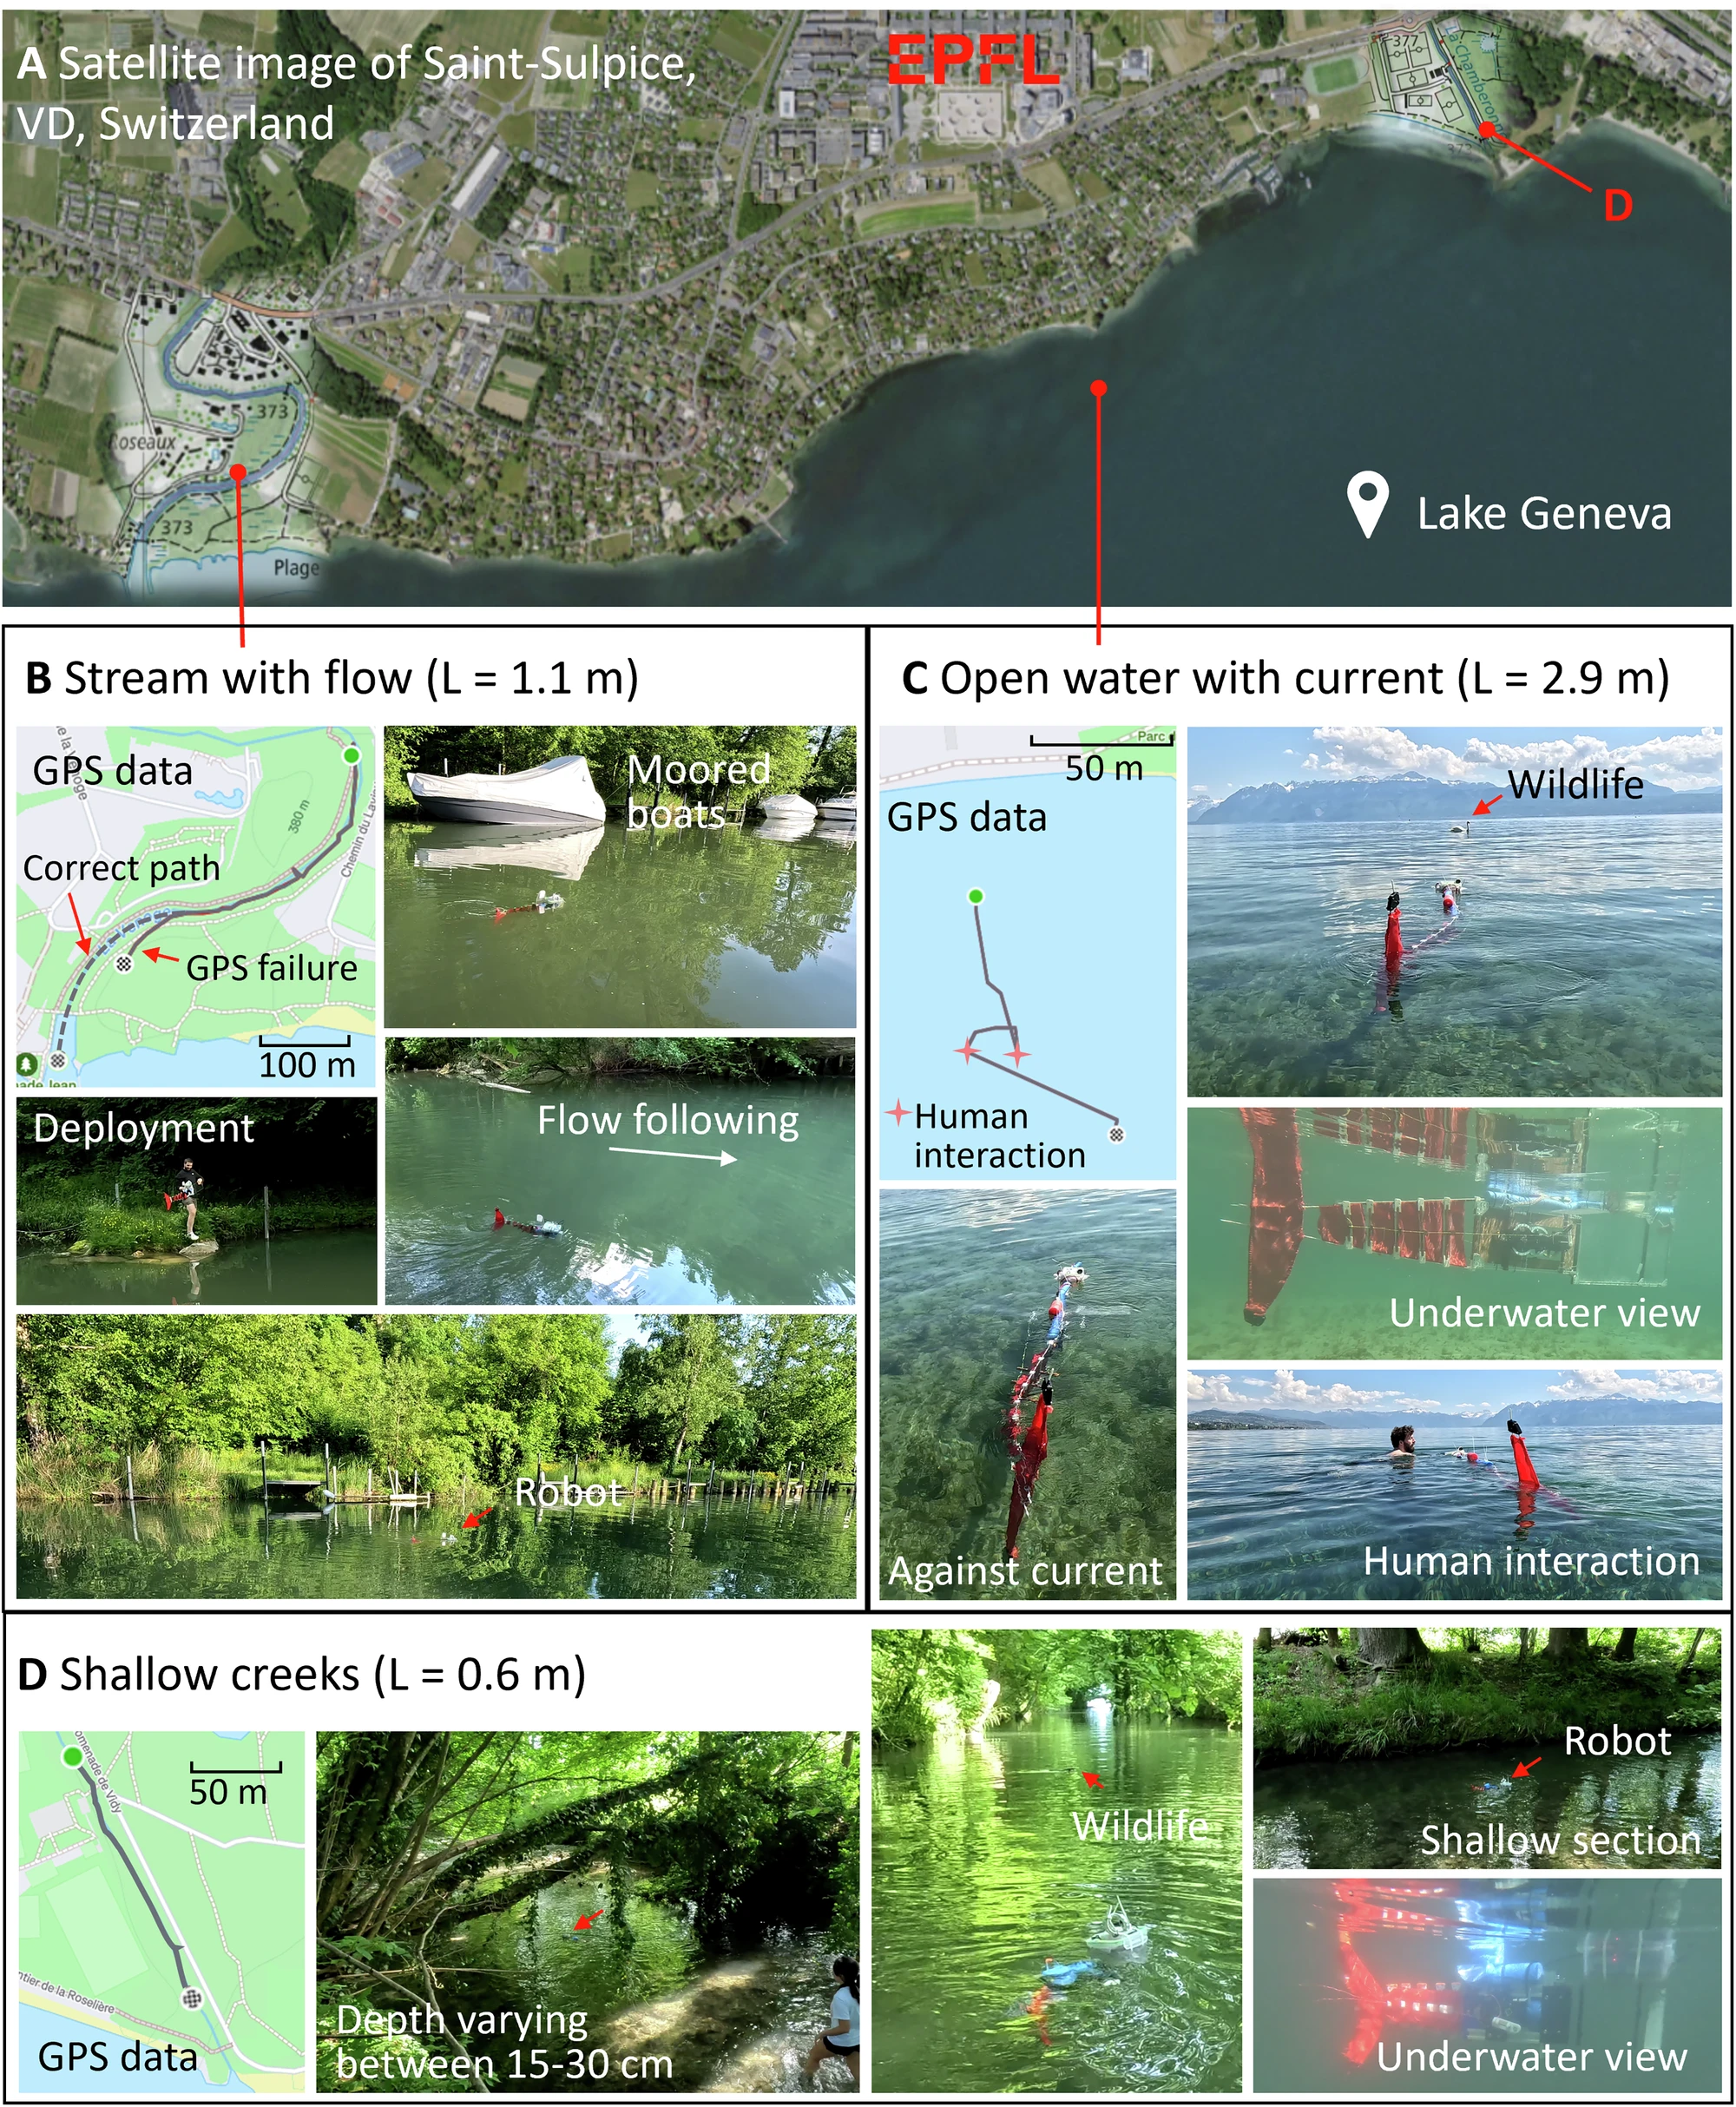
Проверку возможностей платформы ScaFi завершили испытаниями в водоемах швейцарского кантона Во, выбрав для каждого размера робота соответствующую гидрологическую среду:
- Мелководный каменистый ручей глубиной 15-30 сантиметров. В эти условия поместили малый аппарат длиной 0,6 метра. Компактный корпус свободно маневрировал между выступающими камнями и плотными пучками водорослей, не рискуя сесть на мель или повредить гребные лопасти. Присутствие диких околоводных грызунов показало, что плавные движения гибкого хвоста не отпугивают местную фауну.
- Извилистая река со средним течением. Средний робот длиной 1,1 метра показал высокую пассивную стабильность. Двигаясь в автономном режиме, он плавно следовал естественным изгибам речного русла. Даже когда густые кроны деревьев на берегу заблокировали прием сигналов GPS, робот продолжал удерживать прямой курс и равномерную тягу за счет гидродинамического взаимодействия гибкого тела с потоком.
- Открытая акватория Женевского озера. Крупный трехметровый аппарат тестировали в условиях выраженных поверхностных волн и ветровых течений. Высокая масса и тяга позволили роботу стабильно держать заданный азимут против волнения. Внутренний объем носового отсека позволил разместить емкий аккумулятор для многочасового автономного плавания и набор гидрохимических датчиков для экологического мониторинга воды.
Практическое значение разработки
Исследование команды из EPFL и NYU предлагает инженерный метод создания подводных аппаратов, где гидродинамическая эффективность достигается не программными алгоритмами, а механическими свойствами материалов.
Закон изменения диаметра упругих элементов в степени три вторых дает практические преимущества при проектировании:
- Отказ от проектирования с нуля. Инженеру больше не требуется заново подбирать компоновку узлов под каждый конкретный размер. Достаточно выбрать требуемую длину робота под задачу и по готовой формуле определить диаметр стеклопластиковых стержней.
- Высокая надежность. Применение одного электродвигателя вместо многозвенных приводов сводит к минимуму число подвижных уплотнений, снижает риск протечек и упрощает сборку.
- Широкий диапазон применения. По единому чертежу можно создавать как малогабаритные аппараты для инспекции узких гидротехнических труб и мелководий, так и многометровые платформы для автономного экологического мониторинга морей и океанов.
Источник: npj Robotics


0 комментариев
Добавить комментарий