Почему некоторые навыки невозможно развить, сколько бы вы ни тренировались: геометрия пластичности мозга
Интерфейсы «мозг — компьютер» создаются для того, чтобы человек мог управлять внешними приборами напрямую, с помощью электрических или сосудистых сигналов коры больших полушарий. С помощью таких систем уже двигают бионические протезы, набирают текст без помощи рук и возвращают подвижность пациентам после тяжелых травм. Однако у этой технологии есть серьезное системное ограничение: обучение управлению занимает недели и месяцы, а около трети людей вообще не могут освоить интерфейс даже после сотен попыток.
В научной среде эту проблему долгое время называли «нейроинтерфейсной неграмотностью». Считалось, что мозг некоторых людей недостаточно пластичен, не умеет концентрироваться на задаче или производит слишком много постороннего шума, который сбивает декодер с толку.
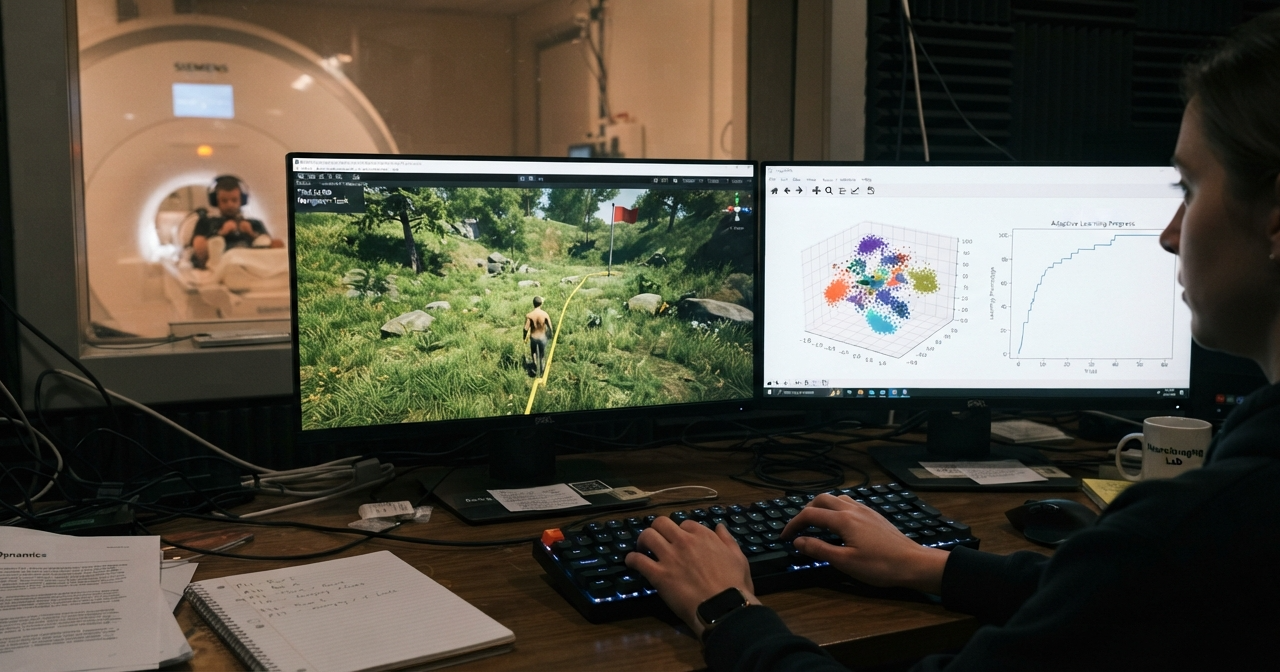
Группа исследователей из Йельского университета и Монреальского института искусственного интеллекта Mila доказала, что эта точка зрения ошибочна. Неудачи пользователей связаны с тем, как именно программисты настраивают алгоритмы расшифровки сигналов. Активность мозга подчинена строгим математическим закономерностям — низкоразмерным нейронным многообразиям.
Если алгоритм декодирования учитывает это естественное пространство состояний, человек учится управлять виртуальным объектом за несколько минут. Если же алгоритм требует от мозга паттерна активности, который не заложен в его естественную структуру, управление оказывается невозможным.
Содержание
- Что такое нейронное многообразие
- Навигация вместо простых движений
- Два этапа: джойстик и чистое усилие мысли
- Математический фильтр: T-PHATE и автоэнкодер реального времени
- Проверка на прочность: три сценария управления
- Результаты тестирования
- Нейронное выравнивание: как мозг решает задачу
- Практические выводы для инженерии и медицины
- Новая парадигма нейроконтроля
Что такое нейронное многообразие
В коре больших полушарий работают миллиарды нейронов. Если бы каждая нервная клетка включалась и выключалась абсолютно независимо от соседей, количество возможных состояний мозга стремилось бы к бесконечности. Но в живой ткани нейроны соединены синапсами, объединены в проводящие пути и сгруппированы в локальные цепочки. Возбуждение одних клеток всегда активирует или подавляет строго определенные соседние группы.
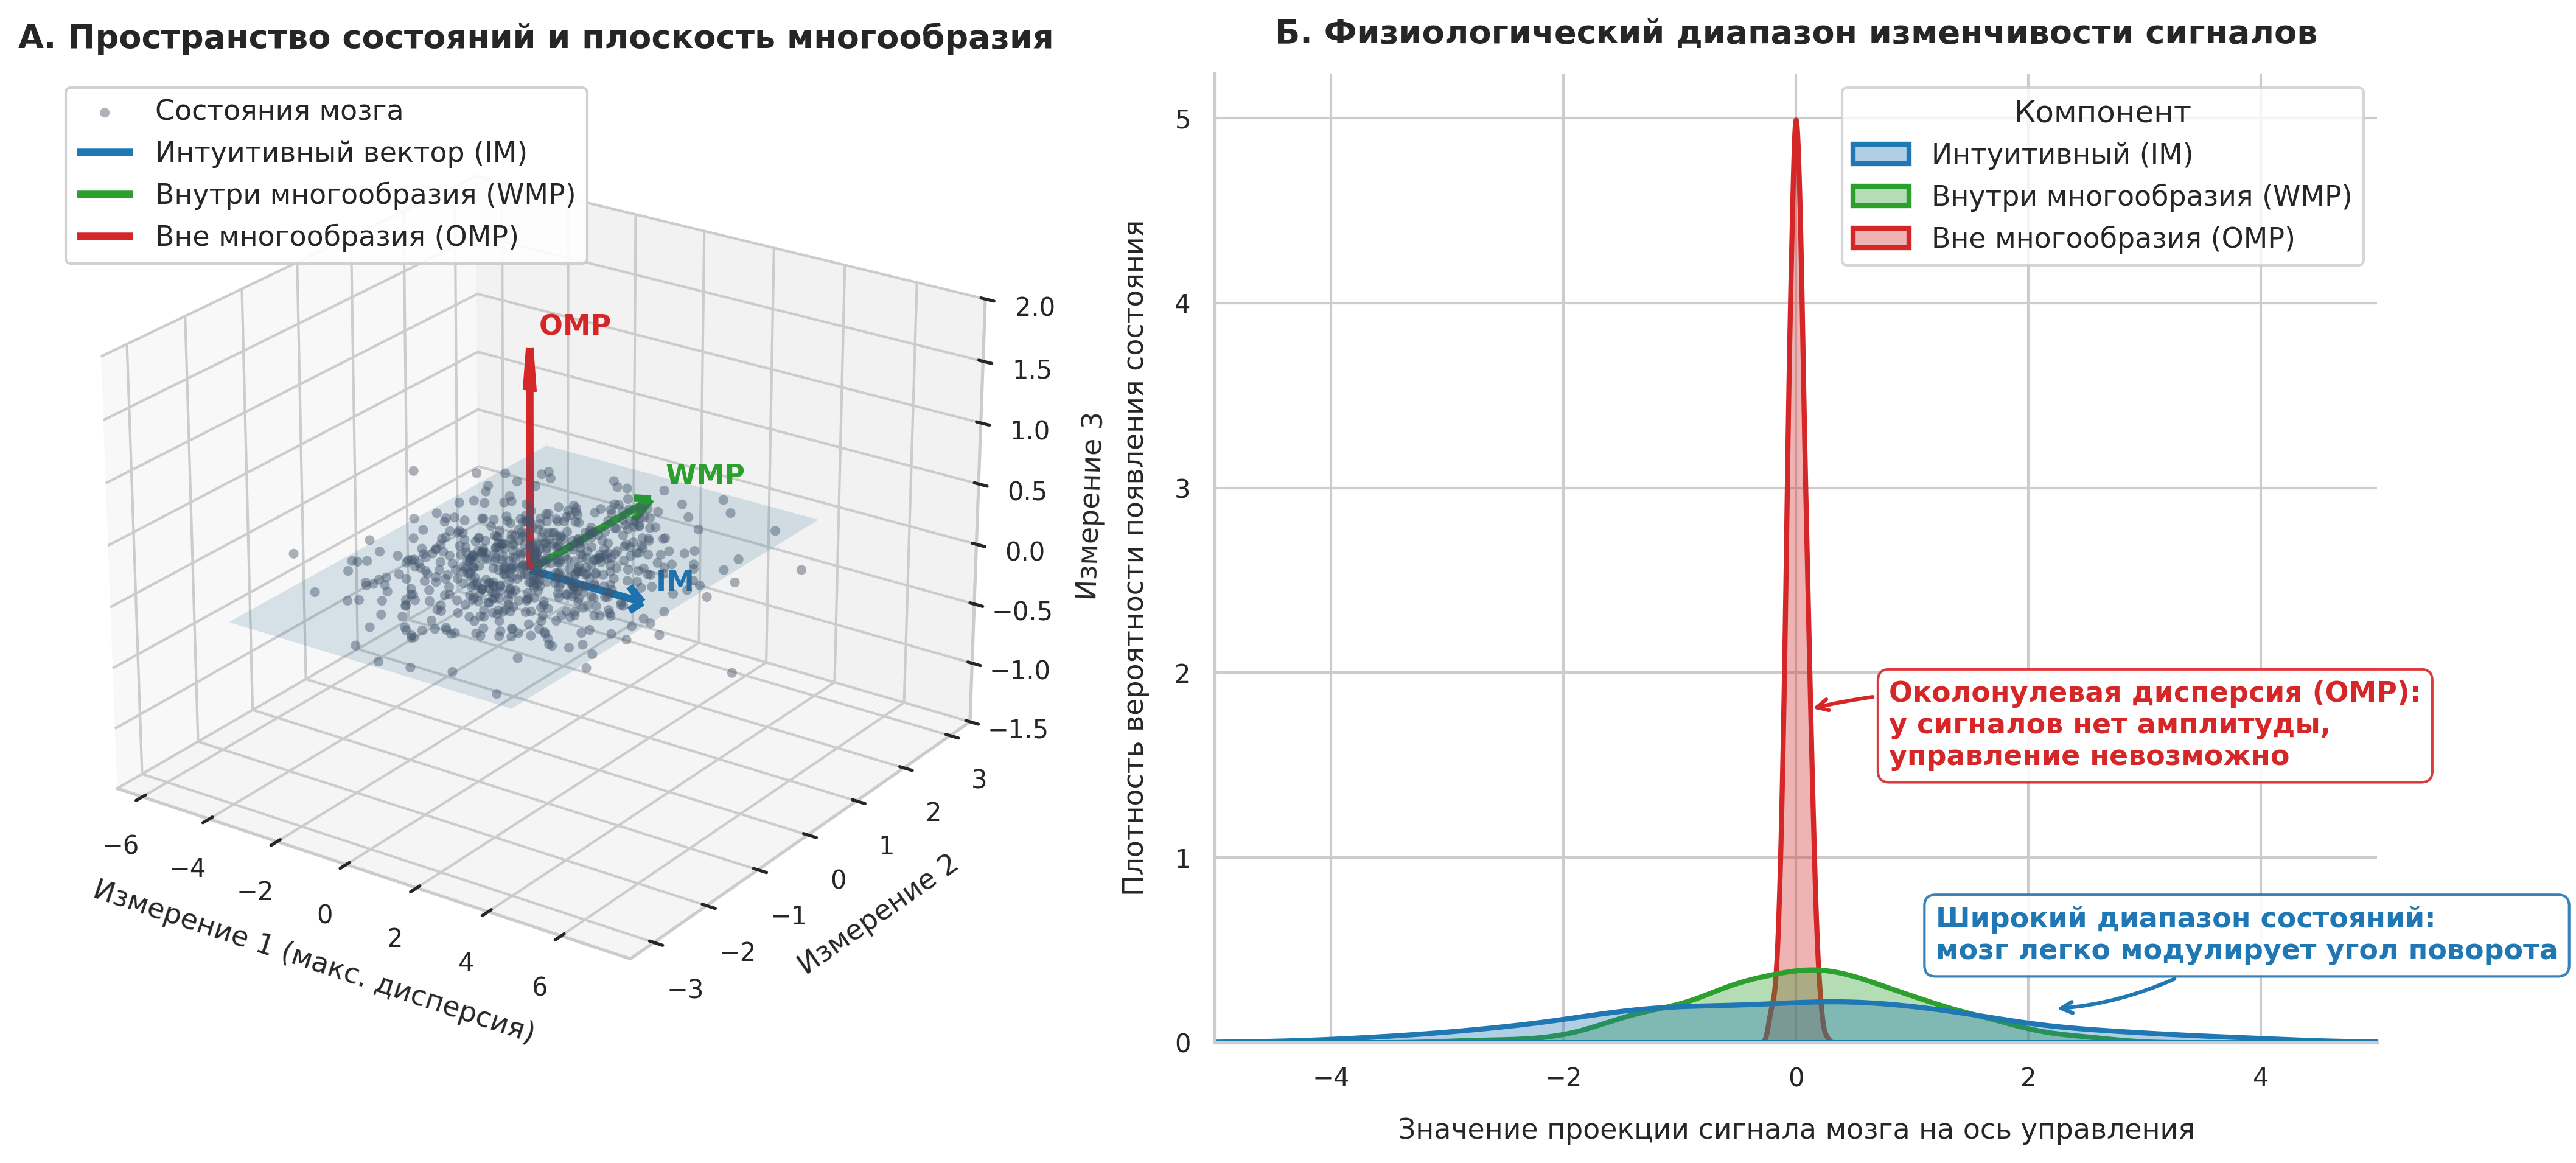
Из-за этих анатомических и функциональных ограничений мозг работает в узком диапазоне состояний. Если измерить активность нескольких тысяч участков мозга одновременно, то полученные точки данных не заполнят все расчетное пространство равномерно. Они выстроятся вдоль относительно компактной низкоразмерной структуры — многообразия.
Многообразие — это математический термин, обозначающий геометрическое пространство, которое локально устроено просто, хотя находится внутри более сложного пространства. В контексте работы мозга многообразие означает следующее: поведение тысяч отдельных зон можно описать всего несколькими ключевыми параметрами.
Паттерны активности, которые нейронная сеть способна формировать за счет существующих связей, называют состояниями внутри многообразия. Паттерны, которые требуют несогласованной работы клеток или одновременного включения несовместимых контуров, называют состояниями вне многообразия. Мозг способен переходить в такие непривычные состояния, но для перестройки синапсов требуются недели непрерывных тренировок. Обычная калибровка интерфейсов этого времени не дает.
Ранее этот факт наблюдали только у животных. Опыты на обезьянах с вживленными в моторную кору микроэлектродами показали, что животные мгновенно обучаются двигать курсор на мониторе, если математическая логика программы совпадает с исходным распределением нейронной активности. Авторы новой работы впервые проверили, действует ли то же самое правило на людях, применимо ли оно к высшим мыслительным процессам и можно ли использовать эту геометрию без хирургического вмешательства — через магнитно-резонансный томограф.
Навигация вместо простых движений
Большинство классических нейроинтерфейсов регистрируют активность первичной моторной коры — зоны, которая запускает сокращения конкретных мышц тела. В таких тестах человек воображает сжатие кисти, движение ступней или шевеление языком.
Исследователи из Йеля усложнили задачу. Они обратились к высшим когнитивным процессам, которые не связаны с простыми мышечными командами. Мишенью эксперимента стала нейронная сеть пространственной навигации. Это распределенный ансамбль глубинных и корковых структур: гиппокамп, парагиппокампальная кора, ретроспленальная кора и прекунеус. Эти области создают внутренние координаты пространства, сохраняют память о событиях и планируют маршруты.
В исследовании приняли участие 18 человек (еще двоих исключили из-за сна в томографе и сбоев оборудования). Эксперимент состоял из нескольких сессий в 3-тесловом томографе Siemens Prisma. Томограф сканировал весь объем мозга каждые две секунды, регистрируя так называемый BOLD-сигнал — уровень насыщения сосудов кислородом, который растет в тех вокселях (объемных пикселях изображения), где нервные клетки потребляют больше энергии.
Для проведения опыта авторы разработали компьютерную игру на движке Unity. Участник эксперимента лежал внутри сканера и видел перед собой трехмерную круглую арену с виртуальным человеком-аватаром. В случайном месте арены стоял флаг, к которому вела прямая линия. Задачей было довести аватара до цели как можно быстрее.
Два этапа: джойстик и чистое усилие мысли
Эксперимент разделили на две последовательные фазы:
1. Определение личной геометрии активности
В первой сессии добровольцы управляли аватаром с помощью специального оптоволоконного джойстика, не содержащего металлических деталей. Они свободно перемещали фигуру по арене, огибали виртуальные деревья и камни.
В это время компьютер записывал динамику активности примерно 1300 вокселей, входящих в индивидуальную навигационную сеть каждого участника. На основе этих данных система рассчитывала математические границы персонального многообразия: какие именно сочетания сигналов характерны для конкретного человека, когда он мысленно ориентируется в виртуальном пространстве.
2. Переход на управление через томограф
В последующих сессиях джойстик убирали. Участники должны были поворачивать аватара только силой воли. Фигура шла вперед с постоянной скоростью, а ее угол отклонения в реальном времени зависел от текущего состояния навигационной сети мозга.
Добровольцам не навязывали конкретную мысленную тактику. Они пробовали разные стратегии: представляли себе шаги, вспоминали дорогу домой, проговаривали команды про себя, перебирали приятные воспоминания или концентрировали взгляд на флаге. Главное условие — компьютер должен был зафиксировать требуемый паттерн вокселей.
Математический фильтр: T-PHATE и автоэнкодер реального времени
Управление внешним устройством через функциональную МРТ сопряжено с тремя серьезными физиологическими и техническими сложностями:
- Гемодинамическая задержка. Кровь приливает к работающим нейронам не мгновенно. Сигнал BOLD запаздывает по отношению к самой мысли на 4-6 секунд.
- Низкое соотношение «сигнал — шум». Дыхание человека, биение сердца, микродвижения головы и нестабильность магнитных полей создают значительные помехи.
- Высокая размерность данных. Обрабатывать одновременно 1300 параметров каждые две секунды с нулевой задержкой стандартными методами невозможно.
Чтобы решить эти проблемы, ученые применили цепочку из двух математических методов.
Сначала для анализа базовой активности джойстикового этапа использовали алгоритм T-PHATE (Temporal Potential of Heat Diffusion for Affinity-based Transition Embedding). Это метод нелинейного снижения размерности, разработанный специально для сложных биологических процессов.
T-PHATE строит матрицу сходства между состояниями мозга на основе двух параметров: локальной плотности данных и временной автокорреляции (то есть того, как активность каждого вокселя зависит от его недавней предыстории). С помощью методов тепловой диффузии алгоритм очищает сигнал от шума и сворачивает исходные 1300 измерений в 20 главных нелинейных измерений. Полученная 20-мерная матрица и стала тем самым «индивидуальным многообразием».
Однако T-PHATE требует слишком много вычислительного времени. Выполнять этот расчет заново каждые две секунды во время работы интерфейса невозможно: игра начала бы зависать, разрушая петлю обратной связи.
Поэтому исследователи использовали нейросетевой мост — MRAE (Manifold-Regularized Autoencoder, регуляризованный по многообразию автоэнкодер). Автоэнкодер состоит из двух соединенных частей: энкодера, который сжимает 1300 вокселей в скрытый слой из 20 нейронов, и декодера, который пытается восстановить исходную картину обратно.
При обучении автоэнкодера авторы ввели двойное математическое правило (функцию потерь):
- Первая часть формулы оценивала точность восстановления исходного сигнала вокселей.
- Вторая часть строго наказывала систему, если координаты точек в ее 20-мерном скрытом слое хоть немного отклонялись от эталонного многообразия T-PHATE.
В результате энкодер научился мгновенно — за доли секунды — принимать «сырой» объемный снимок мозга из сканера и проецировать его в заданное геометрическое пространство. Скорость обработки позволила замкнуть контур управления без задержек.
Проверка на прочность: три сценария управления
После калибровки системы начался главный эксперимент. Исследователи искусственно меняли способ, которым активность мозга переводилась в поворот аватара. Они проверяли, сможет ли человек подстроиться под новые правила управления, если эти правила требуют генерации разных типов нейронных сигналов.
Было создано три режима:
- Интуитивное сопоставление (IM — Intuitive Mapping). Угол поворота аватара привязали к главному компоненту многообразия — направлению, вдоль которого мозг человека естественным образом менял свою активность сильнее всего в процессе обычной навигации.
- Возмущение внутри многообразия (WMP — Within-Manifold Perturbation). Правило управления изменили: аватар перестал слушаться прежних мыслей. Теперь поворот привязали ко второму по значимости компоненту того же самого многообразия. Этот паттерн был для участника непривычным, но принципиально доступным: он находился внутри пространства естественных состояний его мозга.
- Возмущение вне многообразия (OMP — Outside-Manifold Perturbation). Управление привязали к 20-му компоненту — направлению, где естественная изменчивость сигналов мозга была близка к нулю. Чтобы повернуть персонажа, человек должен был сформировать такую комбинацию вокселей, которую его навигационная сеть в обычных условиях никогда не воспроизводит.
Для чистоты эксперимента данные реальных людей сравнивали с симулированными участниками. Авторы сгенерировали 20 цифровых моделей на основе реального физиологического шума человеческого мозга, лишенного какой-либо осмысленной когнитивной активности, и прогнали их через те же самые алгоритмы.
Результаты тестирования
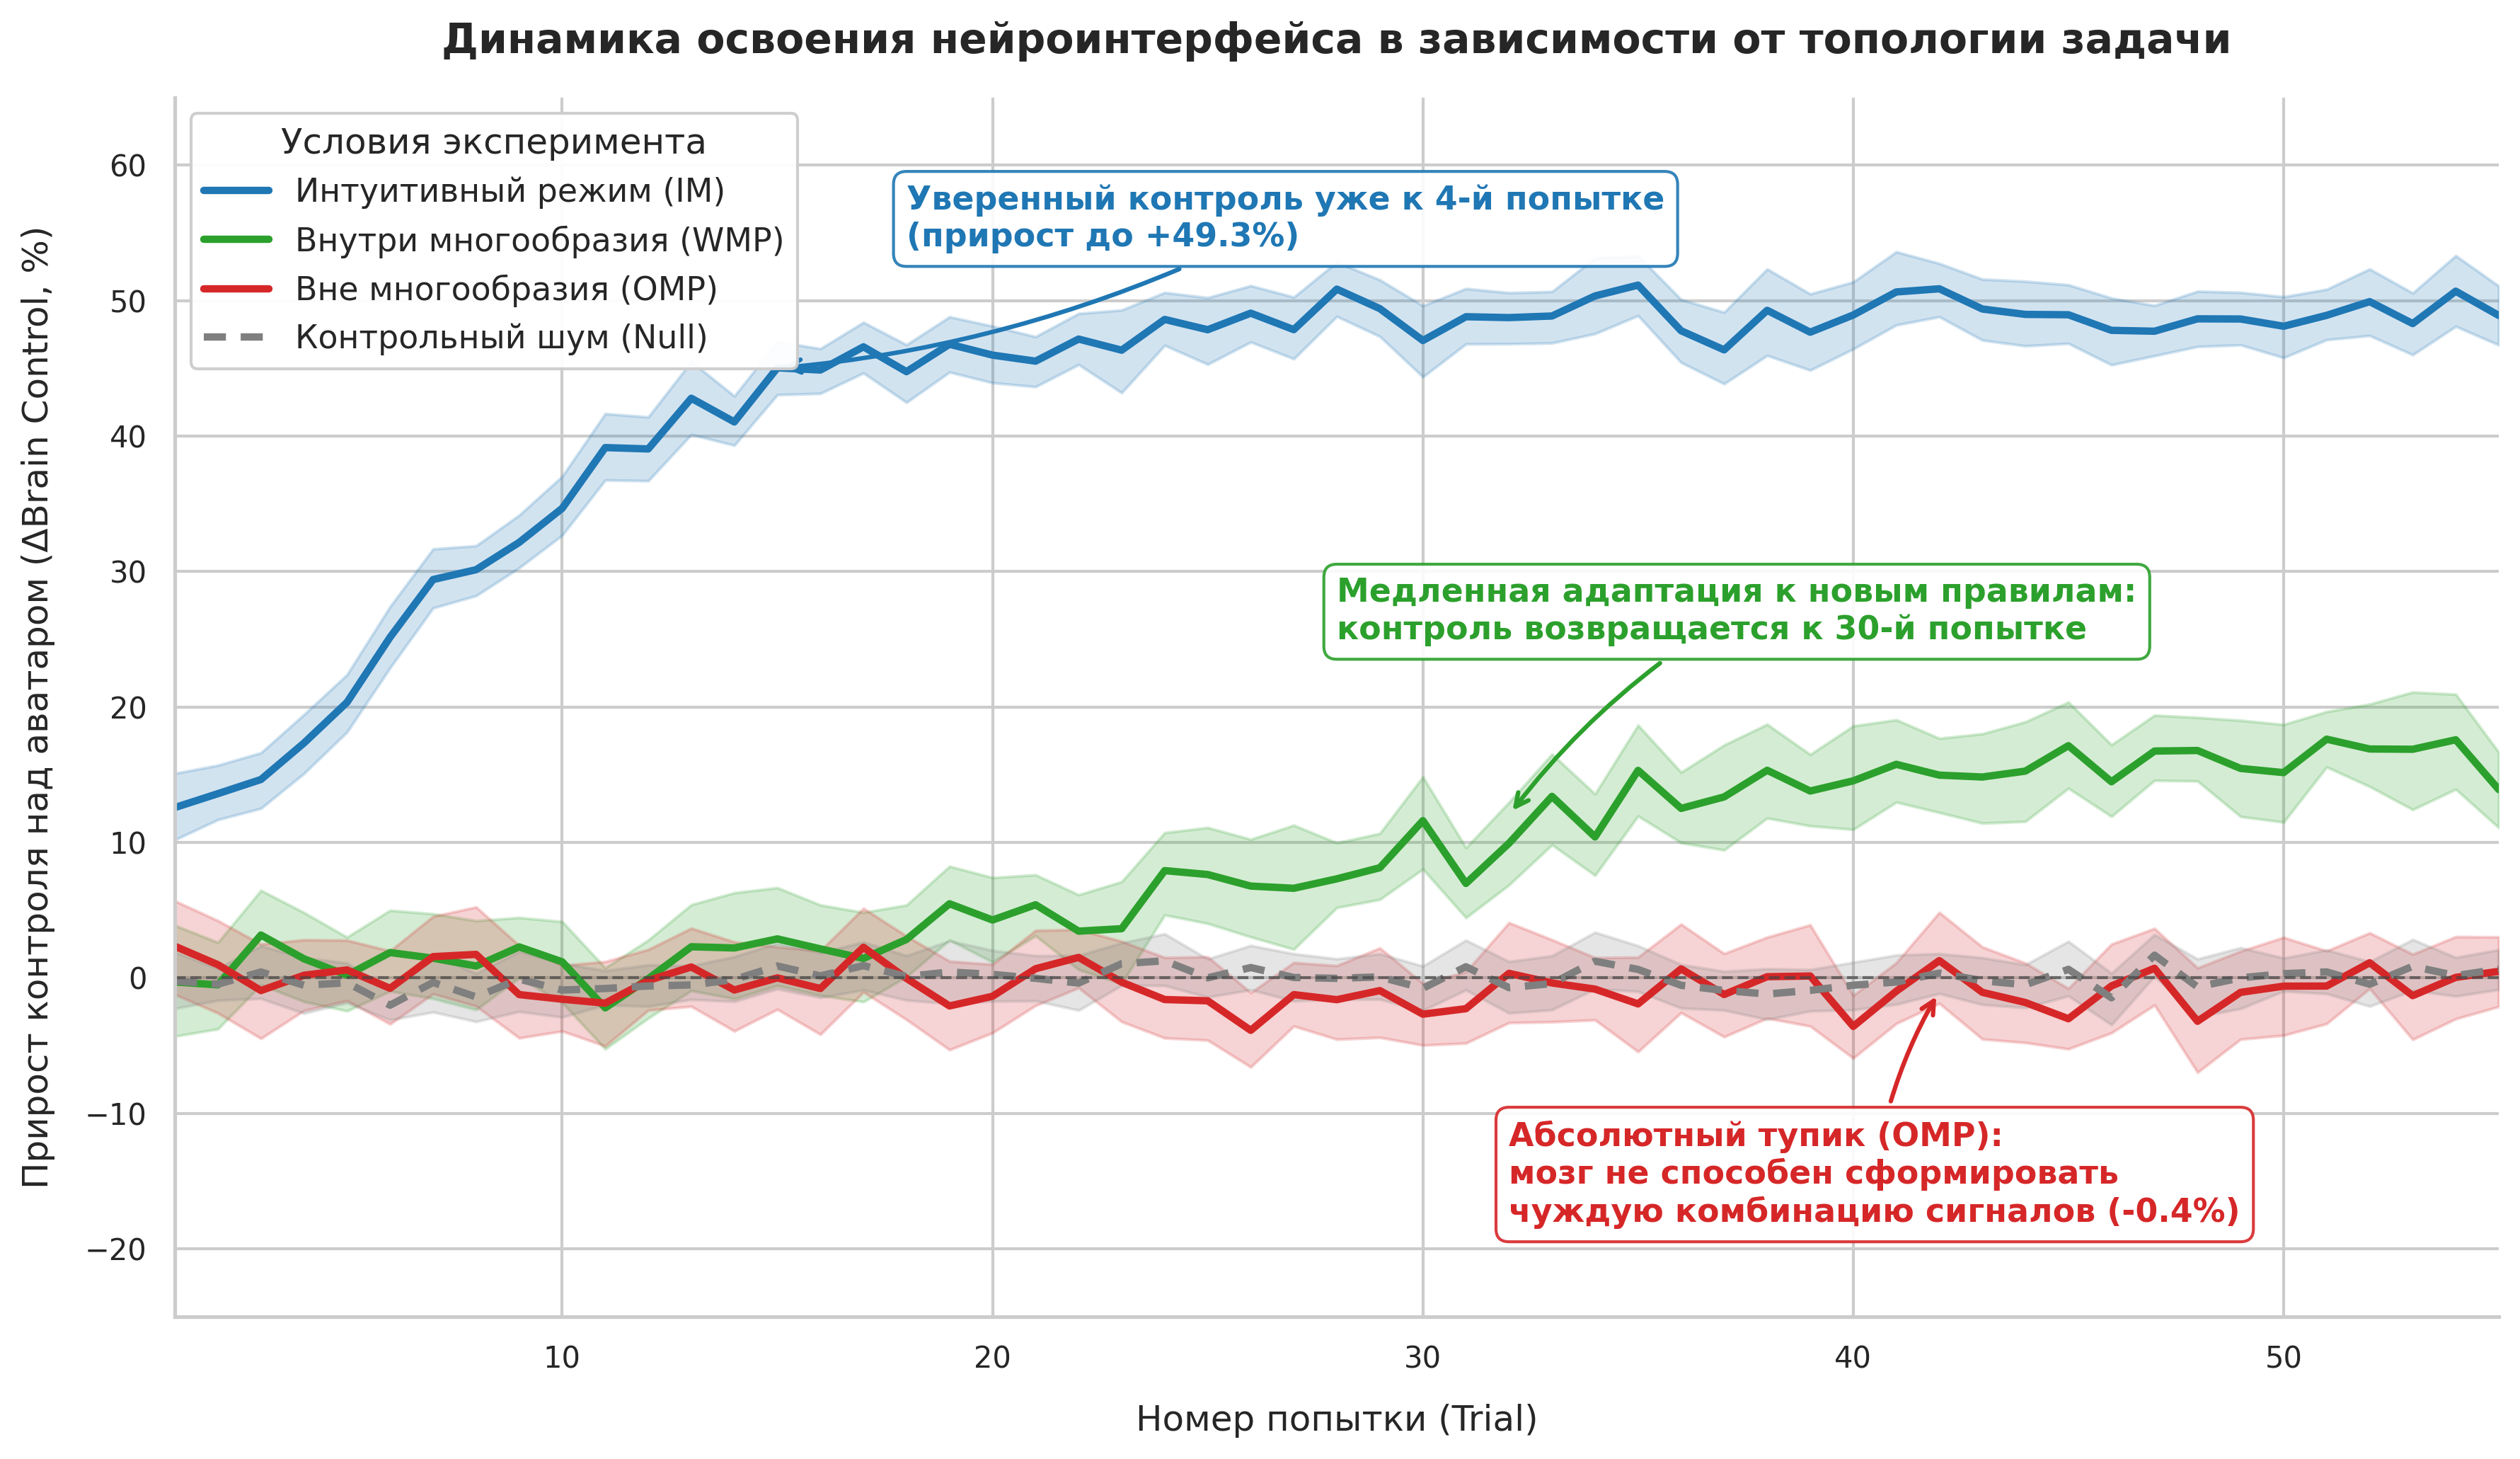
Успешность управления оценивали параметром «контроль мозга» (Brain Control). В начале каждого заезда система предоставляла участнику адаптивную поддержку — виртуальные направляющие, которые не давали аватару уйти далеко от курса при ошибочных командах.
По мере того как действия человека становились точнее, программная поддержка автоматически отключалась. Если точность падала, поддержка снова возрастала. Значение 100% означало, что аватар слушается исключительно сигналов мозга без малейшей коррекции со стороны программы.
Разница между режимами оказалась абсолютной:
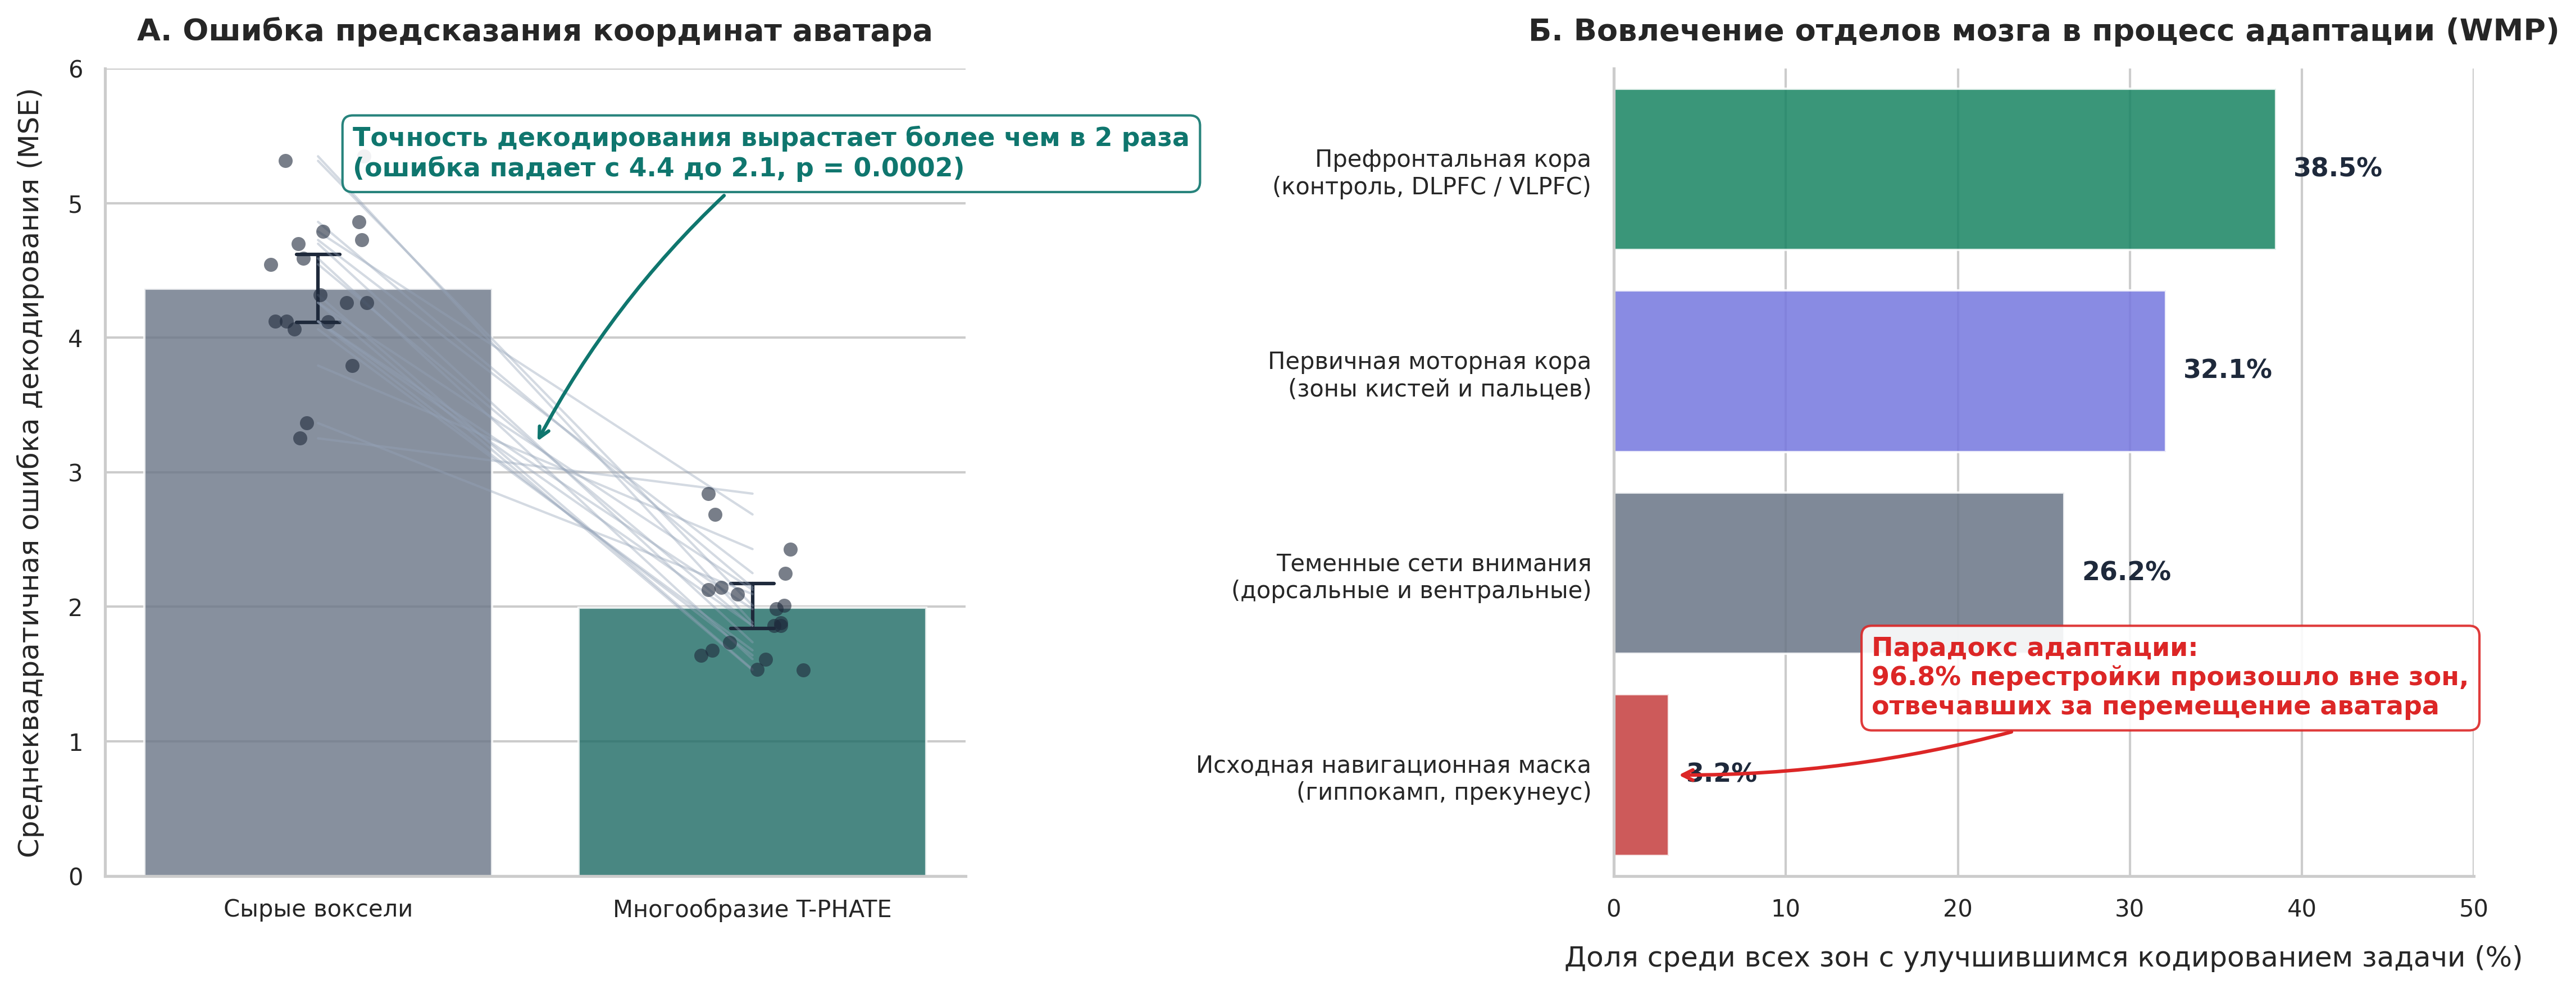
- Интуитивный режим (IM): Все участники освоили управление почти мгновенно. Рост точности стал статистически достоверным уже к 4-й попытке. Итоговый прирост контроля составил в среднем +49,3%.
- Возмущение внутри многообразия (WMP): Смена правил сбила людей с толку, и точность резко упала. Однако мозг участников начал перестраиваться. Примерно к 30-й попытке траектории аватаров снова выровнялись. Итоговый прирост контроля составил +16,4%. Люди за одну сессию вернули себе власть над интерфейсом.
- Возмущение вне многообразия (OMP): Ни один из участников не смог восстановить контроль. Среднее изменение параметра составило -0,4%, что неотличимо от нуля. Люди выполняли десятки попыток, меняли ментальные приемы, но система не зафиксировала никакого прогресса.
- Симулированные модели (шум): Изменение составило 0,0%. Это доказало, что успехи людей в режимах IM и WMP не были случайной ошибкой алгоритмов адаптации или погрешностью фильтрации шума.
Нейронное выравнивание: как мозг решает задачу
Исследователи выяснили точный нейробиологический механизм адаптации к новым условиям.
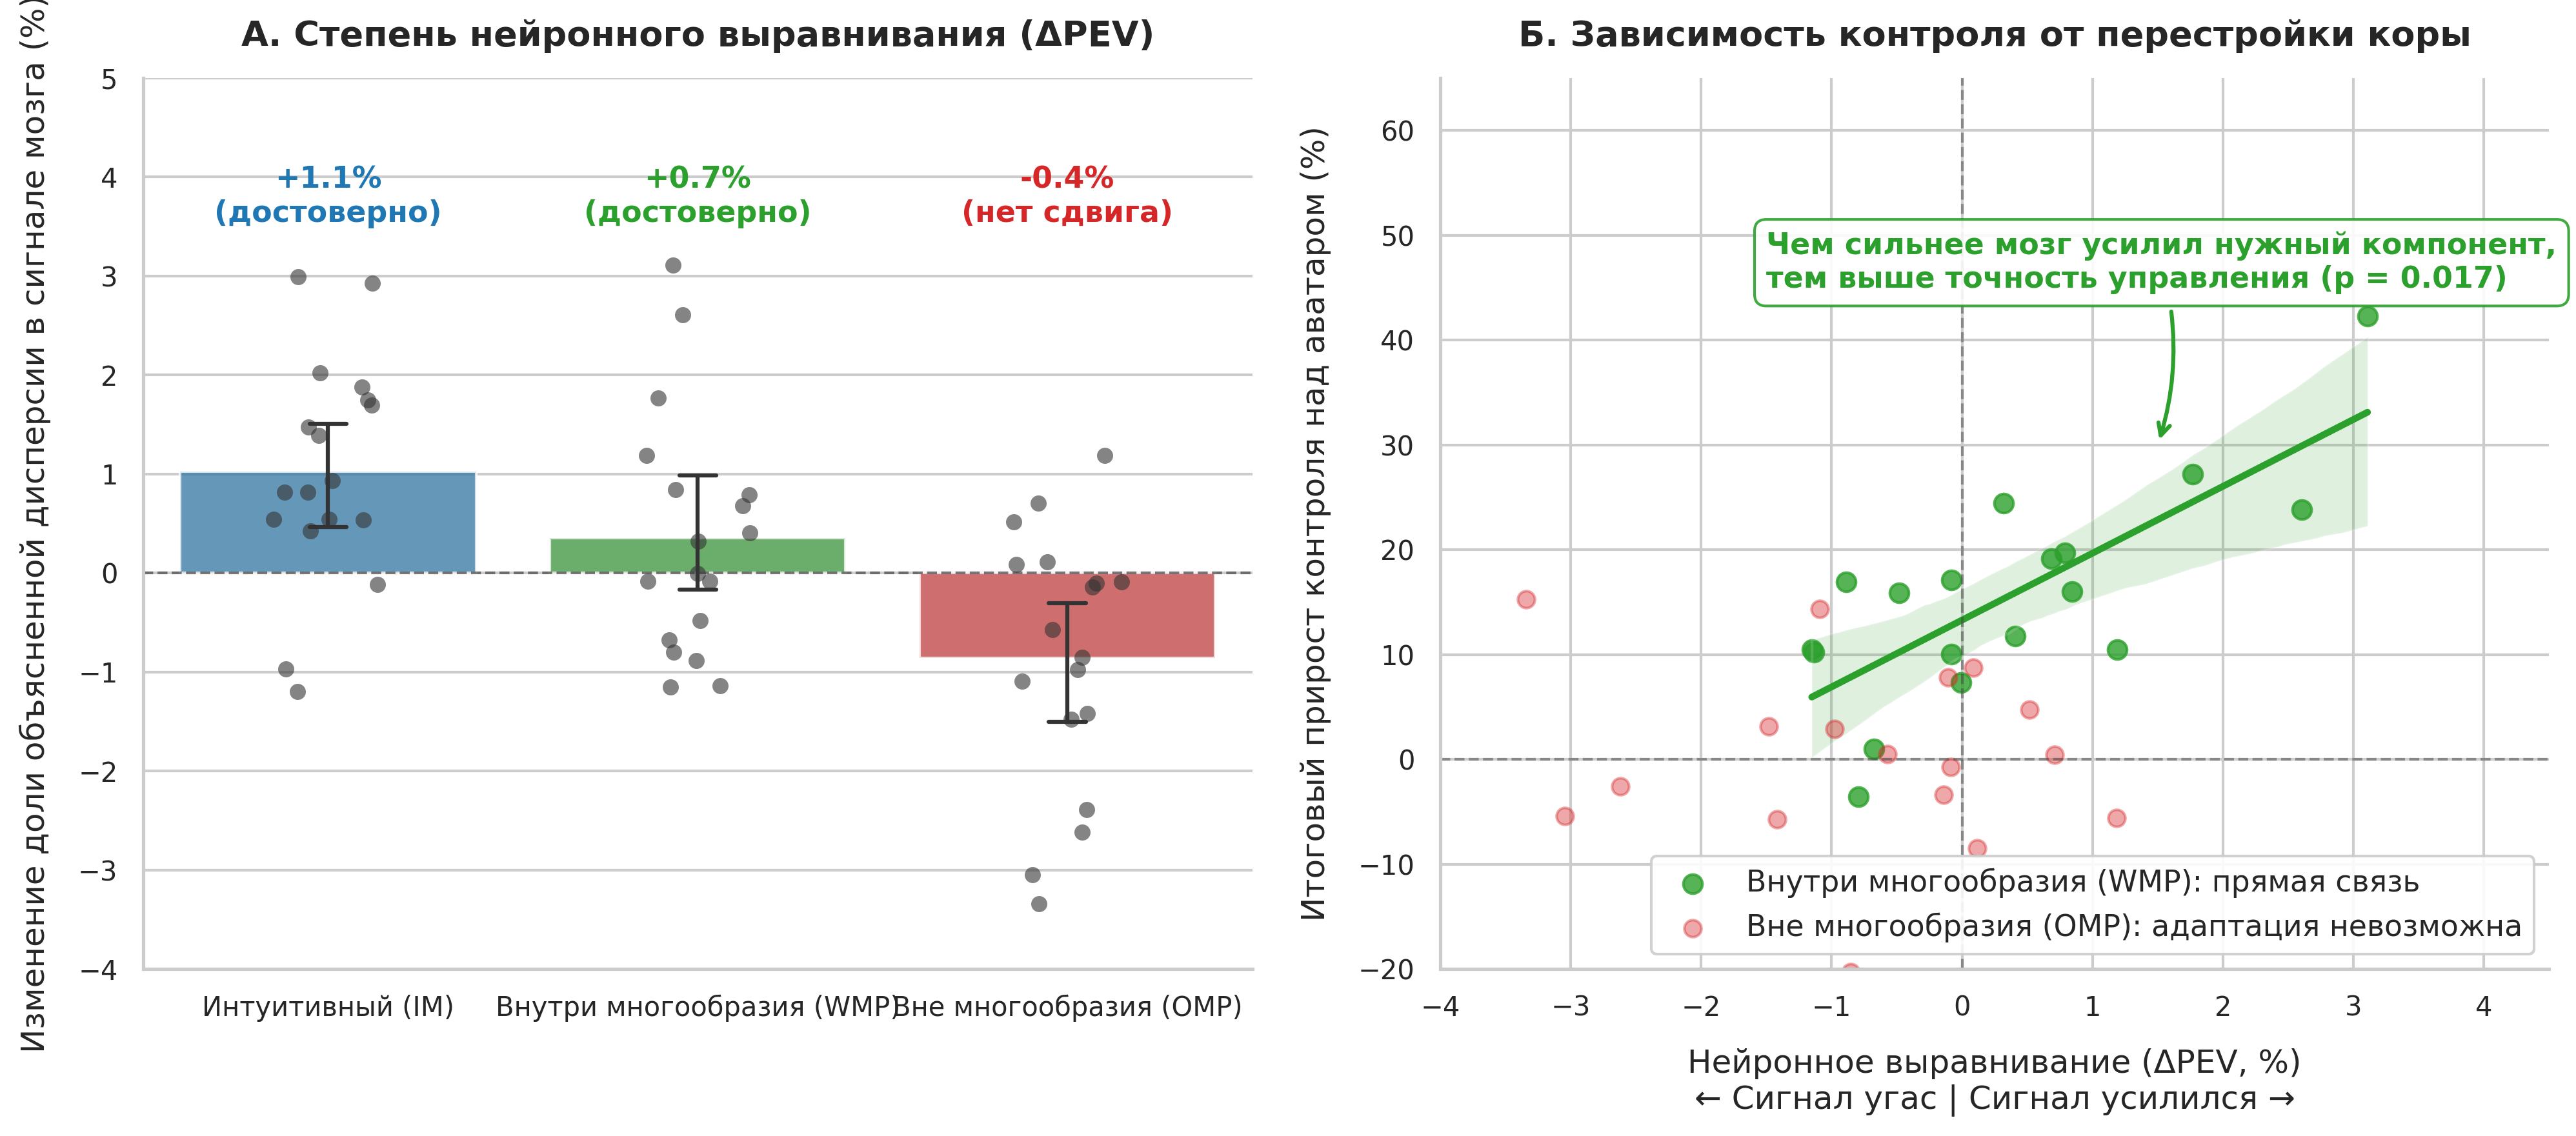
Когда правила менялись в пределах доступного (режим WMP), мозг не просто случайным образом перебирал старые команды. Он осуществил нейронное выравнивание (neural realignment). Авторы рассчитали долю общей дисперсии BOLD-сигнала, которая приходится на тренируемый компонент алгоритма. В ходе сессии WMP эта доля целенаправленно увеличилась на 0,7%. Мозг физически перераспределил активность своих зон так, чтобы усилить нужный вектор сигналов.
В сессии с выходом за границы многообразия (OMP) выравнивание составило -0,4%. Мозг не смог сдвинуть распределение энергии в сторону противоестественного паттерна.
Более того, авторы провели повоксельный анализ всего объема мозга (searchlight analysis), чтобы выяснить, какие зоны помогали навигационной сети адаптироваться к новым правилам.
Выяснилось, что при обучении внутри многообразия точность кодирования координат цели резко возросла в двух внешних зонах:
- В первичной моторной коре (в зонах управления пальцами и кистями рук, несмотря на отсутствие физического джойстика).
- В префронтальной коре — дорсолатеральной (DLPFC) и вентролатеральной (VLPFC).
Префронтальная кора отвечает за исполнительный контроль, рабочую память и переключение стратегий. Именно она выступила координатором: обнаружив, что старая связь не работает, префронтальные центры начали модулировать навигационную сеть, направляя ее активность в другое, но заранее существующее русло.
В режиме OMP префронтальная кора также активировалась, но ее управляющие сигналы не привели к результату: у навигационной сети просто не было готовых синаптических путей для формирования запрошенной конфигурации.
Практические выводы для инженерии и медицины
Полученные результаты меняют подход к проектированию интерфейсов прямого контакта между мозгом и вычислительными системами.
1. Устранение проблемы «необучаемости»
Существенная часть людей, которых раньше объявляли неспособными к управлению нейроинтерфейсами, скорее всего, были абсолютно здоровы и обучаемы. Причина неудач заключалась в том, что инженеры калибровали алгоритмы декодирования линейно или произвольно. Если алгоритм случайно назначал команду на состояние, лежащее вне индивидуального многообразия пользователя, освоить такую систему было физиологически невозможно.
Калибровка любого интерфейса — моторного, речевого или когнитивного — должна начинаться с построения нелинейной топологической карты мозга конкретного пациента.
2. Независимость от типа датчиков
Хотя исследование выполнено на базе дорогостоящего и массивного магнитно-резонансного томографа, сама математическая модель не привязана исключительно к фМРТ.
Связка алгоритмов T-PHATE и регуляризованных автоэнкодеров может работать с любыми типами сигналов:
- с электрокортикограммами (сетками электродов, накладываемыми на поверхность коры);
- с инвазивными игольчатыми микроэлектродами (системы уровня Neuralink или Blackrock Neurotech);
- с портативными оптическими датчиками инфракрасной спектроскопии (fNIRS), которые можно встроить в обычные головные уборы.
Главное требование — зафиксировать многоканальный сигнал достаточной плотности и извлечь из него правильные скрытые размерности.
3. Разделение задач протезирования и терапии
Исследование формирует четкую границу между двумя фундаментальными направлениями нейротехнологий:
- Интерфейсы для замещения утраченных функций. Если человеку с параличом нужно вернуть способность управлять протезом руки, синтезатором речи или креслом-коляской, система обязана подстраиваться под его естественное многообразие. Требовать от поврежденной нервной системы генерации неестественных сигналов бессмысленно: это замедляет обучение и приводит к отказам от использования протезов. Интерфейс должен полностью брать математическую нагрузку на себя.
- Интерфейсы для лечения психических расстройств. При ряде патологий, мозг пациента патологически застревает в одном и том же состоянии. Круг навязчивых мыслей или тревоги — это тоже сформированное, устойчивое нейронное многообразие, только деструктивное. В этой ситуации задачей нейрообратной связи становится как раз принудительный вывод мозга за пределы его привычной геометрии. Знание точных математических границ исходного многообразия позволит врачам рассчитывать терапевтическую траекторию: не требовать невозможного скачка сразу, а постепенно, шаг за шагом расширять границы нейронных состояний пациента.
Новая парадигма нейроконтроля
Долгое время считалось, что создание эффективного интерфейса между человеком и компьютером упирается исключительно в физические параметры железа: количество электродов, плотность контактов и чувствительность усилителей. Эксперимент исследователей из Йеля показал, что критическим фактором является математика согласования пространств.
Мозг невозможно заставить работать как произвольный генератор чисел. Он представляет собой высокоорганизованную биологическую систему, движение которой ограничено законами собственной геометрии. Создание стабильных, работающих без капризов нейроинтерфейсов требует не переделки человека под запросы алгоритма, а зеркального шага: программы декодирования должны выучить естественные границы биологических сетей и никогда не требовать от них движения туда, куда они не способны пойти.
Источник: bioRxiv
0 комментариев
Добавить комментарий