Бортовой компьютер робота заменили емкостью с водой: машина научилась самостоятельно принимать решения за счет физики волн
Автономные мобильные роботы сталкиваются с аппаратным ограничением. Чтобы безопасно перемещаться в пространстве, машине необходимо непрерывно собирать данные с датчиков, анализировать геометрию окружения и в реальном времени корректировать курс. В современных системах эту задачу решают глубокие нейросети, запущенные на бортовых графических процессорах.
Такой подход требует значительных энергетических затрат. Мощные вычислительные модули потребляют десятки и сотни ватт, быстро истощая аккумуляторы мобильных платформ. Использование удаленных серверов или облачных вычислений решает проблему массы и энергопотребления на борту, но создает критическую зависимость от стабильности радиосвязи. В замкнутых помещениях, под землей, под водой или в зонах с радиоэлектронными помехами робот лишается доступа к внешним серверам и должен рассчитывать только на собственные ресурсы.
Дополнительную неэффективность создает пакетный режим обработки данных. Традиционный цифровой процессор опрашивает сенсоры с фиксированной частотой. Если робот едет по прямому пустому коридору, вычислительный блок выполняет миллионы математических операций в секунду, чтобы подтвердить неизменность обстановки. Тратится вычислительный ресурс, процессор выделяет тепло, а заряд батареи расходуется на пустые циклы.
Альтернативой цифровым процессорам считаются аппаратные нейроморфные системы: мемристорные матрицы, спайковые процессоры и аналоговые микросхемы. Однако их массовое применение сдерживается трудностями производства. Чтобы классическая нейросеть работала на физическом носителе, инженерам приходится создавать сложные структуры с миллионами наноразмерных элементов. Каждый такой элемент обладает производственным разбросом параметров, а его синаптический вес необходимо индивидуально настраивать и регулярно калибровать. Это требует сложной управляющей микроэлектроники, которая нивелирует выигрыш в энергоэффективности.
Группа исследователей из Оксфордского университета предложила метод, позволяющий обойти ограничения традиционных нейросетей и мемристорных матриц. В работе, опубликованной в журнале Nature Communications, ученые продемонстрировали систему управления автономным колесным роботом на базе волнового резервуарного процессора. В этой архитектуре вычисления выполняются не за счет переключения транзисторов и не за счет подстройки искусственных синапсов, а за счет естественного распространения и сложения физических волн.
Содержание
Принцип резервуарных вычислений
Резервуарные вычисления представляют собой вычислительную архитектуру, созданную для обработки сигналов, меняющихся во времени. В стандартной многослойной нейросети обучение затрагивает все внутренние слои: алгоритм многократно прогоняет данные вперед и назад, корректируя весовые коэффициенты каждого межнейронного соединения. Это требует значительного объема вычислений и памяти.
В резервуарной схеме структура разделена на три функциональные части:
- Входной слой, преобразующий внешние данные в физическое воздействие.
- Нелинейный динамический резервуар с неизменными внутренними параметрами.
- Обучаемый выходной слой считывания данных.
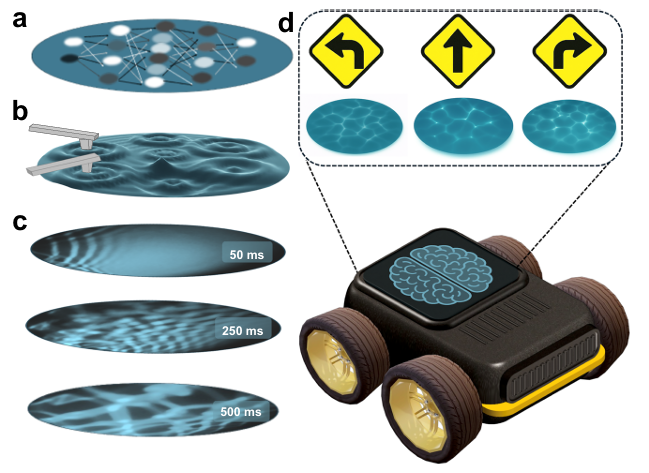
Резервуаром может служить любая физическая среда, обладающая свойствами нелинейности и затухающей памяти. Входной сигнал подается в эту среду и возбуждает в ней сложные динамические процессы. Среда переводит входные данные низкой размерности в многомерное пространство состояний.
Главное преимущество метода заключается в том, что сам резервуар не требует настройки или обучения. Его физические свойства остаются постоянными. Обучается исключительно выходной слой — простейшая математическая модель, чаще всего линейная регрессия или линейный метод опорных векторов. Выходной слой сопоставляет состояние физической среды с целевыми командами управления. За счет этого на порядки снижаются требования к объему обучающих выборок и мощности обучающего оборудования.
Волновые явления идеально соответствуют требованиям резервуарных вычислений. Когда в замкнутом объеме возбуждается несколько источников колебаний, волны распространяются во всех направлениях, накладываются друг на друга, интерферируют и отражаются от стенок. Процесс интерференции естественным образом выполняет сложные нелинейные математические преобразования входных сигналов. Роль вычислительного ядра берет на себя физика самой среды.
Гидродинамическая установка: механика волнового процессора
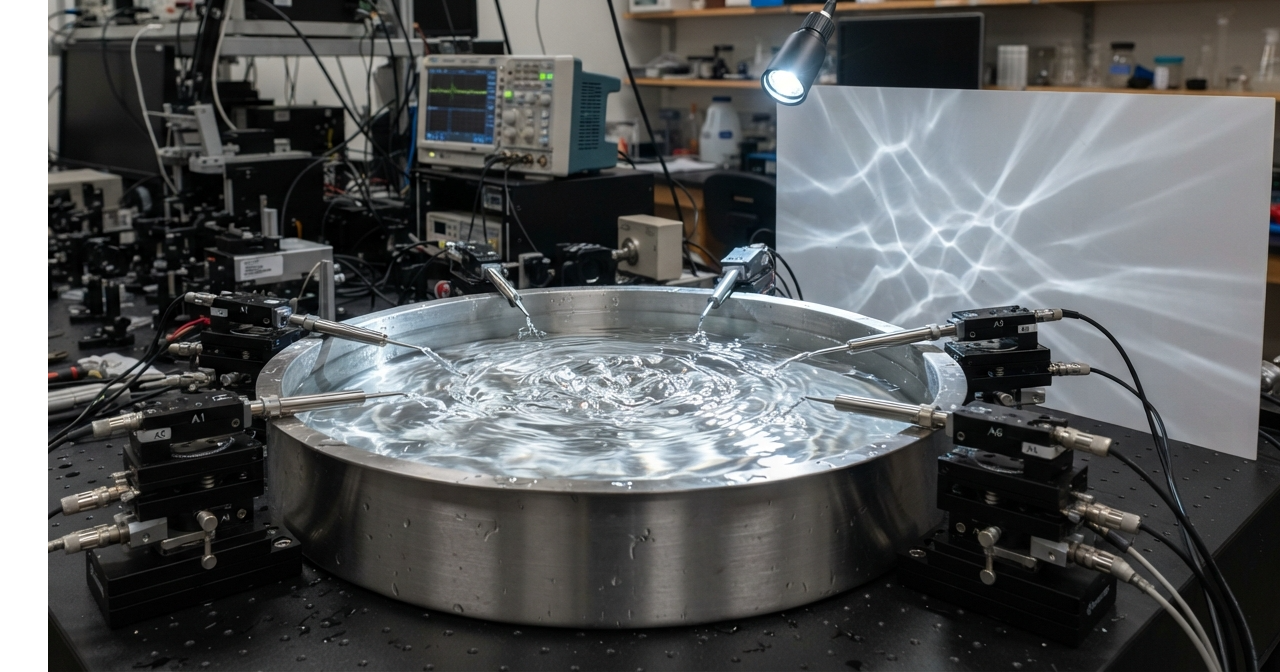
Чтобы детально изучить физические процессы внутри волнового резервуара и сделать их доступными для визуального контроля, физики из Оксфорда собрали экспериментальный стенд на основе поверхностных волн на воде. Водная среда была выбрана как наглядный лабораторный объект: гидродинамические волны движутся с относительно небольшой скоростью, что позволяет фиксировать их поведение стандартными оптическими приборами.
Установка состоит из круглого металлического резервуара диаметром 25 сантиметров и глубиной 5 сантиметров, заполненного водой. Резервуар установлен на виброизолированном столе для исключения внешних механических помех.
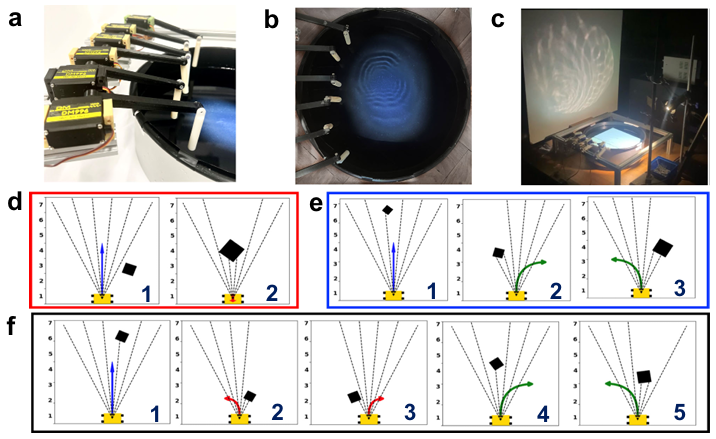
По внешнему периметру емкости на равном удалении друг от друга закреплены шесть приводов. Каждый привод оснащен вертикальным штоком диаметром 4 миллиметра с цилиндрическим наконечником. Сервоприводы подключены к микроконтроллеру Arduino через стабилизирующую электрическую цепь с электролитическими конденсаторами емкостью 1000 микрофарад для предотвращения случайных скачков напряжения. При получении сигнала шток кратковременно погружается в воду на заданную глубину, создавая круговую поверхностную волну.
Схема работы вычислительного тракта выстроена следующим образом:
- Сбор сенсорных данных. Робот определяет расстояние до объектов с помощью дальномеров, формируя вектор из шести значений. Каждое значение дискретизируется по шкале от 1 до 7, где 1 означает непосредственную близость к объекту, а 7 — отсутствие преград в зоне видимости датчика.
- Временное кодирование. Значения расстояний переводятся во временные интервалы активации штоков. Чем ближе объект к определенному датчику, тем раньше соответствующий шток опускается на поверхность воды. Физики экспериментально определили оптимальный шаг задержки между соседними уровнями, который составил 200 миллисекунд. Испытания показали, что при задержке в 50 миллисекунд волны возбуждаются практически одновременно и сливаются в неразличимый фронт независимо от конфигурации препятствий. При задержке более 400 миллисекунд первые волны успевают затухнуть до появления следующих, из-за чего пропадает их взаимное влияние. Интервал в 200 миллисекунд обеспечивает оптимальный баланс между разделением сигналов и плотностью их взаимодействия.
- Физическая трансформация в объеме. Сгенерированные поверхностные волны распространяются по резервуару. В точках пересечения происходит интерференция: гребни усиливают друг друга при совпадении фаз или гасят при противофазе. Одновременно волны достигают металлических стенок резервуара и отражаются обратно к центру, вступая во вторичные взаимодействия с продолжающими поступать возмущениями.
- Оптическая регистрация состояния. Над резервуаром под углом 45 градусов к поверхности установлен светодиодный источник света. Отражаясь от искривленной поверхности воды, свет проецируется на вертикальный матовый экран, создавая каустическую картину — распределение светлых и темных полос, соответствующих выпуклостям и впадинам водного рельефа. Камера, направленная на экран, ведет непрерывную съемку со скоростью 15 кадров в секунду.
Оптимизация считывания и точность распознавания
Запись непрерывного видеопотока создает избыточную нагрузку на управляющую электронику. Одной из главных задач исследователей было определить минимальный объем пространственных и временных данных, достаточный для точного принятия решений.
Для этого физики регистрировали каустические картины каждые 50 миллисекунд в течение 2,5 секунды после начала движения штоков и анализировали точность классификации в зависимости от момента съемки. Анализ выявил четкий пик результативности на отметке 150 миллисекунд. В этот момент волны от различных источников достигают центральной зоны резервуара и формируют наиболее информативную картину интерференции.
Для классификации достаточно сделать единственный снимок именно на 150-й миллисекунде. Полученное дифференциальное изображение (из которого вычтен статический фон невозмущенной воды) математически сжимается в сетку низкого разрешения размером 50 на 50 ячеек. Внутри каждой ячейки вычисляется средняя яркость пикселей. Итоговая матрица признаков подается на вход линейного классификатора (метод опорных векторов, SVM).
Исследователи протестировали три навигационные задачи разной степени сложности:
- Задача с 2 выходами: определение наличия препятствия в опасной зоне перед машиной (бинарный выбор: продолжать движение вперед или остановиться).
- Задача с 3 выходами: классификация положения объекта (слева, справа или путь свободен) с выбором соответствующего направления поворота.
- Задача с 5 выходами: одновременный учет сектора (слева/справа) и дистанции (близко/далеко). Если объект близко, робот выполняет резкий поворот; если далеко — плавный доворот; если путь чист — продолжает прямолинейный курс.
В ходе тестов на контрольной выборке из 100 независимых сценариев точность работы системы достигла 100 процентов для всех трех уровней сложности. При этом контрольное тестирование линейного классификатора напрямую с датчиков, без волнового резервуара, показало неудовлетворительные результаты: данные сенсоров без нелинейного преобразования средой являются линейно неразделимыми.
Кроме того, на графиках точности классификации ученые зафиксировали второй выраженный пик на отметке 1400 миллисекунд. Он формируется эхом — волнами, отразившимися от стенок емкости и вторично сошедшимися в центре. Это доказывает, что волновой резервуар естественным образом сохраняет информацию о предыдущих событиях на протяжении секунды, обеспечивая кратковременную физическую память без применения цифровых регистров.
Замкнутый контур: испытания на мобильной платформе
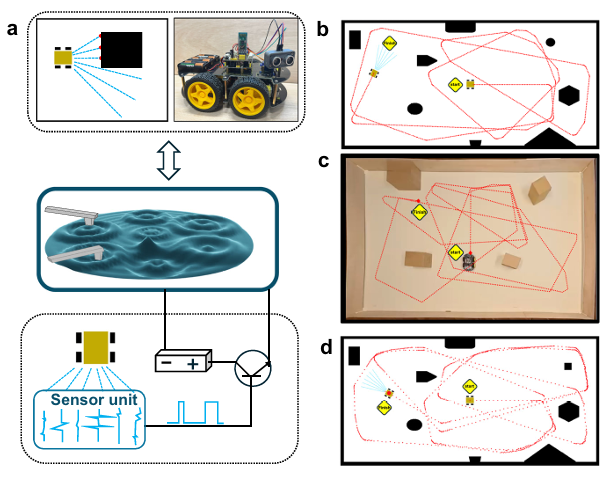
После проверки математической базы физики собрали полнофункциональный испытательный комплекс с реальным мобильным роботом. Робот представлял собой четырехколесный аппарат на шасси из ABS-пластика, оснащенный четырьмя электромоторами постоянного тока с драйвером L298N, платой Arduino Uno и батарейным блоком на 9 вольт.
На передней части машины смоделировали систему кругового обзора: ультразвуковой дальномер HC-SR04 установили на сервопривод TowerPro-SG90, который последовательно поворачивал датчик на шесть фиксированных углов, измеряя дистанцию до окружающих предметов. Для связи с волновой установкой использовался модуль Bluetooth HC-05, подключенный к плате через делитель напряжения для согласования уровней сигналов 5 В и 3,3 В.
Эксперимент проходил в прямоугольном манеже размером 3 на 2 метра с произвольно расставленными препятствиями и деревянными бортами. Управление осуществлялось в замкнутом цикле:
- Робот сканирует окружение датчиком дистанции.
- Массив из шести расстояний передается по Bluetooth на компьютер, сопряженный с волновым резервуаром.
- Микроконтроллер опускает штоки в воду с соответствующими задержками.
- Камера фиксирует интерференционный узор на 150-й миллисекунде.
- Обученная модель распознает ситуацию и генерирует команду: движение вперед или поворот колес на угол около 30 градусов.
- Команда возвращается роботу, приводы отрабатывают маневр.
В базовом режиме пакетной обработки робот выполнял весь цикл измерений через равные промежутки времени. При этом машина успешно преодолевала манеж по безаварийным траекториям. Каждый цикл занимал около 5 секунд: это время требовалось не на сами вычисления, а на то, чтобы вода в резервуаре полностью успокоилась перед следующим тактом.
Затем исследователи реализовали событийную схему управления (event-driven control). В разрыв цепи питания вычислительного модуля был введен транзисторный ключ. Сенсорный блок непрерывно отслеживает входной сигнал: пока расстояние до объектов остается неизменным, транзистор заперт, питание на вычислитель не подается, а колесная платформа едет по ранее заданному вектору. Как только датчик фиксирует резкое падение дистанции (появление нового препятствия), на затвор транзистора поступает открывающее напряжение, активируя волновой блок для расчета одного маневра уклонения. Это позволило роботу двигаться с переменной скоростью, мгновенно замедляясь перед барьерами и экономя ресурс на свободных участках.
Спиновые волны: переход на наномасштаб и гигагерцы
Водная установка доказала корректность математического фундамента, но непригодна для монтажа на реальные аппараты из-за физических габаритов, чувствительности к наклонам и медленного затухания волн. Однако уравнения волновой интерференции инвариантны к масштабу и материальной среде.
Чтобы создать компактный твердотельный аналог волнового процессора, оксфордская группа обратилась к магнонике — разделу физики, изучающему спиновые волны в магнитных материалах. Спиновые волны представляют собой процесс распространения колебаний магнитных моментов (спинов) в кристаллической решетке ферромагнетика. Для их распространения не требуется физическое перемещение электронов, благодаря чему спиновые волны практически не выделяют джоулева тепла.
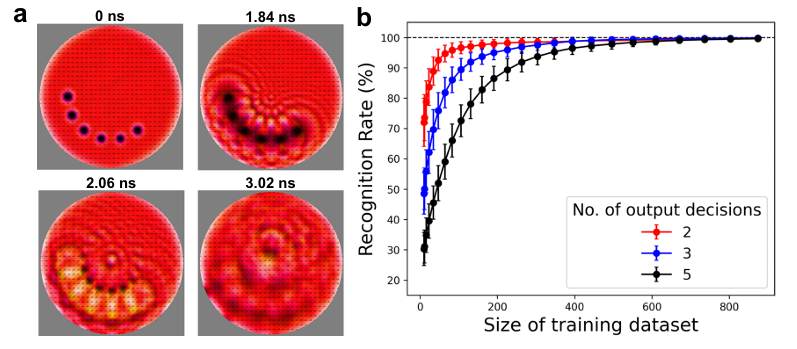
Исследователи провели серию детальных микромагнитных симуляций в специализированном пакете MuMax3, смоделировав наноразмерное устройство со следующими параметрами:
- Резервуаром служит тонкопленочный круглый диск из ферромагнитного сплава кобальт-железо-бор (CoFeB) диаметром 1 микрометр и толщиной всего 1,5 нанометра. Параметры материала: намагниченность насыщения Msat = 1 МА/м, константа обменного взаимодействия Aex = 15 пДж/м.
- Ввод сигналов осуществляется через шесть микроэлектродов диаметром 50 нанометров, расположенных по периферии диска. Возбуждение волн происходит за счет эффекта магнитной анизотропии, управляемой электрическим напряжением (VCMA). Подача импульса напряжения на электрод локально меняет направление намагниченности под ним, запуская вглубь диска спиновую волну с длиной волны в десятки нанометров.
- Частота колебаний спиновых волн лежит в диапазоне от единиц до десятков гигагерц (миллиарды колебаний в секунду).
Моделирование показало, что интерференция спиновых волн в диске CoFeB подчиняется тем же закономерностям, что и поверхностные волны на воде. Задачи классификации препятствий были решены с той же абсолютной точностью (100%), однако для обучения выходного слоя потребовалось еще меньше примеров. Это объясняется более высокой пространственной плотностью магнонных мод: нанометровые волны формируют более дифференцированные узоры интерференции.
Считывание информации в твердотельном чипе осуществляется без оптических приборов. Выходные датчики моделировались на основе магнитных туннельных переходов (MTJ) диаметром в десятки нанометров. Изменение локальной намагниченности под датчиком меняет его электрическое сопротивление за счет туннельного магниторезистивного эффекта, что позволяет считывать выходной вектор простым измерением электрического напряжения. Технология MTJ стандартизирована в микроэлектронике и массово применяется в производстве магниторезистивной памяти (MRAM), что гарантирует совместимость с традиционными кремниевыми CMOS-процессами.
Главное отличие твердотельной системы заключается во времени отклика. Если водному резервуару для формирования интерференционного узора требовалось 150 миллисекунд, то в микронном диске CoFeB спиновые волны формируют устойчивый результат за 3 наносекунды. Вычислительный цикл сокращается более чем в 50 миллионов раз.
Архитектурные следствия для будущей микроэлектроники
Переход к наномасштабным спин-волновым резервуарам открывает новые возможности для периферийных вычислений на подвижных объектах.
Возникает колоссальный разрыв между скоростью поступления внешних данных и быстродействием процессора: механические сенсоры роботов (лидары, сонары, оптические энкодеры) генерируют информацию с частотой от сотен герц до десятков килогерц, тогда как магнонный резервуар работает на гигагерцовой частоте. Это исключает проблему задержек в контуре управления.
Более того, разница в частотах позволяет применить временное мультиплексирование. Один и тот же микроскопический диск CoFeB способен последовательно принимать потоки данных от сотен различных сенсоров, выполнять для каждого из них операцию нелинейного проецирования за доли наносекунды и возвращать готовые матрицы признаков без взаимного влияния сигналов. На одном кристалле можно разместить каскады взаимосвязанных резервуаров, которые будут одновременно отвечать за распознавание препятствий, удержание гироскопического равновесия, подавление вибраций приводов и планирование траектории движения.
Эксперимент исследователей из Оксфорда наглядно показал: для решения сложных навигационных задач роботу не обязательно воспроизводить цифровую модель многослойного мозга с миллионами настраиваемых параметров. Использование фундаментальных законов распространения и интерференции волн позволяет передать вычислительную нагрузку физической материи, получая компактные, сверхбыстрые и энергоэффективные управляющие модули для автономных машин нового поколения.
Источник: Nature Communications
0 комментариев
Добавить комментарий