Робот DirectHop массой 1 грамм научился точно регулировать высоту прыжка
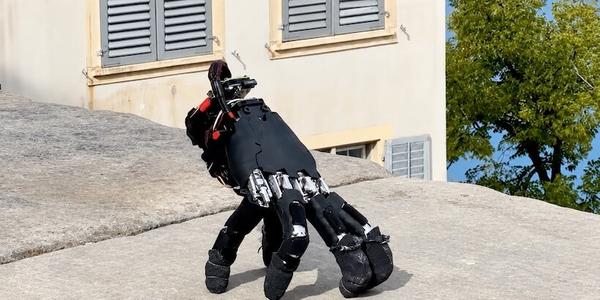
Инженеры University of Washington разработали прыгающего мини-робота DirectHop массой около 1 г, который способен с точностью до 1 см задавать высоту прыжка. Прототип использует компактный электродвигатель и три складывающиеся опоры, а не привычный для подобных устройств пружинный механизм.
DirectHop имеет высоту около 50 мм и оснащён бесколлекторным? (заменить) [не использовать: в основе — коллекторный мотор постоянного тока] миниатюрным коллекторным двигателем постоянного тока с полым ротором. Двигатель через шкив и нить поднимает подвижную часть конструкции относительно опоры, обеспечивая непосредственный привод прыжка. Это позволяет изменять тягу регулировкой тока и получать предсказуемую высоту прыжка, тогда как системы с пружиной обычно работают по принципу накопления и резкого высвобождения энергии.
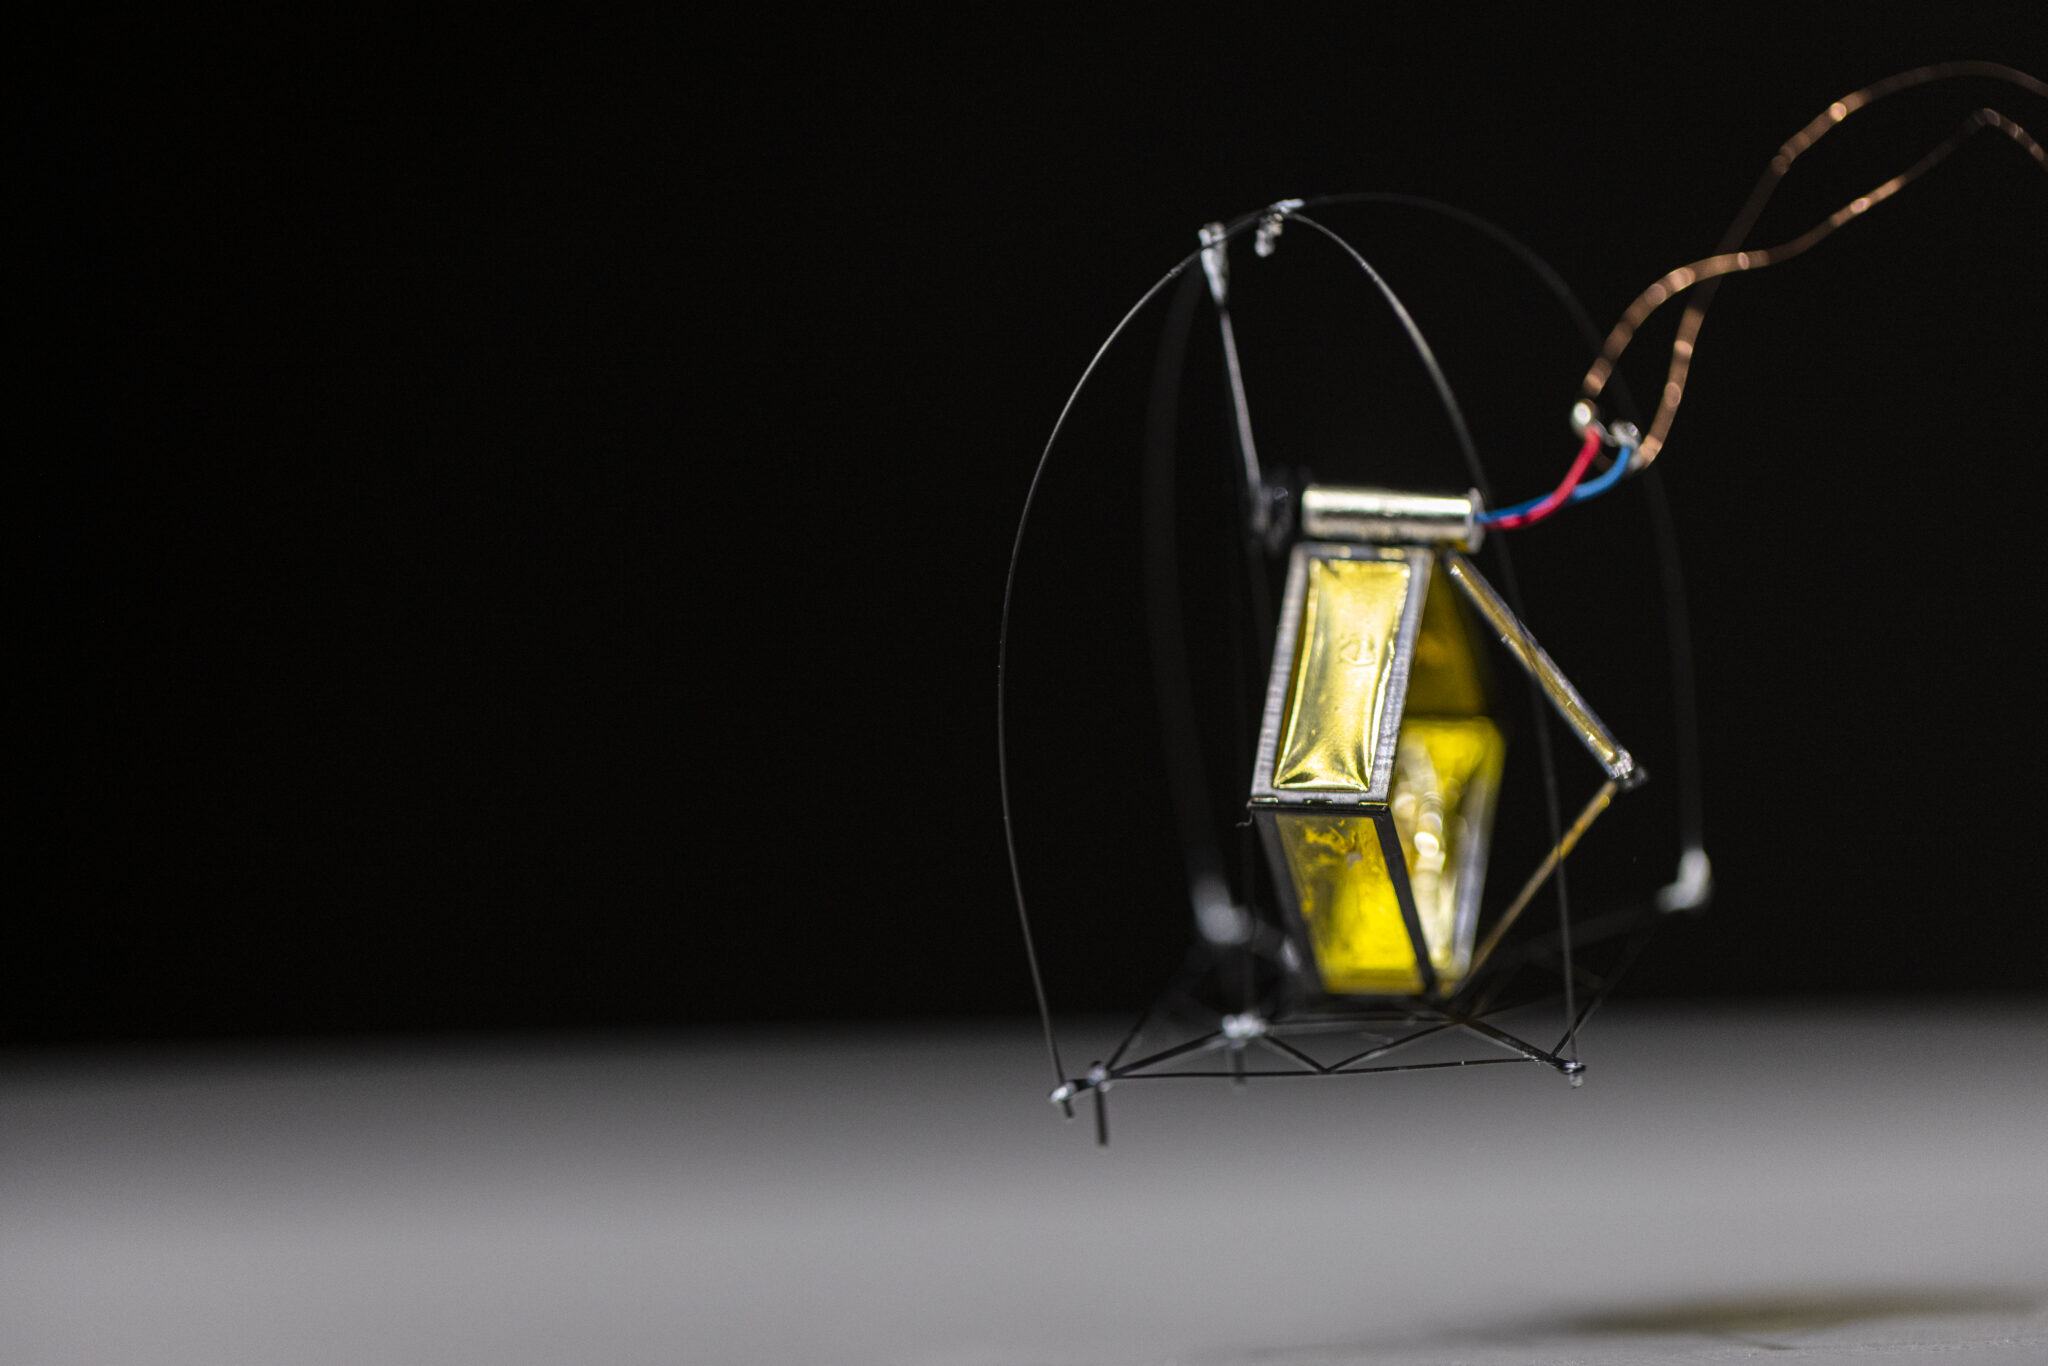
В экспериментах зависимость высоты прыжка от заданного тока оказалась близкой к линейной. При максимальном режиме DirectHop поднимает центр масс примерно на 28,6 см. Робот также смог преодолеть стандартную ступень высотой 17 см при использовании наклонной площадки под углом 45 градусов. Для точного позиционирования конструкция способна выполнять и короткие прыжки менее 5 мм.
После приземления DirectHop может самостоятельно вернуться в рабочее положение. За это отвечает защитная карбоновая рамка, вдохновлённая формой панциря черепахи, и механизм активного втягивания двигателя: он смещает центр масс к опоре. В испытаниях на ровной жёсткой поверхности робот успешно выравнивался с первой попытки в 90% случаев; исследователи также показали серию из четырёх последовательных прыжков.
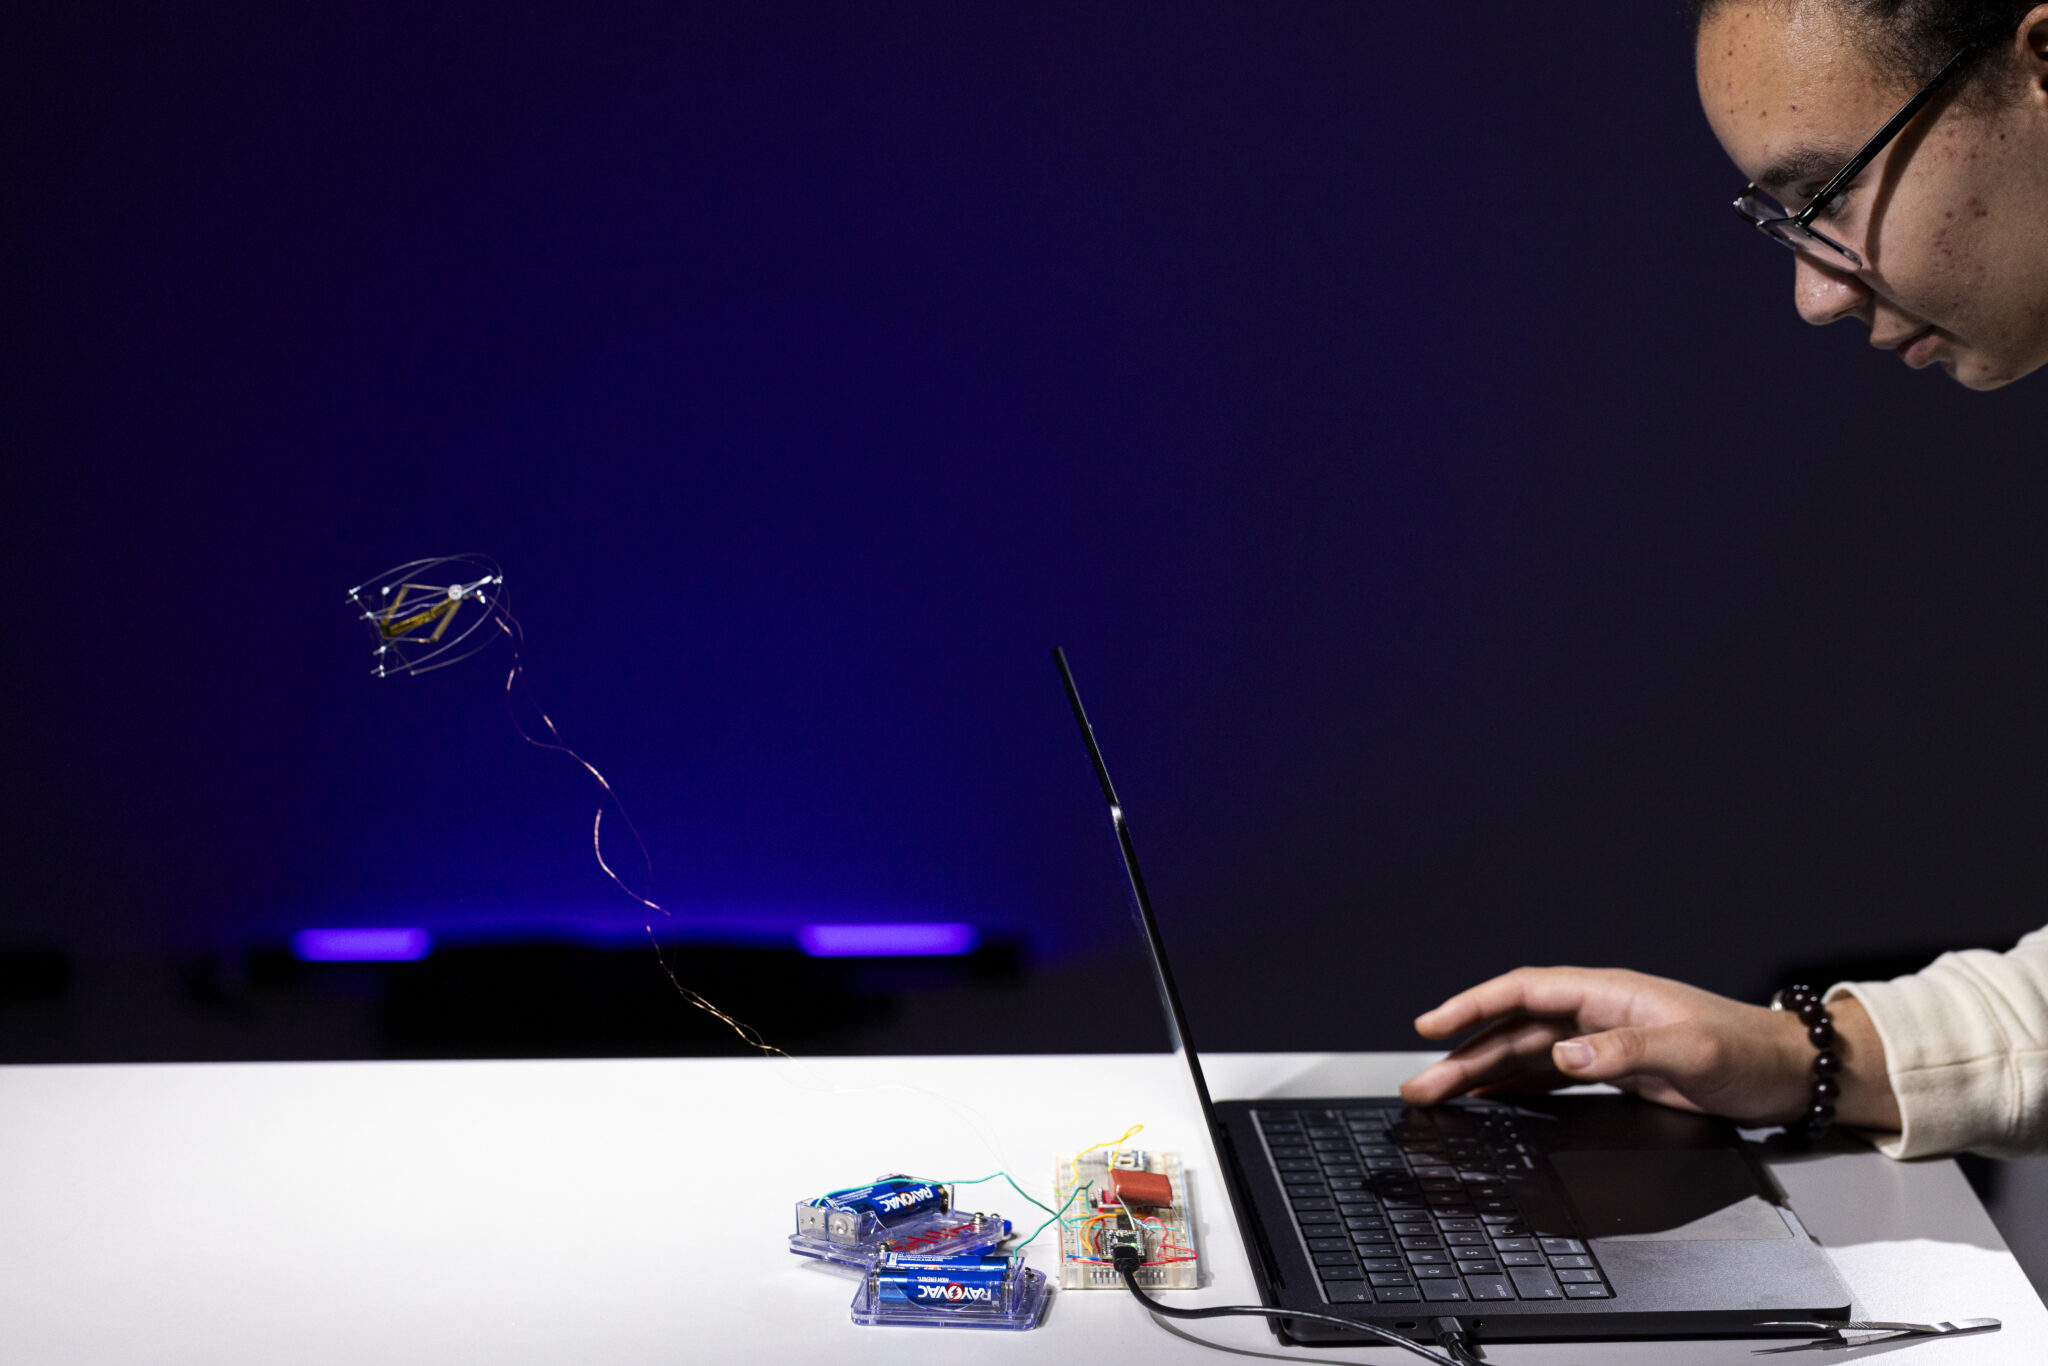
Пока DirectHop получает питание и команды по проводам, не имеет рулевого управления и не ориентируется в пространстве самостоятельно. Команда University of Washington планирует добавить аккумулятор или солнечные элементы, камеру, электронику навигации, вибромотор для разворота и выдвижные элементы для изменения направления прыжка. Авторы рассматривают таких роботов как возможное дополнение к более крупным системам — например, для обследования объектов, поиска утечек или мониторинга сельскохозяйственных участков.
Научная работа о DirectHop будет представлена 30 сентября на конференции IEEE/RSJ International Conference on Intelligent Robots and Systems. О коммерческом выпуске устройства не сообщается.
Источник: Tech Xplore
0 комментариев
Добавить комментарий