Плавник сельдяной королевы вдохновил на создание бесшумного подводного робота
Учёные из Корнеллского университета изучили необычный механизм движения сельдяной королевы и предложили использовать его при создании крупного бесшумного подводного робота. Результаты исследования опубликованы 30 сентября 2026 года в журнале Ichthyology and Herpetology.
Сельдяная королева, или Regalecus glesne, передвигается не только за счёт боковых изгибов тела. Волнообразные движения проходят по длинному спинному плавнику, мембрана которого соединяет сотни костных лучей. Благодаря этому рыба способна двигаться вперёд и назад, почти не перемещая тело из стороны в сторону.
Исследователи обнаружили, что каждый луч плавника может независимо вращаться на полный круг. Такую подвижность обеспечивают хрящи, мышцы и шаровидное сочленение у основания луча. По принципу управления движение напоминает работу джойстика: отдельные элементы меняют положение и формируют волну в нужной части плавника.
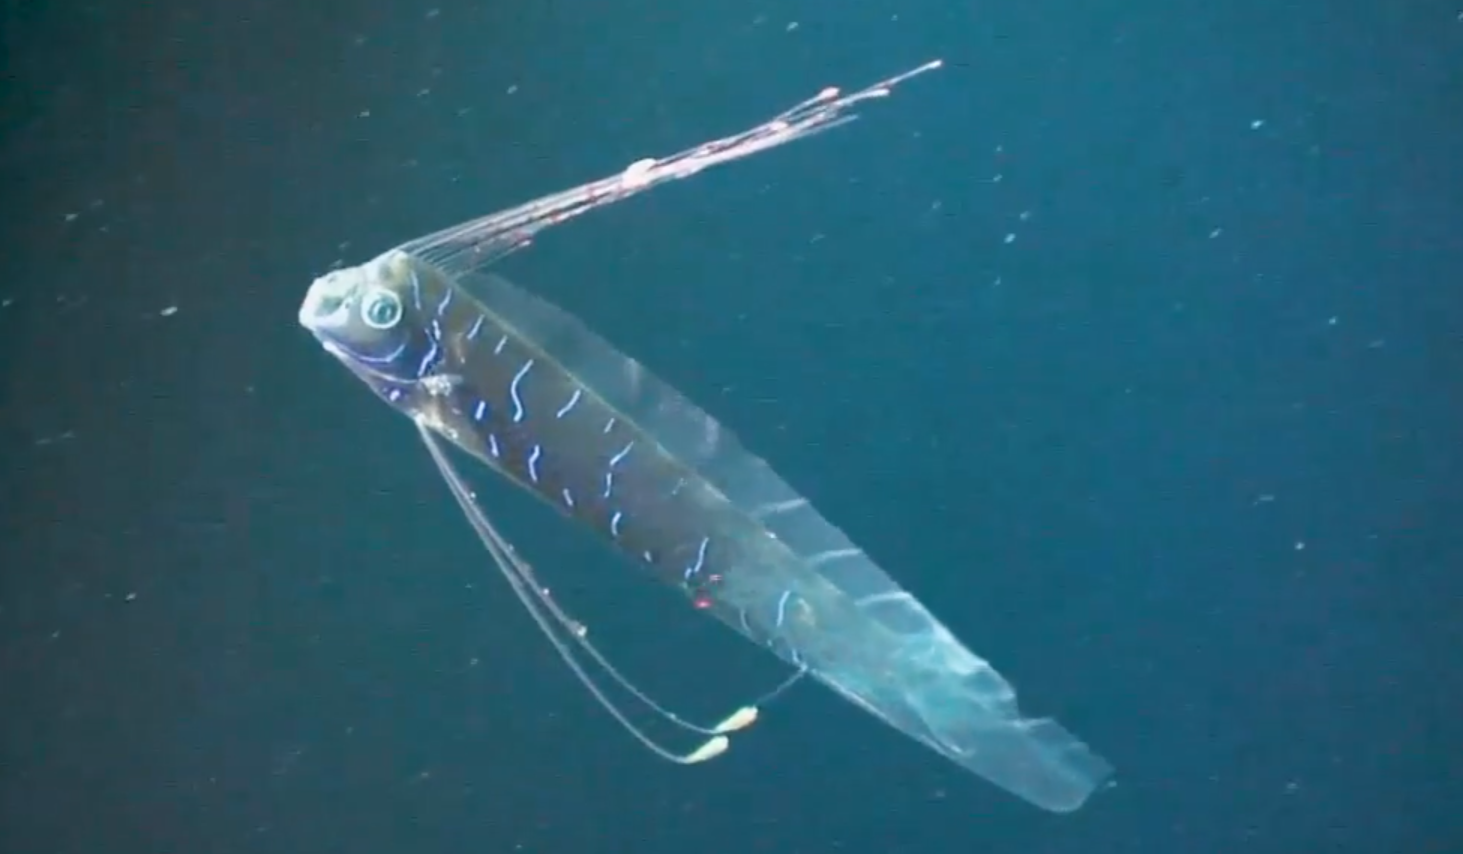
Разные участки мембраны могут одновременно создавать волны в противоположных направлениях. Это даёт рыбе возможность тонко менять тягу и быстро корректировать направление движения. Подобная схема, которую авторы называют плаванием с ленточным плавником, позволяет сельдяной королеве сохранять вертикальное положение во время охоты и бесшумно приближаться к добыче.
Для изучения плавника команда использовала препарирование, гистологический анализ, рентгеновские снимки образца из Смитсоновского института, компьютерную томографию и видеозаписи движений лучей. Целые образцы сельдяной королевы встречаются редко: после гибели тело рыбы часто распадается на отдельные фрагменты.
Исследование должно помочь инженерам разработать крупную платформу для мониторинга океана. Робот сможет перемещаться вперёд и назад с меньшим шумом, чем традиционные винтовые системы, и наблюдать за морскими животными, не распугивая их. В перспективе на такую платформу можно установить научные приборы для контроля состояния водоёмов.
Пока речь идёт о биомеханическом исследовании, а не о готовом роботе. Команда Корнеллского университета сначала должна перенести принцип работы плавника в искусственную конструкцию и проверить её эффективность в воде.
Источник: Phys.org
0 комментариев
Добавить комментарий