От виртуальной симуляции к реальному газону: гуманоидного робота Booster T1 обучили приемам профессиональных футболистов
Инженеры из Университета Цинхуа разработали единый контроллер на основе обучения с подкреплением, который позволяет гуманоидным роботам искать мяч, преследовать его и наносить удары в разных направлениях, опираясь только на бортовую камеру. Результаты эксперимента, в ходе которого роботы сыграли в футбол, опубликованы в журнале Science Robotics. Первый автор — Юйши Ван, корреспондирующий автор — Мингго Чжао с кафедры автоматизации Цинхуа.
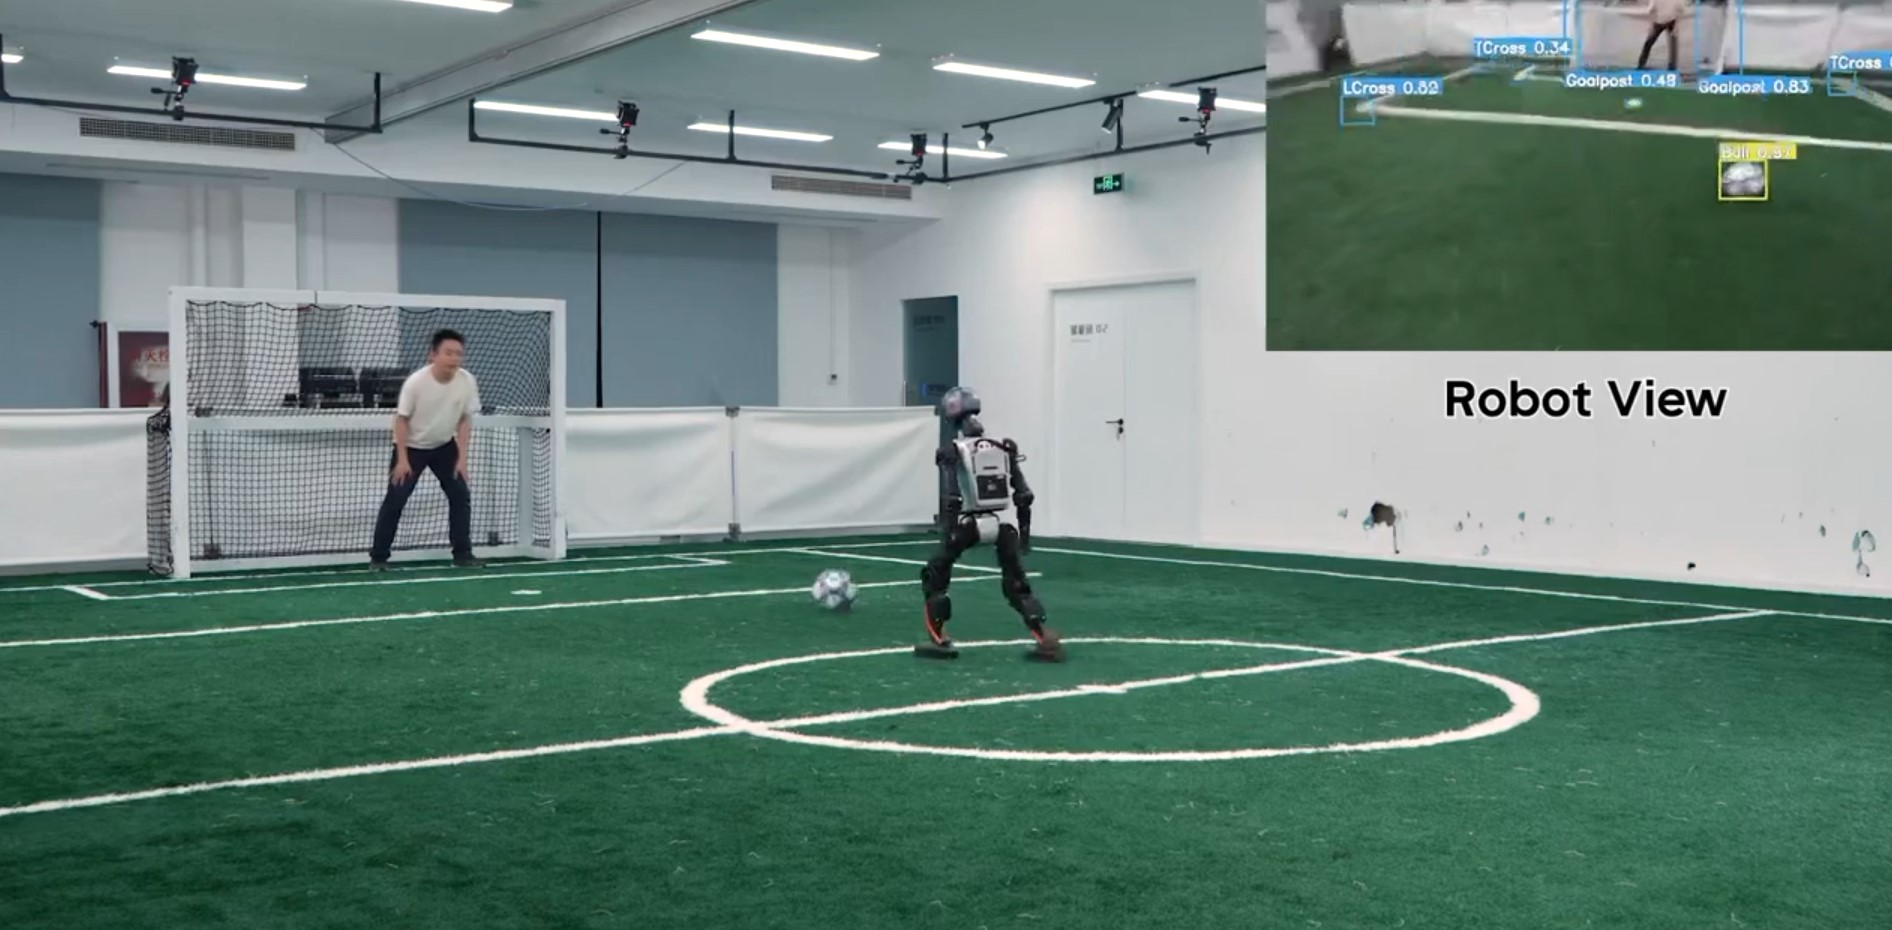
В исследовательской работе также приняли участие специалисты лаборатории ByteDance Seed и Китайского сельскохозяйственного университета. В качестве аппаратной базы инженеры задействовали полноразмерного двуногого робота Booster T1.
Важно отметит, что в классических робототехнических комплексах обработка зрительных сигналов и планирование моторики разделены на последовательные независимые модули. Такая структура приводит к задержкам передачи команд и сбоям балансировки при размытии кадров, тряске корпуса или резкой смене освещения. Новая китайская система обеспечивает сквозное сопряжение (end-to-end) сенсорных данных и моторных команд в режиме замкнутого цикла. Робот вычисляет положение объекта и корректирует движение всего тела одновременно, опираясь исключительно на поток данных со встроенных видеокамер без внешних навигационных меток.
Обучение нейросетевого контроллера проходило в виртуальной симуляции. Для преодоления разрыва между физическим миром и симулятором авторы применили архитектуру «кодировщик-декодировщик» и виртуальную модель восприятия, воспроизводящую аппаратные шумы, слепые зоны и пропуски детекции. Стабильность походки и естественность ударов обеспечивалась состязательными априорными моделями движения (AMP), натренированными на базе данных оптического захвата движений реальных спортсменов. Обученная модель была загружена на физическую платформу методом прямой передачи (zero-shot) без дообучения в реальных условиях.
В ходе испытаний робот продемонстрировал автономный поиск, сближение и нанесение ударов по мячу под различными углами. По данным исследователей, алгоритм сократил погрешность определения положения мяча на 46% и ускорил выполнение удара на величину до 64% по сравнению с модульными системами на жестких правилах. Точность результативных ударов в переднем секторе составила от 80% до 90%. Робот сохранил устойчивость шага и координацию при передвижении по пяти типам покрытий: газону, грунту, каменной плитке, асфальту и резине.
Источник: science.org
0 комментариев
Добавить комментарий