Один искусственный мускул позволил мягкому роботу совершать несколько изгибов
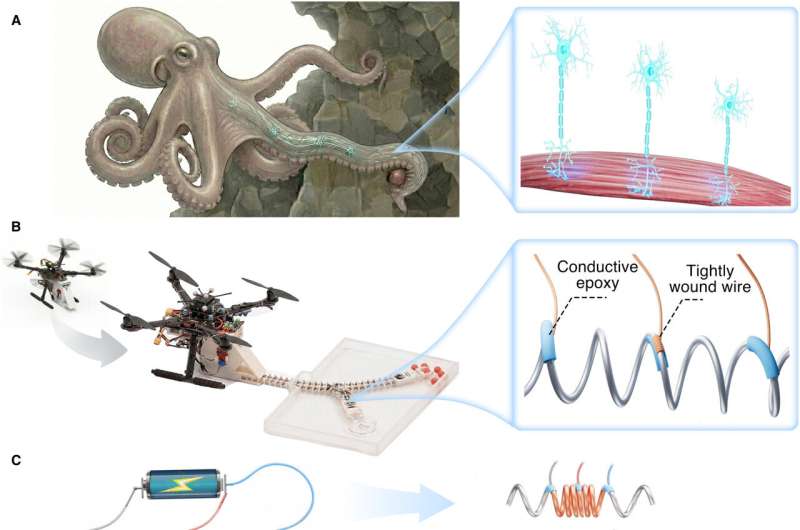
Исследователи Национального университета Сингапура разработали принцип управления мягкой роботизированной рукой, при котором один непрерывный искусственный мускул может сокращаться целиком или отдельными участками. Работа вдохновлена нервно-мышечными соединениями в щупальцах осьминога и опубликована в журнале Science Advances.
В основе разработки лежит пружина из сплава с памятью формы. При пропускании электрического тока металл нагревается и сокращается, а гибкий каркас руки возвращает его в исходное положение после охлаждения. Учёные разместили вдоль такой пружины электрические контакты — Wire Bonding Junctions, или WBJ. Система может подать ток между выбранной парой контактов, нагревая и сокращая только нужный участок непрерывного привода.
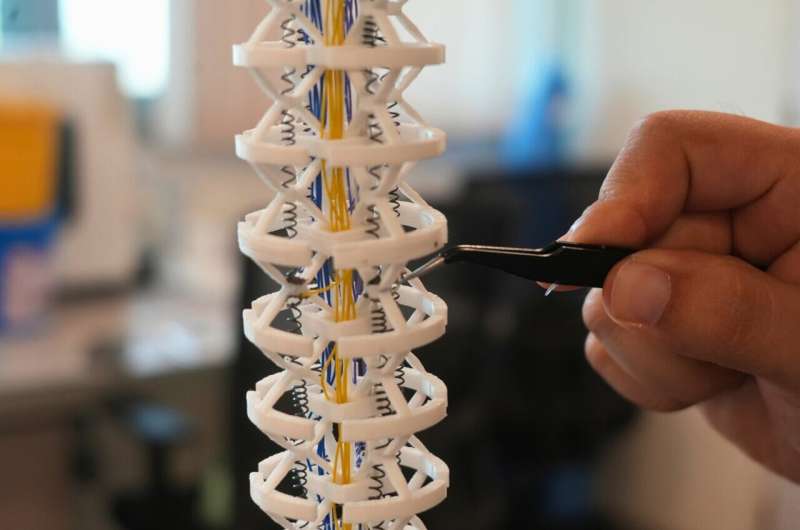
Такой подход позволяет получить несколько локальных изгибов без установки отдельного актуатора для каждого сегмента руки. В одном из прототипов четыре непрерывных искусственных мускула управляли шестью участками роботизированной руки. По оценке авторов, традиционной конструкции с электродвигателями для сопоставимого контроля потребовалось бы 24 отдельных мотора.
На испытаниях 10-сантиметровая рука с новой системой согнулась на 91 градус, тогда как конструкция с обычной последовательной компоновкой приводов достигла 46 градусов при одинаковых условиях. Компьютерное моделирование также показало, что рабочее пространство кончика руки может быть почти втрое больше, чем у сравниваемой традиционной конструкции.
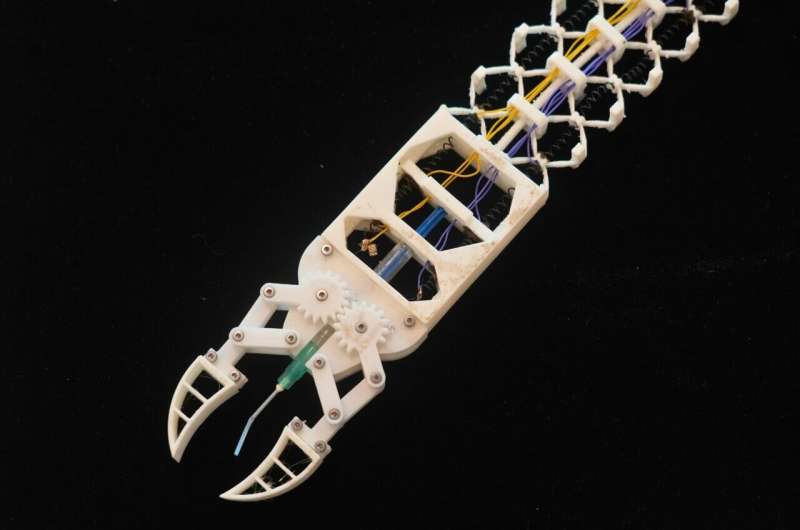
Авторы испытали систему и на более крупной платформе длиной 0,6 метра, предназначенной для подвеса под дроном. Одни и те же искусственные мускулы приводили в движение руку, захват и шприцевой механизм для отбора жидкости. Комплект с поддерживающим оборудованием весил около 450 г; в демонстрации дрон переносил систему через препятствия, а манипулятор собирал жидкие и твёрдые образцы через проём высотой 2 см.
Разработка находится на стадии исследовательских прототипов. Авторы рассматривают применение таких рук для инспекции и сборки в тесных пространствах, поисково-спасательных задач, а в перспективе — для эндоскопических инструментов. Для практического использования команде ещё предстоит повысить силу и скорость срабатывания приводов: сплав с памятью формы должен охлаждаться между сокращениями.
Источник: Tech Xplore
0 комментариев
Добавить комментарий