Человекоподобный робот освоил удары ногой с разворотом и бег благодаря ИИ, обученному на движениях человека

Пост опубликован в блогах iXBT.com, его автор не имеет отношения к редакции iXBT.com

Инженеры из Калифорнийского университета в Беркли и Стэнфордского университета разработали систему искусственного интеллекта BeyondMimic, которая позволяет гуманоидным роботам осваивать сложные динамические действия — от бега до ударов ногой с разворотом и гимнастического колеса. Результаты исследования опубликованы в научном журнале Science Robotics.
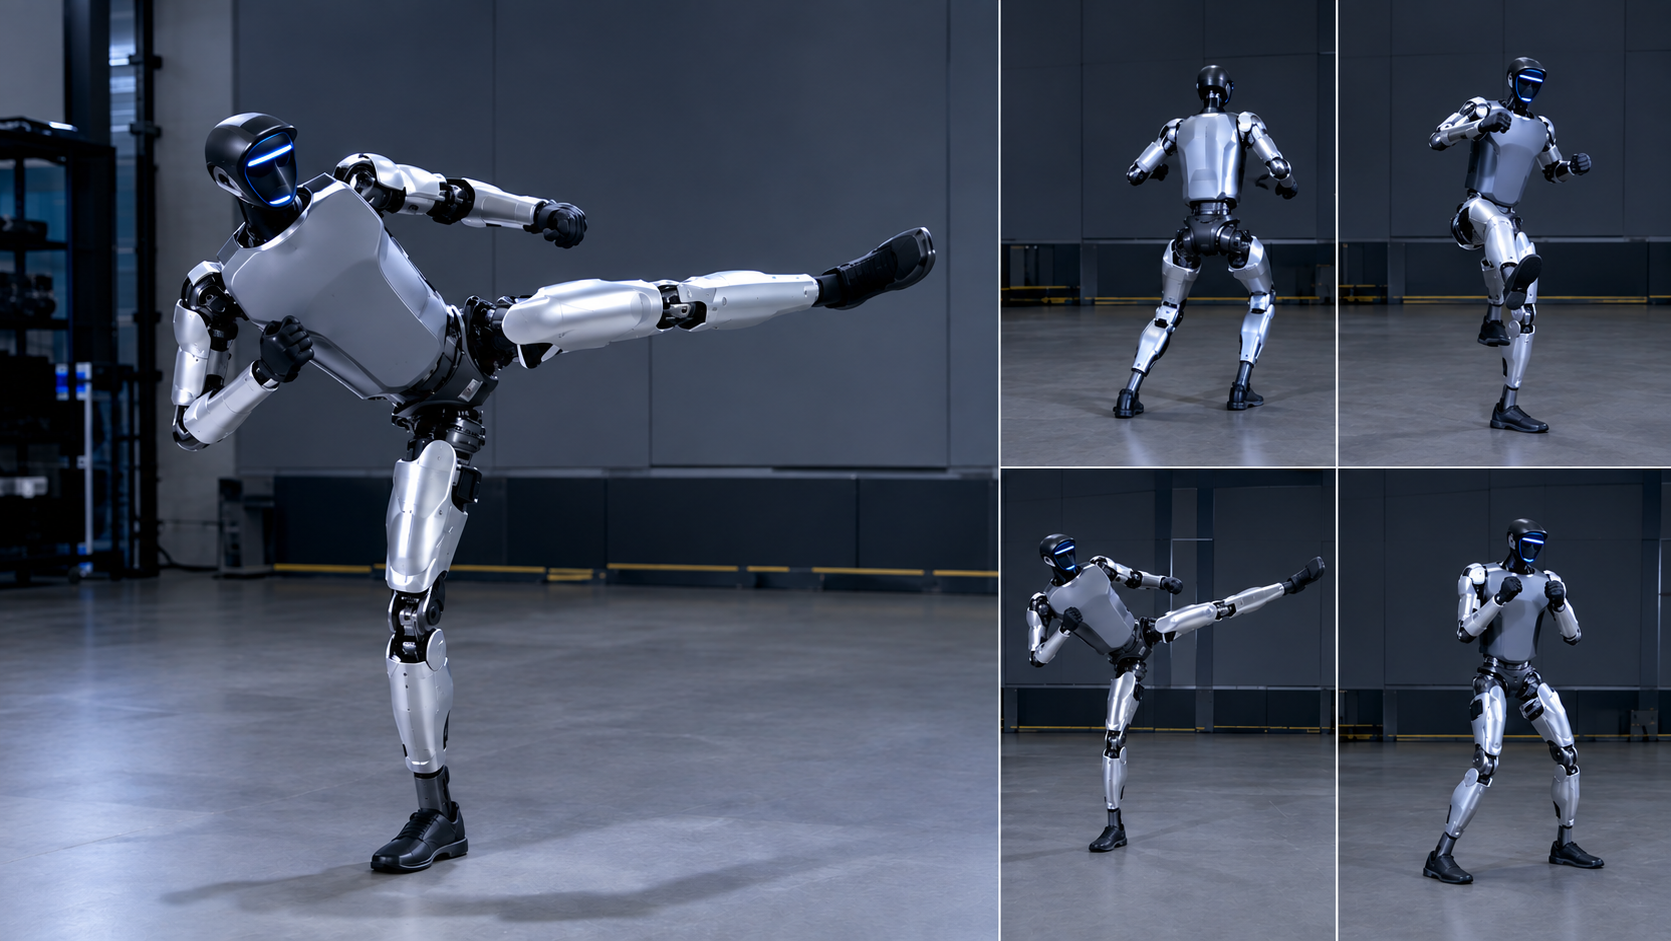
Автор: OpenAI Источник: chatgpt.com

Традиционные подходы к управлению антропоморфными роботами имеют ограничения при воспроизведении человеческой моторики. Для каждого отдельного навыка разработчикам обычно требовалось формулировать специализированные функции вознаграждения, настраивать физические параметры и обучать отдельные алгоритмы с нуля. При попытке объединить разнородные движения роботы часто сталкивались с потерей баланса или демонстрировали неестественную кинематику шага.

Новая система BeyondMimic построена на двухуровневой архитектуре, объединяющей глубокое обучение с подкреплением и генеративную диффузионную модель. В качестве обучающей выборки инженеры использовали оцифрованные записи движений человека продолжительностью около двух с половиной часов. На начальном этапе алгоритм обучения с подкреплением настраивает отслеживание положений звеньев относительно опорной точки в корпусе машины. Такая схема снижает чувствительность к смещениям в пространстве и сохраняет координацию при внешних возмущениях.
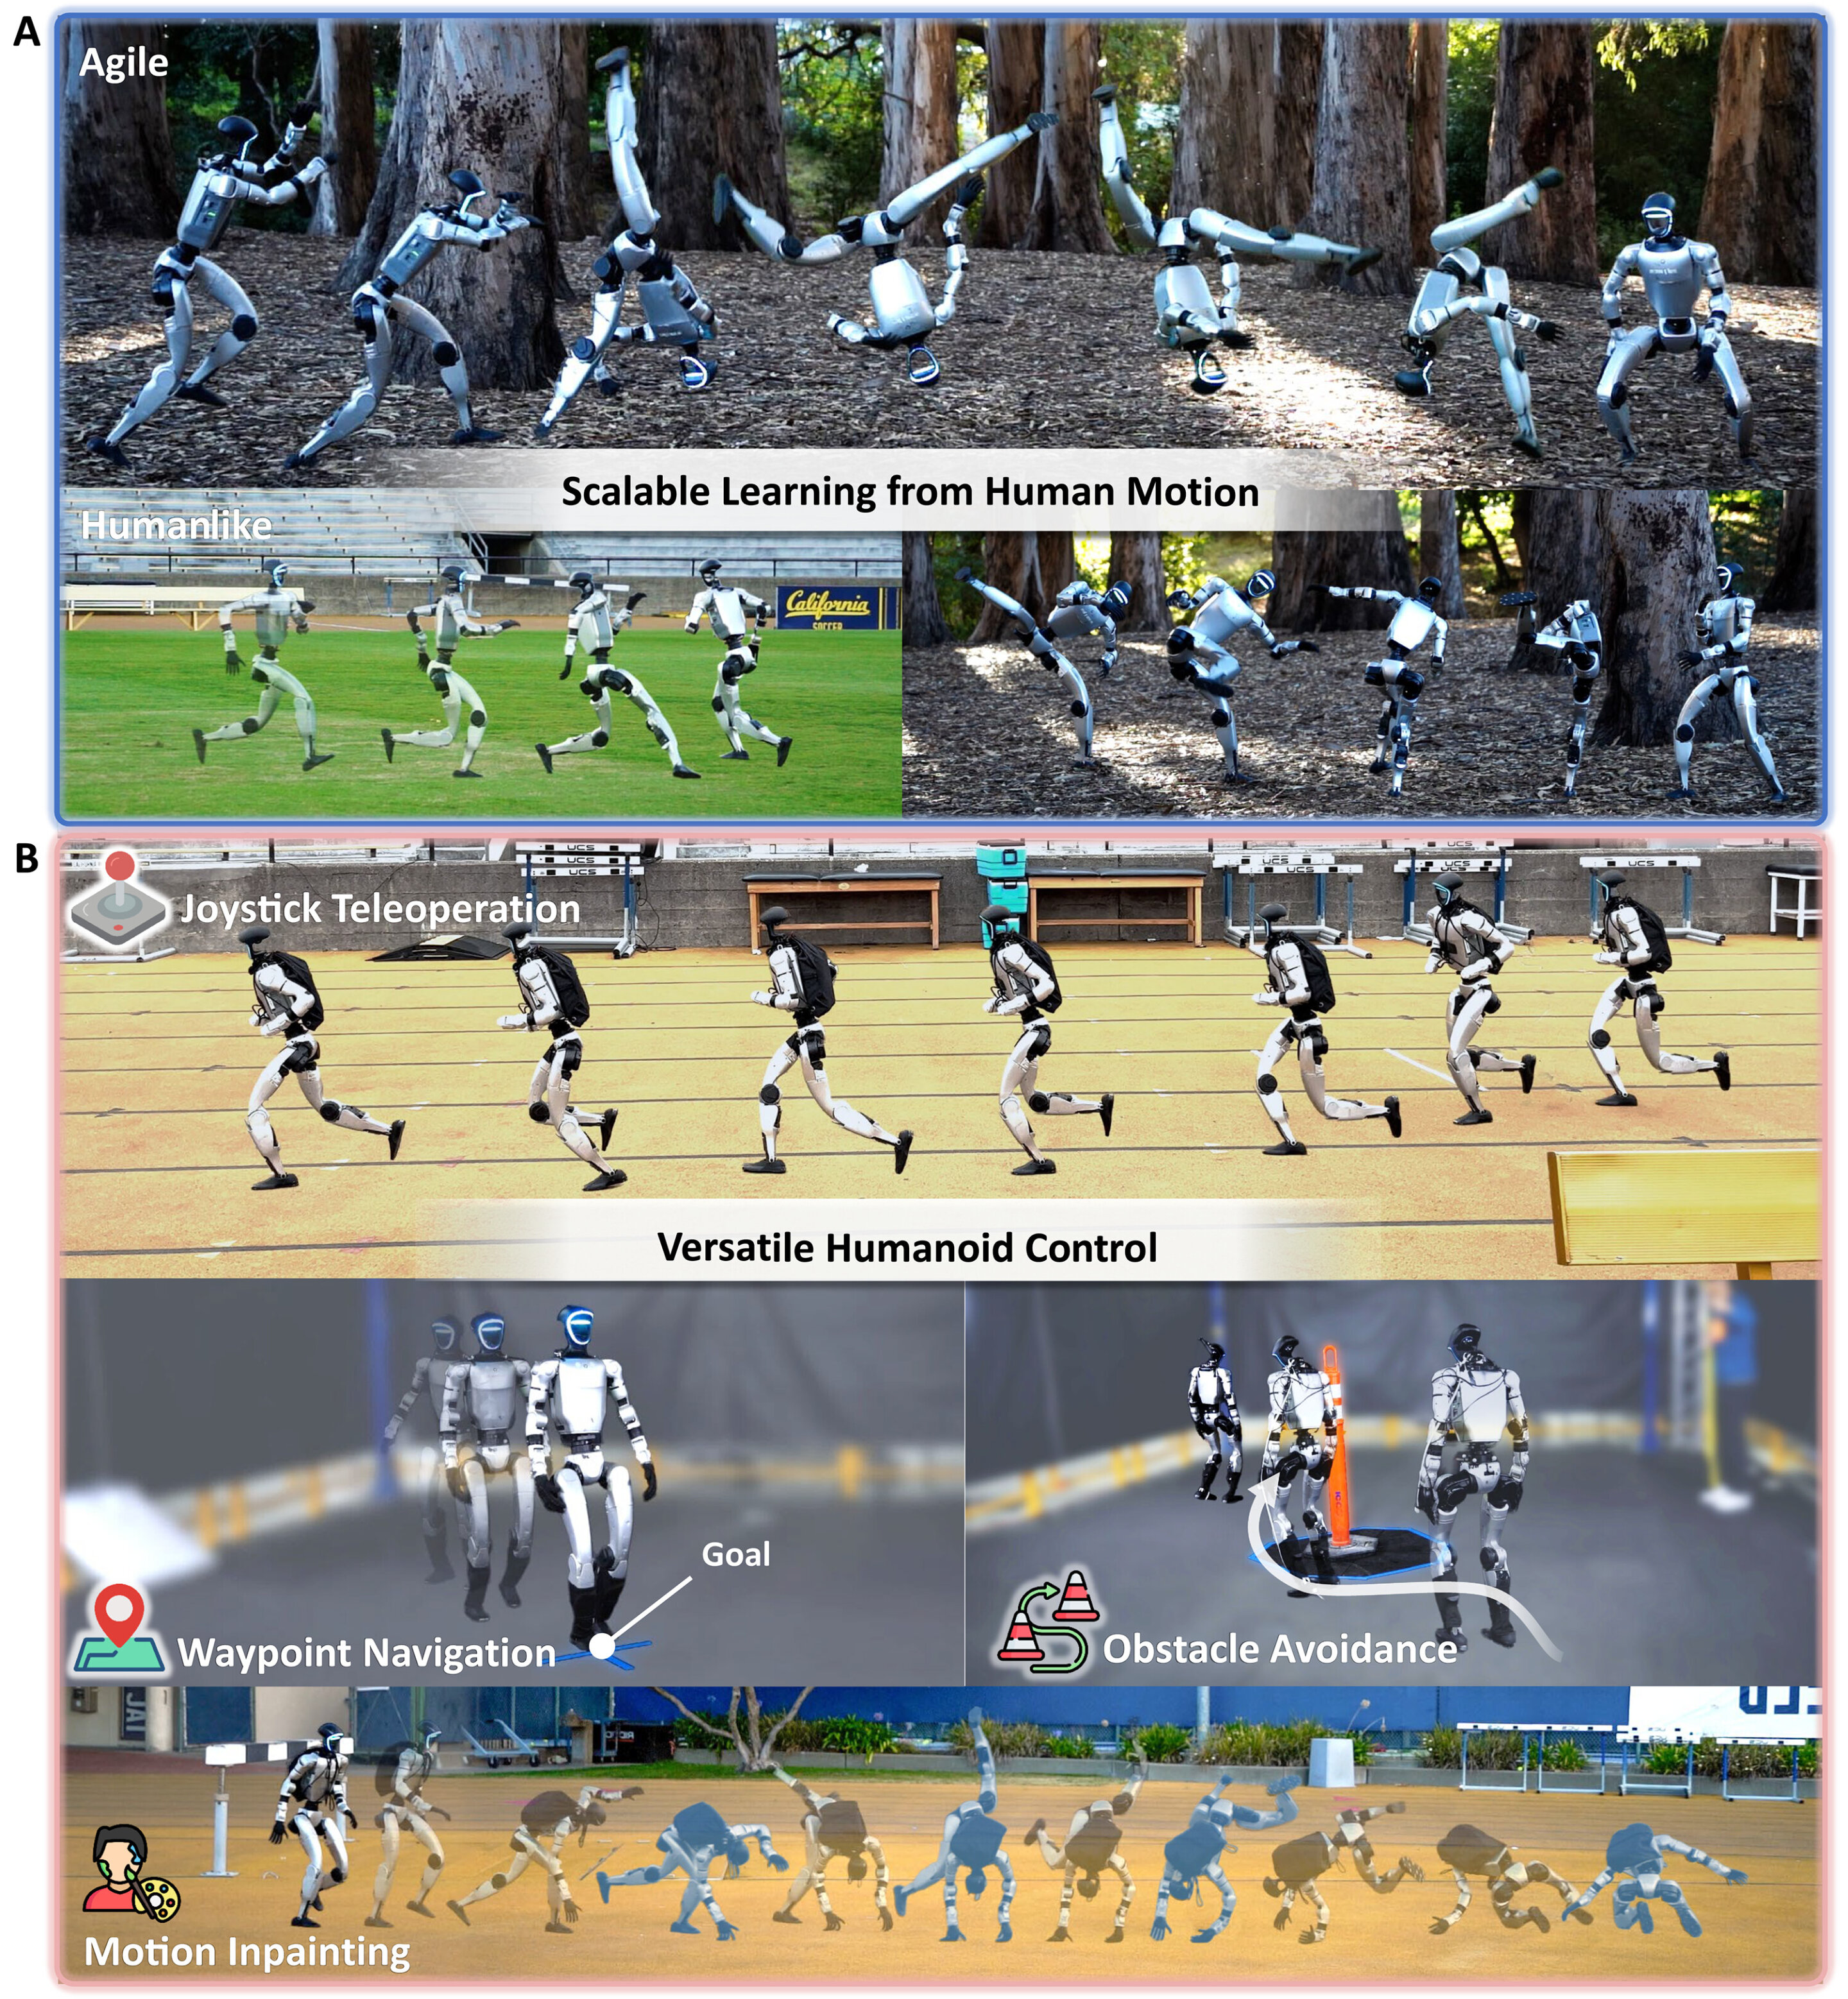
Схема работы универсальной системы управления роботом-гуманоидом: (A) Обучение естественной моторике. Алгоритм оцифровывает движения реальных людей с помощью систем трекинга (Motion Capture). Это позволяет гуманоиду перенять человеческую пластику и сформировать гибкую базу базовых движений. (B) Адаптация к новым задачам. Используя накопленный арсенал навыков и алгоритмы управляемой диффузии, робот может самостоятельно справляться с незнакомыми прикладными задачами без повторного переобучения.

Второй уровень системы предназначен для синтеза и комбинирования моторных навыков. Генеративная модель работает по принципу управляемой диффузии: она формирует планы действий посредством постепенного удаления шума из сжатого математического представления движений. Этот подход позволяет роботу выполнять не встречавшиеся ранее задачи без переобучения контроллера. Коррекция маршрута, обход физических препятствий и управление направлением осуществляются в реальном времени с помощью целевых математических функций.

Работоспособность алгоритмического комплекса была проверена в физических тестах на серийном гуманоидном роботе Unitree G1. В условиях реального мира робот воспроизвел 21 динамический сценарий, включая удары ногой с разворотом, спринтерский бег, прыжки с вращением на 180 и 360 градусов, стойку на одной ноге и акробатическое колесо с приземлением на поверхность.

Источник: science.org
Автор не входит в состав редакции iXBT.com (подробнее »)

0 комментариев

Добавить комментарий

Сейчас на главной

Новости

Публикации

Почему медведица рожает зимой, когда сама месяцами ничего не ест

Зимой бурый медведь может месяцами находиться в берлоге. Он не выходит на поиски пищи, почти не двигается и расходует запасы, накопленные с осени. Казалось бы, в это время организму нужно...

Что делать, если поймал стерлядь на удочку: закон и правила выпуска рыбы

Представь обычный выезд на реку с фидером или донкой. Клюёт уверенно, и вот на берегу оказывается стерлядь. Для рыбака это не просто неожиданный трофей, а сигнал переключиться в режим «всё под...

Самые опасные маяки планеты: где они находятся и можно ли посетить их сегодня

Нет для моряка сооружения прекраснее, чем маяк. Увидел его свет в шторм и, считай, спасен. Но и у тех, кто с морем вообще никак не связан, маяки вызывают жгучий интерес, потому что они банально...

Как устроена нора лисы и почему человеку лучше обходить её стороной

Под неприметным песчаным холмиком на склоне лесного оврага нередко скрывается целый подземный город, который строили, расширяли и передавали по наследству многие поколения рыжих хищниц. Лисья нора...

Тоннель под Волгой: почему амбициозный и детально проработанный проект так и остаётся на бумаге, хотя к нему периодически возвращаются

Идея пересечь Волгу не по мосту, а под её дном возникла ещё в начале XX века. Российские инженеры искали надёжный способ связать европейскую и азиатскую части страны железной дорогой. Волга...

Тауэрский мост на пару и гидравлике: механизм, который поднимал пролёты в XIX веке

Сегодня подъём Тауэрского моста выглядит почти бесшумной процедурой: движение перекрывают, створки расходятся вверх, судно проходит по Темзе, и через несколько минут дорога снова соединена. В конце...